BelPhO 2011, Заключителен етап, 9,10,11 — Задача 11-1. 11 класс — 1. «Радар-спидометр»
Заключительный этап — теоретический тур, 9–11 классы
Внимание: Бележка към темата
Получены все15страниц условий и27страниц решений. Сохранены восемь самостоятельных целых задач для9,10,11класса. Переданы55основных номерных групп и3ненумерованных запроса о часах в сканере; каталожное число54 не задает новое разбиение. Все шесть оригинальных фотографий/листов для построений сканера присутствуют, хотя заголовок называет их вкладышем к задаче1 вместо фактической задачи2. На страницах22–27 ключа дополнительно напечатаны решения «Неоднозначность и как с ней бороться!»; соответствующее условие отсутствует в полученном PDF условий. Полный дополнительный ключ и его девять диаграмм сохранены в раскрываемом примечании, без вымышленного условия или новой задачи.
Время выполнения, баллы и численные критерии оценивания не напечатаны. Получена только общая страница утверждения/инструкций9класса; заголовки10/11класса сохранены при соответствующих задачах. Все аналитические решения, таблицы, подсказки, оба метода колебаний сферы и квазистационарная сноска сохранены.
Печатные несогласованности оставлены буквально: в(5) запуска при в(6); деление на в тексте соли и, повтор; описание энергии Леннард-Джонса по модулю при знаковой формуле и вместо в(16); ссылка на рис.4 вместо6 в последней цепи; смена автомобилей в ключе, при последующем, противоположные знаки формул(10)/(16), 10км/ч в условии против100км/ч в ключе и принятая в ключе формула периода биений; при показателе, масса газа2,0кг при напечатанной подстановке, множитель массы элемента, повторные номера формул, слово «гамма-квант» для рентгеновского освещения и8,82 вместо8,85 в(32). В дополнении сохранены повтор в моментеC, в результате(7), знак минус в(9) при другой границе диаграммы, смена знака, метка для описанного минимума и повторная ссылка(16).
Оригинальные утверждение и инструкции9класса
УТВЕРЖДЕНО. Заместитель председателя оргкомитета заключительного этапа Республиканской олимпиады, заместитель Министра образования Республики Беларусь. _________________ К.С.Фарино. «___» марта2011года.
Республиканская физическая олимпиада2011год (заключительный этап). Теоретический тур. 9класс.
Полный комплект состоит из трех не связанных между собой заданий. К задаче1 прилагается отдельный лист-вкладыш.
При оформлении работы каждую задачу начинайте с новой страницы. Первая половина тетради предназначена для чистовика, вторая — черновика. При недостатке бумаги обращайтесь к оргкомитету!
Подписывать тетради и отдельные страницы запрещается.
В ходе работы можете использовать ручки, карандаши, чертежные принадлежности, калькулятор.
Со всеми вопросами, связанными с условиями задач (но не с их решениями), обращайтесь к представителям Жюри.
Лист-вкладыш сканера
Оригинальный заголовок: «Лист-вкладыш к задаче1». Шесть фотографий рис.1–6 настр.7–8 относятся к «Сканер-стробоскоп», напечатанной как задача2; все фотографии переданы с этой задачей.
Условие
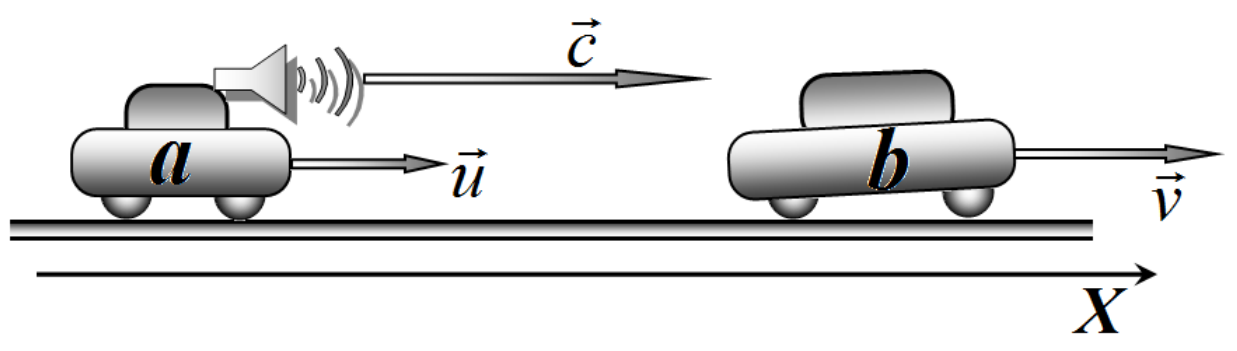
Скорость автомобиля сотрудники милиции измеряют дистанционно, с помощью радаров-локаторов. Принципы работы таких дистанционных спидометров могут быть различными. В данной задаче рассматриваются некоторые из них.
Во всех случаях будем считать, что милицейская машина и машина , скорость которой измеряют, движутся вдоль одной прямой: первая с постоянной скоростью , вторая с постоянной скоростью . Скорость сигналов, посылаемых радаром — . Считаем, что в начальный момент времени машина находится в начале координат, а машина на расстоянии от нее.
Часть 1. Импульсная локация.
Радар посылает короткие электромагнитные импульсы, следующие с интервалом , и улавливает отраженные от машины импульсы, измеряя при этом время между ними .
1.1 Запишите законы движения обоих автомобилей , постройте графики этих законов движения.
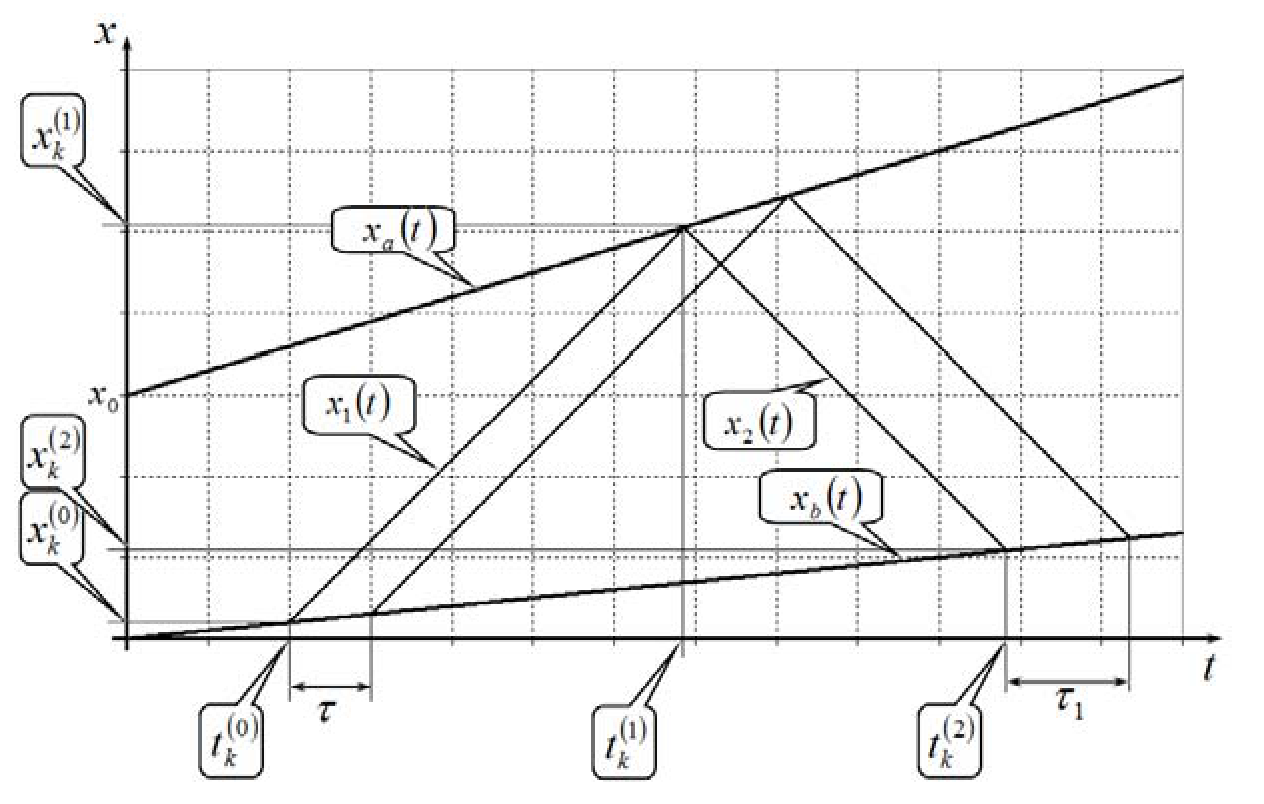
1.2 Постройте графики законов движения двух последовательно испущенных импульсов. Рассчитайте и укажите на графике: времена и координаты точек в момент испускания; времена и координаты точек в момент их отражения импульсов; времена и координаты точек в момент возвращения импульсов к локатору. Запишите также закон движения посланных и отраженных импульсов и .
1.3 Рассчитайте время между приходами в радару двух последовательных отраженных импульсов. Получите приближенную формулу для этого времени, считая, что скорости автомобилей значительно меньше скорости распространения импульсов .
1.4 Рассчитайте численное относительного изменения времени между посланными и принятыми импульсами . Проведите численную оценку этой величины, задав самостоятельно разумные скорости автомобилей и импульсов.
Часть 2. Гармоническая локация.
Рассмотрим случай, когда радар посылает гармоническую электромагнитную волну с частотой и принимает отраженную волну, определяя при этом частоту принятого сигнала .
2.1 Рассчитайте значения длин волн посланной и отраженной волн.
2.2 Определите частоту принятого сигнала. Найдите относительное изменение частоты , считая, что скорости автомобилей значительно меньше скорости распространения импульсов .
Часть 3. Реальные измерения.
Как и в части два считаем, что локатор посылает гармоническую волну с частотой и принимает отраженную волну. Затем принятый сигнал складывается с ослабленным сигналом, который посылает локатор.
3.1 Покажите что амплитуда сумма двух сигналов, посылаемого и принятого отраженного, испытывает периодические изменения (биения). Считайте, что амплитуды этих сигналов выравниваются. Запишите закон изменения амплитуды суммарного сигнала с течением времени. Найдите период биений.
3.2 Получите приближенное выражение для относительной скорости автомобиля, выразив ее через измеряемый период биений. Является ли измеренное указанным способом значение скорости мгновенной (в стогом смысле) скоростью?
3.3 Пусть относительная скорость автомобиля равна , а длина волны посылаемой неподвижным радаром равна . Оцените относительное смещение автомобилей за минимально возможное время измерений.
Решение
Часть1. Импульсная локация.
1.1 Так как автомобили движутся равномерно, то законы их движения имеют вид
1.2 Импульс номер испущен в момент времени в точке с координатой . Закон движения импульса до отражения имеет вид
В момент отражения координаты импульса и автомобиля равны . Из этого условия находим время отражения
И координату соответствующей точки
После отражения импульс движется в противоположном направлении по закону
Для определения координаты первого автомобиля и момента времени, когда будет зарегистрирован отраженный сигнал, необходимо решить уравнение :
Графики найденных законов движения автомобилей и импульсов показаны на рисунке.
1.3 Время между приходами двух последовательных импульсов
При выражение(8) упрощается
1.4 Относительное изменение интервала между импульсами равно
Если разность скоростей составляет величину порядка30м/с (т.е. около100км/час), то относительное изменение интервала составляет , что, скорее всего, не может быть зарегистрировано.
Часть2. Гармоническая локация.
2.1 За период одного колебания волна проходит расстояние, , а автомобиль — . Разность между этими расстояниями и будет равна длине распространяющейся волны
Время между отражениями двух максимумов волны от движущегося автомобиля можно рассчитать по формуле
Длина отраженной волны рассчитывается по формуле аналогичной формуле(11)
2.2 По аналогии с формулой(12) запишем интервал между приемами максимумов отраженной волны движущимся локатором
Следовательно, частота принятого сигнала равна
Относительное изменение частоты определяется по формуле
Что совпадет с формулой(10), полученной в первой части.
Часть3. Реальные измерения.
При сложении двух колебаний близких частот возникают биения, которые описываются функцией
Эта функция представляет собой произведение двух функция: быстроменяющейся со средней частотой и медленно меняющейся с частотой равной половине разности частот исходных колебаний. Следовательно, можно считать, что медленно меняющаяся функция описывает изменение амплитуды колебаний
Схематический график результата сложения показан на рисунке.
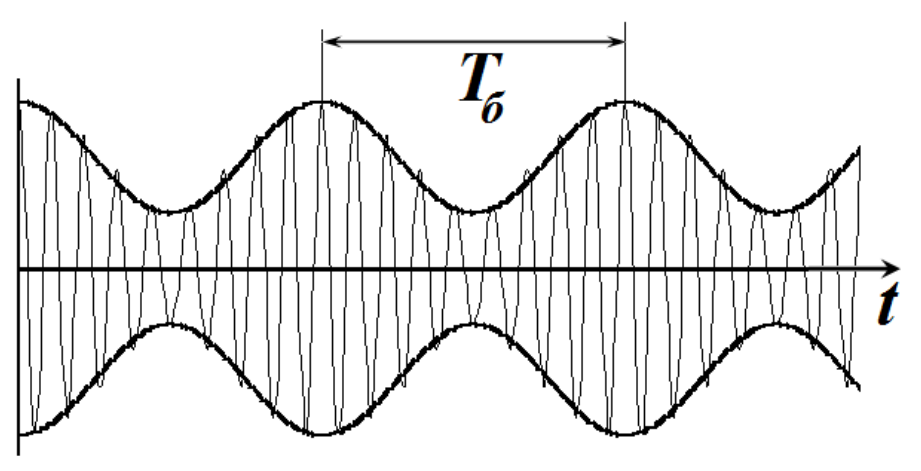
Частота биений определяется по формуле
а их период равен
3.2 Из формулы(20) следует, что относительная скорость движения автомобилей может быть рассчитана следующим образом
Эта скорость не является мгновенной, так как для измерения периода биений должно пройти время, по крайней мере равное этому периоду. При указанных численных значениях параметров период биений равен
и может быть достаточно просто измерен.
3.3 Относительное смещение автомобилей равно примерно равно длине волны посылаемого сигнала.
Решения задач — дополнительный ключ без полученного условия
В PDF решений на страницах22–27 напечатано «Задача3. Неоднозначность и как с ней бороться!». Соответствующего условия нет во всех15 полученных страницах PDF условий. Ниже сохранен полный печатный аналитический материал; условие не восстановлено предположениями.
Часть1. «Бревно»
1.1 Данный пункт олимпиадной задачи следует воспринимать как шутку — очевидно, что при симметричном расположении нитей их силы натяжения равны половине силы тяжести
1.2 Если бревно подвешено горизонтально на трех нитях, можно записать следующие уравнения равновесия:
- сумма всех сил, действующих на бревно равна нулю:
- сумма моментов сил, действующих на бревно также равна нулю, причем это условие можно записывать относительно любой точки (конца бревна, точек подвеса нитей, центра тяжести...):
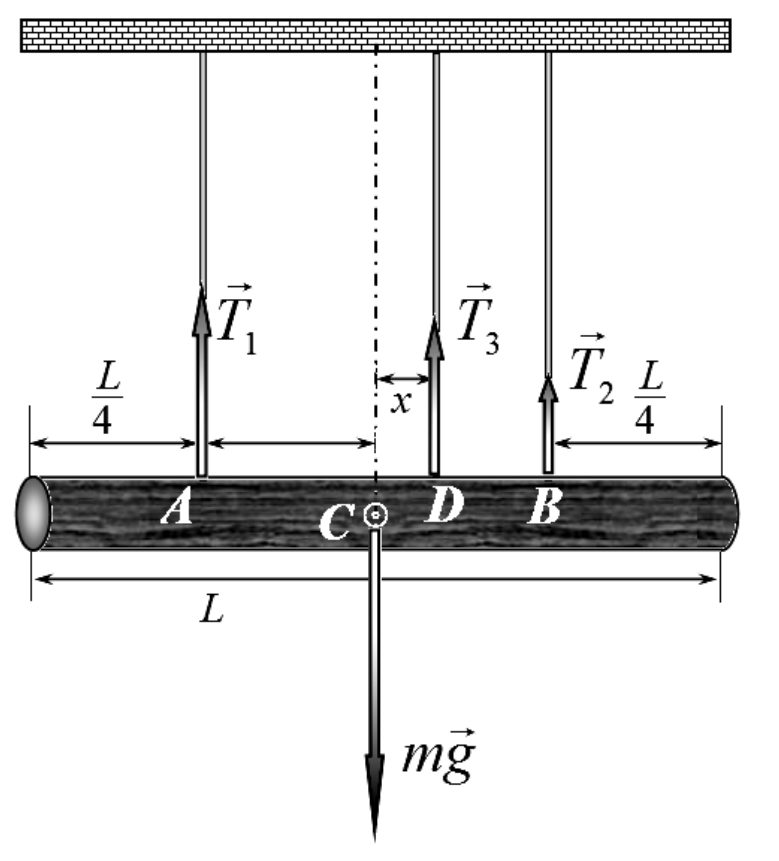
Однако из всех уравнений(2)–(3) независимыми являются только два (любых), так как остальные уравнения могут быть получены из выбранных двух. Следовательно, силы натяжения нитей не могут быть определены однозначно. Очевидно, что силы натяжения нитей могут быть направлены только вертикально вверх, именно эти условия ограничивают возможные диапазоны силы натяжения третьей нити. Формально эти ограничения могут быть записаны в виде неравенств . Далее можно выразить силы натяжения первой и второй нитей как функции силы натяжения третьей и получить тем самым неравенства ограничивающие пределы изменения третьей нити
Получим эти неравенства в явном виде и самым быстрым способом — для этого надо выбирать уравнения, в которые входят только требуемые силы (чтобы не тратить время на алгебраические преобразования). Поэтому выберем уравнение(3), записанное для точки крепления первой нити, из которого выразим :
Полагая , получим неравенство, ограничивающее значения
Аналогично поступим с уравнением для точки крепления второй нити:
Откуда следует, что
Два неравенства(6),(8) могут быть записаны в виде одного
На рисунке изображена диаграмма зависимости , указывающая область возможных значений силы натяжения третьей нити (затемнена). Реализуемое значение силы натяжения третьей нити может зависеть от малых различий в длинах нитей и способа подвязывания.
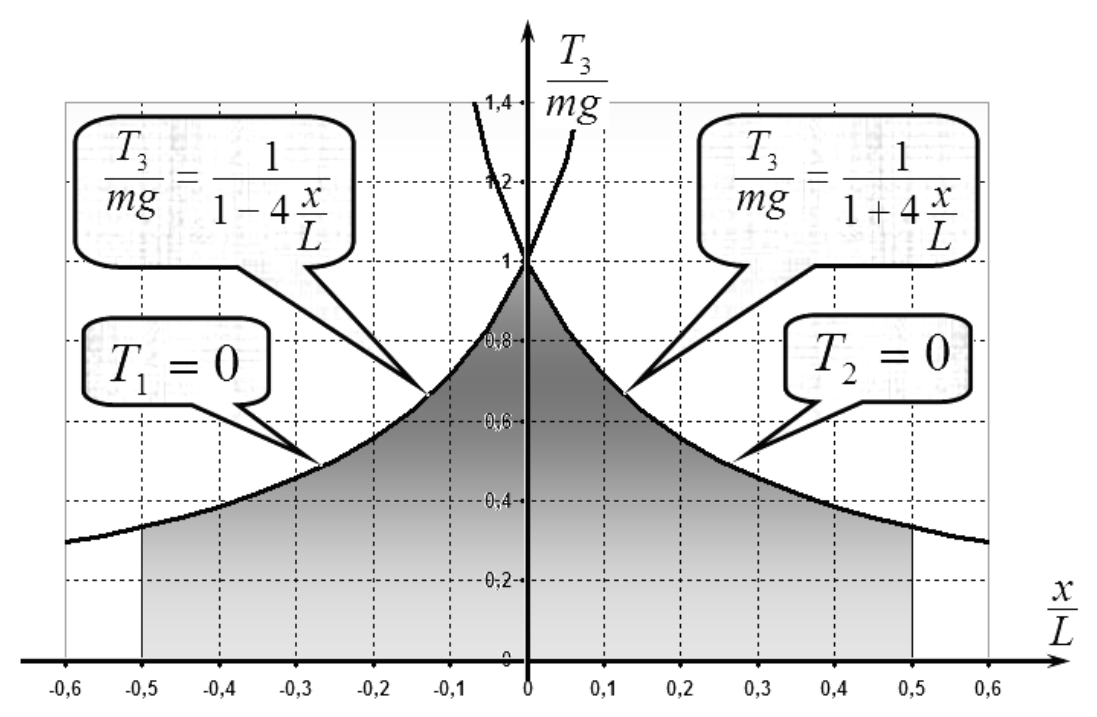
Отметим, что данная область может быть выделена и из физических соображений: максимальной силе натяжения третьей нити соответствует нулевое натяжение другой нити, находящейся с той же стороны от оси симметрии, что и третья нить.
1.3 Если нити считать слегка растяжимыми, то бревно слегка наклонится к горизонту. Так как жесткости нитей велики, то угол наклона (который мы для простоты обозначим ) будет малым. В этом приближении можно пренебречь отклонением нитей от вертикали.
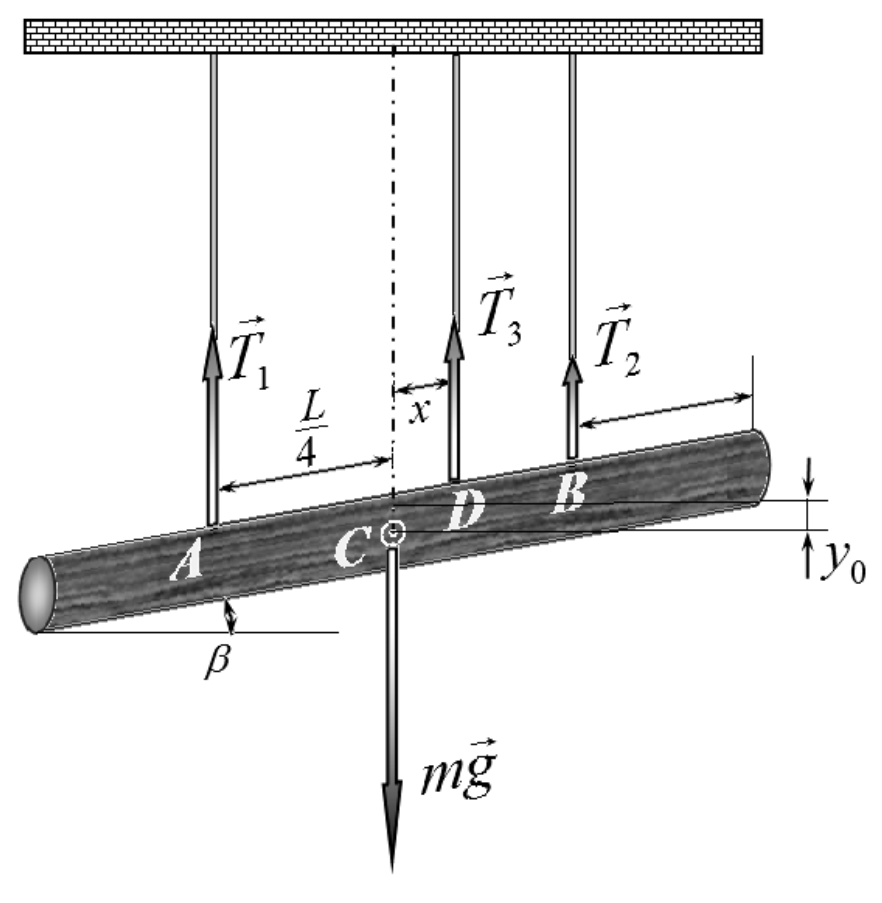
Теперь то к двум (опять любым!) уравнениям равновесия(2)–(3) следует добавить выражения для сил упругостей нитей, записанные на основании закона Гука:
где — коэффициент жесткостей нитей, — смещение центра бревна из-за растяжения нитей.
У нас есть богатый выбор: какие два уравнения из условия равновесия выбрать. Так как система (бревно и нити) обладает определенной симметрией, то надо выбирать наиболее симметричные уравнения. Кроме того, следует побыстрее избавляться от неизвестных и ненужных величин, таких как «придуманные» жесткость пружины, смещение центра и наклон бревна.
Исходя из этих соображений, возьмем уравнение(2), в которое входит сумма сил , которую также можно выразить из уравнений для сил упругости(10), это позволяет выразить значения параметра :
В уравнении равновесия(3), записанного для центра масс, легко выразить разность этих сил, которая также выражается из уравнений для сил упругости(10), что дает возможность выразить параметр :
Подставим эти выражение в уравнение закона Гука для третьей нити
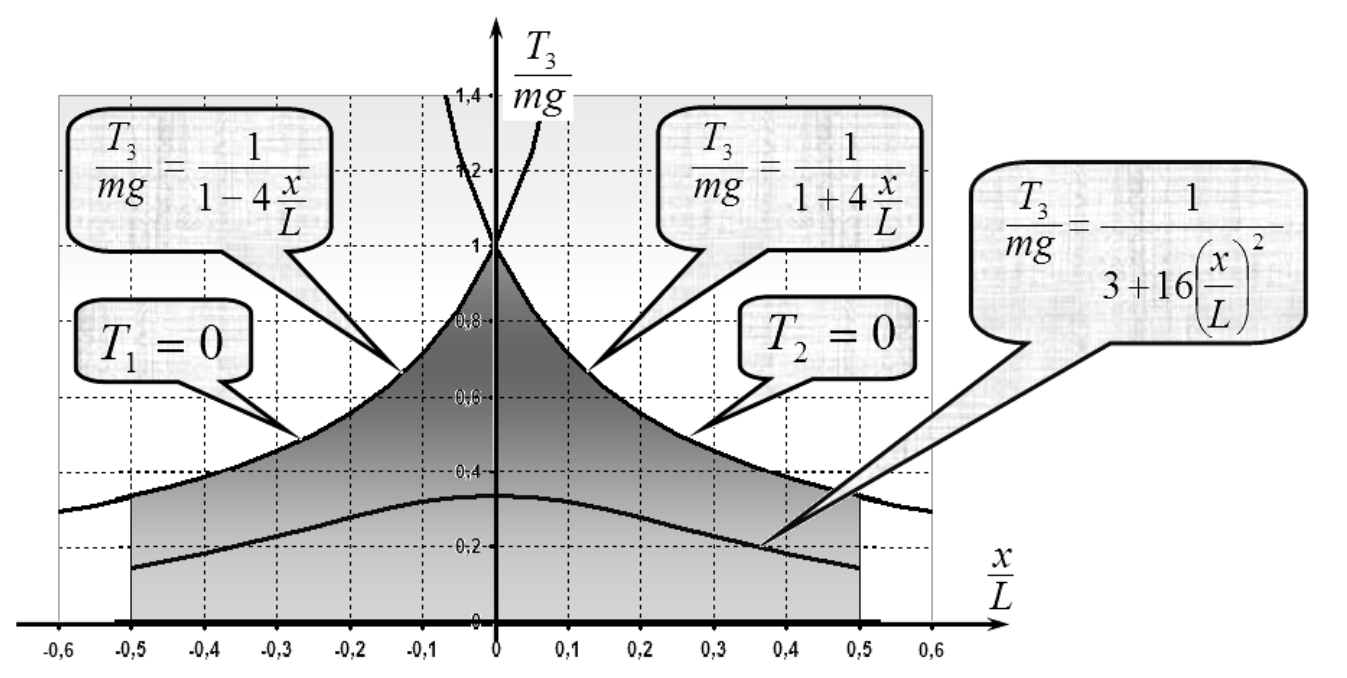
Решение этого уравнения дает искомый результат
График этой функции, нанесенный на ранее построенную диаграмму, показан на рисунке. Как и следовало ожидать, эта кривая попадает в область допустимых значений.
В заключение отметим, что и последний пункт этой задачи страдает некоторой искусственностью: трудно найти абсолютно одинаковые нити и еще труднее подвязать их так, чтобы их длины в недеформированном состоянии были одинаковы.
Часть2. «Лестница»
2.1 Силы, действующие на лестницу, изображены на рисунке. Условиями равновесия являются:
- равенство нулю суммы всех сил
(в проекциях на вертикальную и горизонтальную оси, соответственно);
- равенство нулю моментов сил, которое в данном случае удобно записать относительно точки C — точки пересечения перпендикуляров к стене и полу в точках касания лестницы
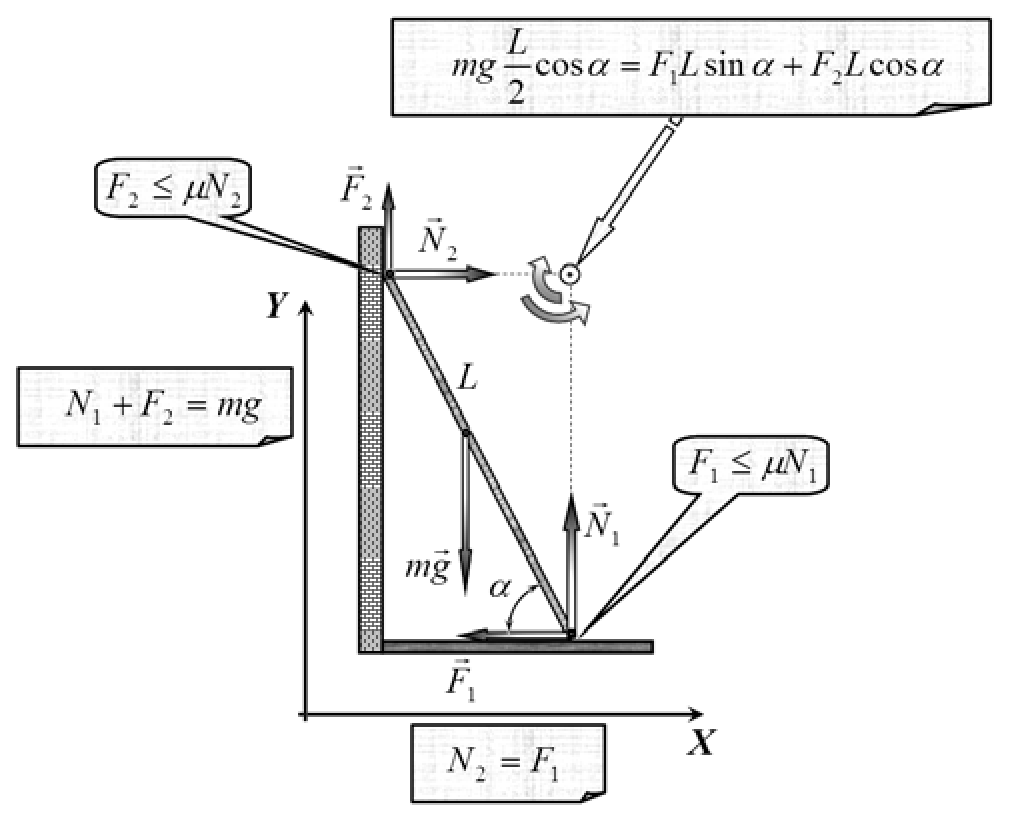
Так как силы трения в данном случае являются силами трения покоя, то нельзя связать их с силой нормальной реакции функциональной связью, возможно только ограничиться неравенствами
Система уравнений(1)–(3) является не полной — число неизвестных (четыре — две силы трения и две силы нормальной реакции) превышает число уравнений(три), поэтому эта система однозначного решения не имеет: любые три силы могут быть выражены через одну оставшуюся. Неравенства ограничивают диапазон возможных изменений искомых сил.
2.2 Например, силы трения могут быть выражены как функции силы реакции :
- из уравнения(1) ;
- из уравнения(3) .
2.3 Так как далее необходимо анализировать диаграмму для модулей сил трения избавимся в уравнениях(1)–(3) и неравенствах(4) от сил нормальных реакций. Для этого выразим силы реакции через силы трения
и подставим в уравнение(3) и неравенства(4):
Эта система определяет возможные диапазоны изменения сил трения. Для упрощения анализа системы перейдем к указанным в условии безразмерным параметрам и , для чего разделим уравнение и неравенства(8) на модуль силы тяжести . В результате получим
Изобразим графически на диаграмме области удовлетворяющие неравенствам(см.рис). Их пересечение (темный треугольник) определяет область допустимых значений, ограниченную максимально возможными значениями сил трения. Построим также на этой диаграмме прямую AB, описываемую уравнением(10). Наклон этой прямой к отрицательному направлению оси равен . При увеличении этого угла прямая приближается к области допустимых значений. В том же случае, когда эта прямая пересекает область допустимых значений, появляются возможные решения системы(9)–(10). В частности, для прямой AB′, является отрезок, лежащий внутри треугольника допустимых значений (этот отрезок отмечен тремя восклицательными знаками).
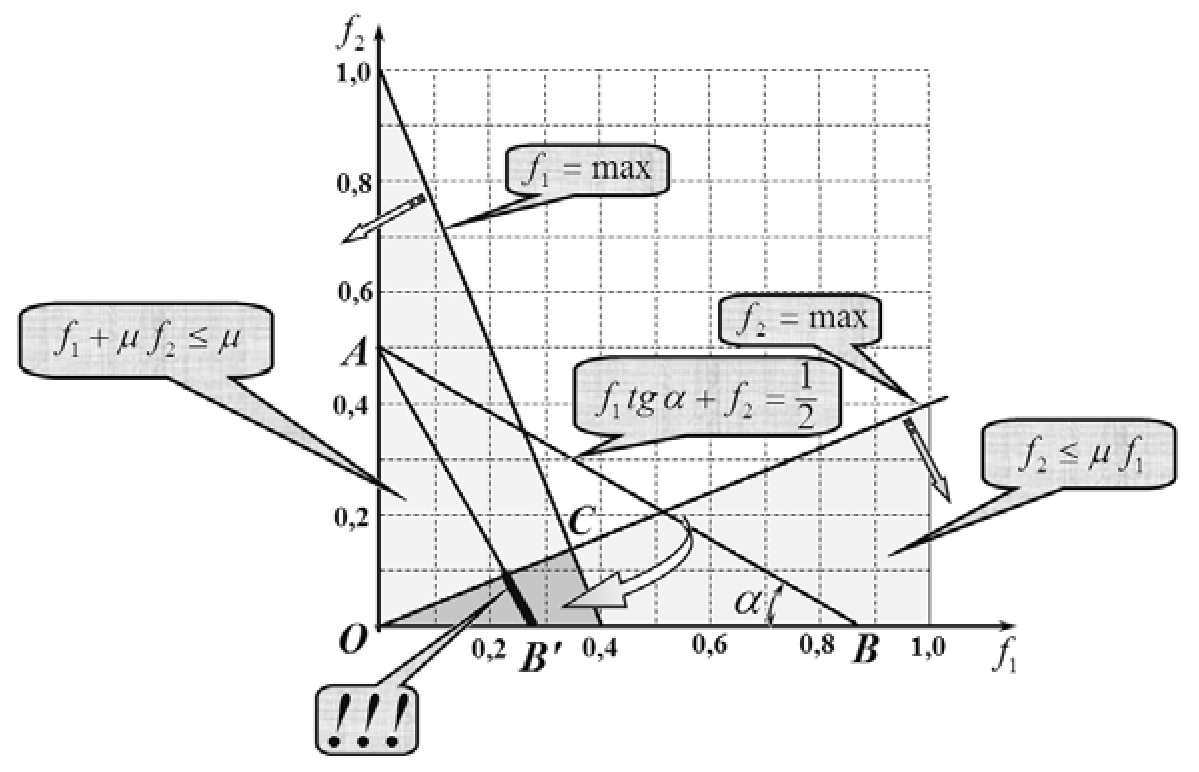
2.4 Построенная диаграмма позволяет рассмотреть все возможные варианты изменения силы трения в зависимости от угла наклона лестницы.
При малых углах прямая AB не пересекает области допустимых значений, поэтому лестница не может находиться в равновесии.
Минимальному углу наклона лестницы соответствует ситуация, когда прямая AB пересекает точку C в этом случае максимального значения достигают обе силы трения (о пол и о стену). В этом случае выполняются уравнения
решение которых позволяет найти значения минимального угла наклона лестницы.
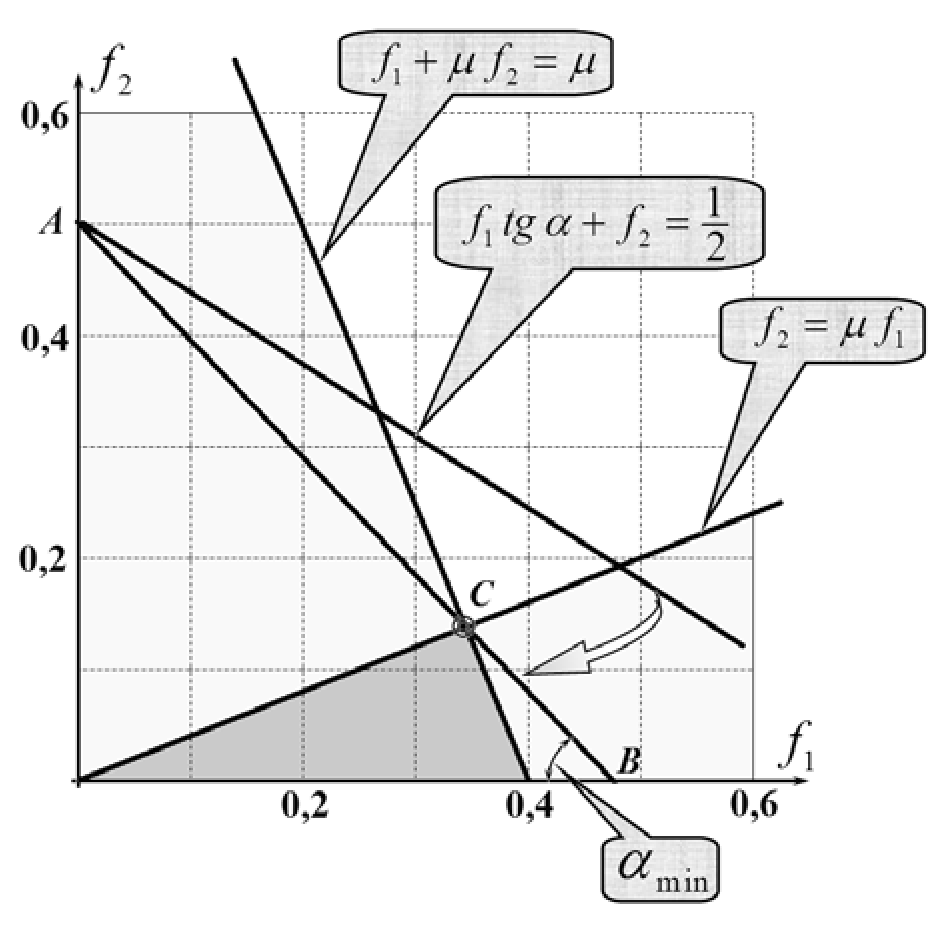
Выразим значения сил трения
И подставим в первое уравнение системы, из которого найдем значение минимального угла
Численное значение минимального угла при заданном значении коэффициента трения
При дальнейшем увеличении угла наклона появляется область изменения силы трения . Для определения минимального значения рассматриваемой силы необходимо решить систему уравнений
Максимальное значение этой силы находится из системы уравнений
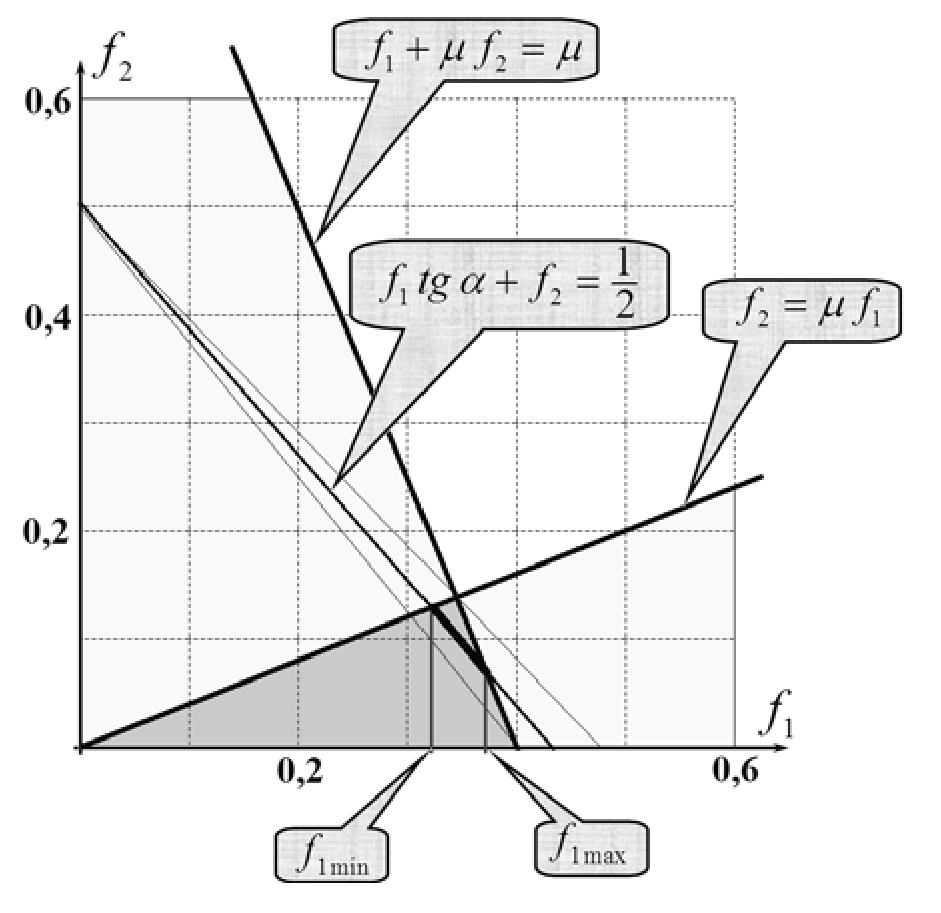
При дальнейшем увеличении угла наклона прямая AB пересекает треугольник допустимых значений на его нижнем основании. Поэтому в этом случае максимальное значение определяется из системы уравнений
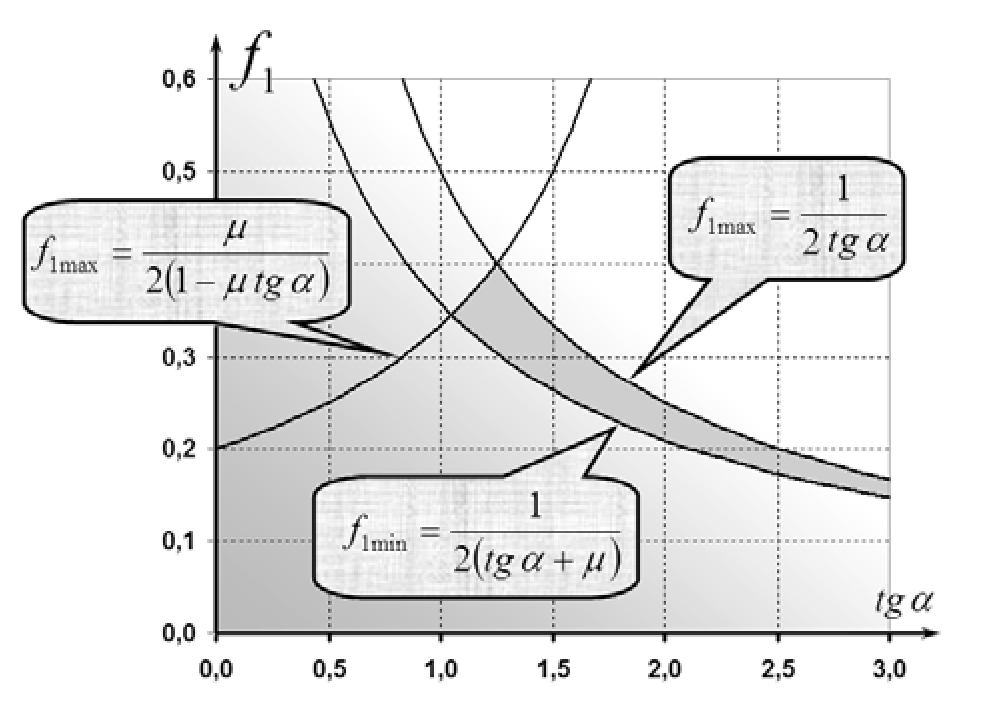
Таким образом, область возможных значений силы трения о пол ограничена тремя гиперболами, описываемой функцией(17); смещенной, описываемой функцией(16) и «перевернутой», задаваемой функцией(16). Эти области и показаны на рисунке, выделена область изменения силы трения о пол.
Оригинал в Архива: 2011_theoretical_problems.pdf · официални решения: 2011_theoretical_solutions.pdf