IEPhO 2019, Експеримент, 9. клас — Задача 2. Кинематика
International Experimental Physics Olympiad – 2019, Belarus. Первый тур, 9-2. Кинематика
Внимание: Бележка към темата
Файл решений в архиве относится к другой задаче (Припой); решение взято из файла задачи.
Условие
В задаче требуется оценка погрешностей!
Задание
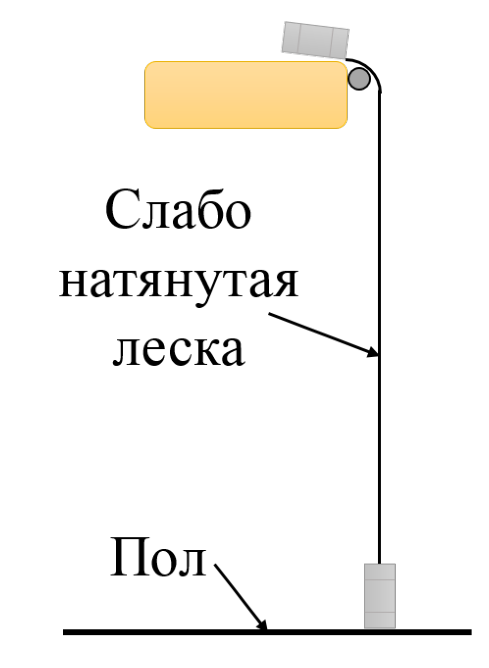
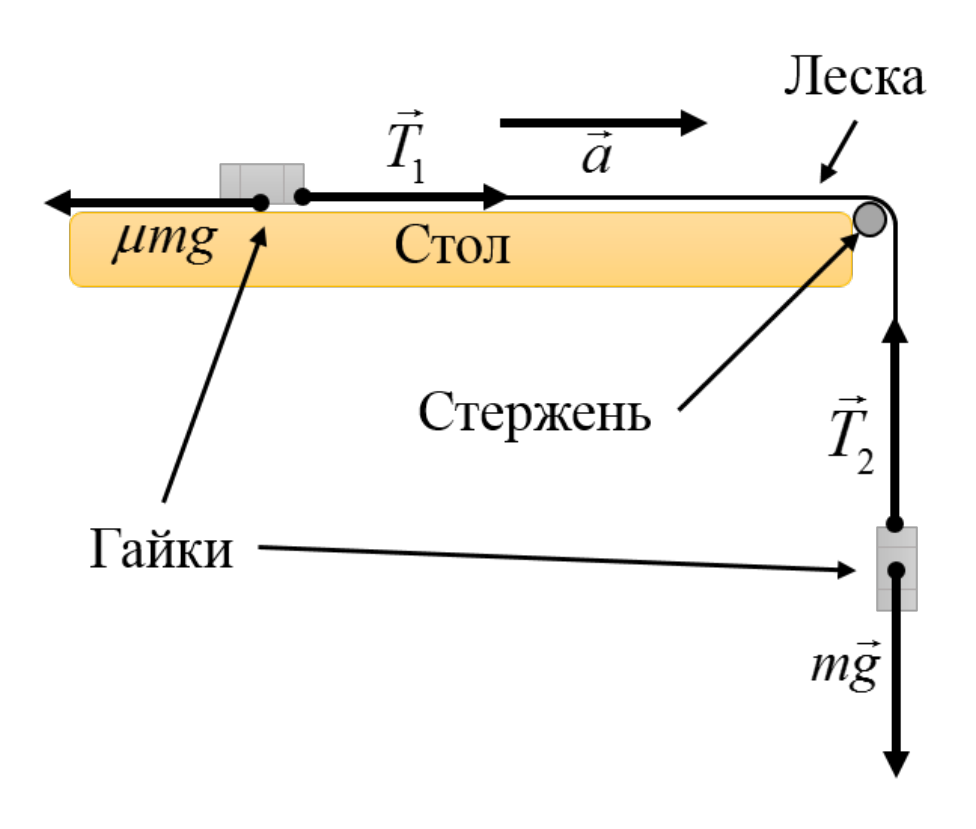
1. Свяжите гайки леской, длина которой слегка больше (не более чем на сантиметр) высоты стола (см. рисунок 1). Положите одну из связанных гаек на закрепленную на столе бумагу, а вторую свесьте с его края, как это показано на рисунке 2. Если систему отпустить, то гайки начнут движение с постоянным по модулю ускорением . Определите это ускорение, считая, что гайка, слетающая со стола продолжает движение по параболе.
2. Определите коэффициент пропорциональности между силой трения и силой реакции опоры, действующими на гайку, движущуюся по бумаге, динамическим методом (гайка должна двигаться относительно поверхности стола). Статические методы измерения оцениваться не будут. Разрешается изменять длину лески относительно первого пункта. Для измерения можно использовать стул.
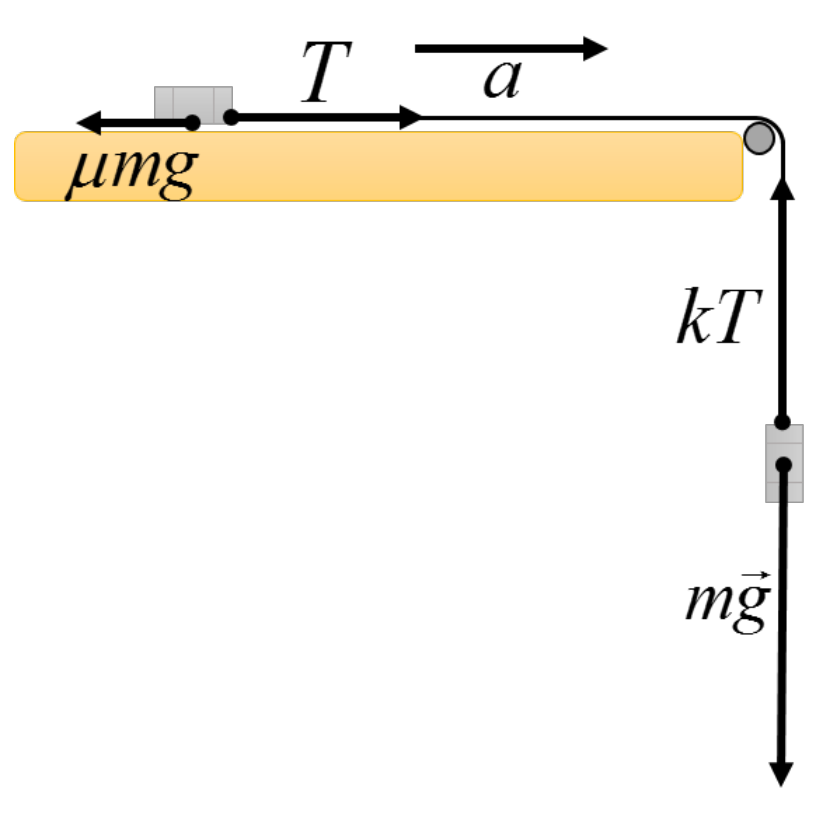
3. Из-за трения лески о стержень силы натяжения по разные стороны от него отличаются и равны и (см. Рис 2). Найдите отношение , считая его постоянным при любых натяжениях.
Оборудование. Две гайки, леска длиной 80—100 см (если длина меньше 80 см, вы можете потребовать её заменить), закрепленный на столе стержень, два закрепленных на столе листа бумаги, линейка (50 см), мерная лента, стул, ножницы (по требованию), скотч (по требованию).
Отговори
1. 2.17 м/с²
По официальному решению: (экспериментальное значение).
2. 0.19
По официальному решению: (экспериментальное значение).
3. 1.88
По официальному решению: (экспериментальное значение).
Решение
Решение
- Гайка, изначально двигавшаяся по столу, после отрыва от поверхности стола полетит по параболе (см. рисунок 3).
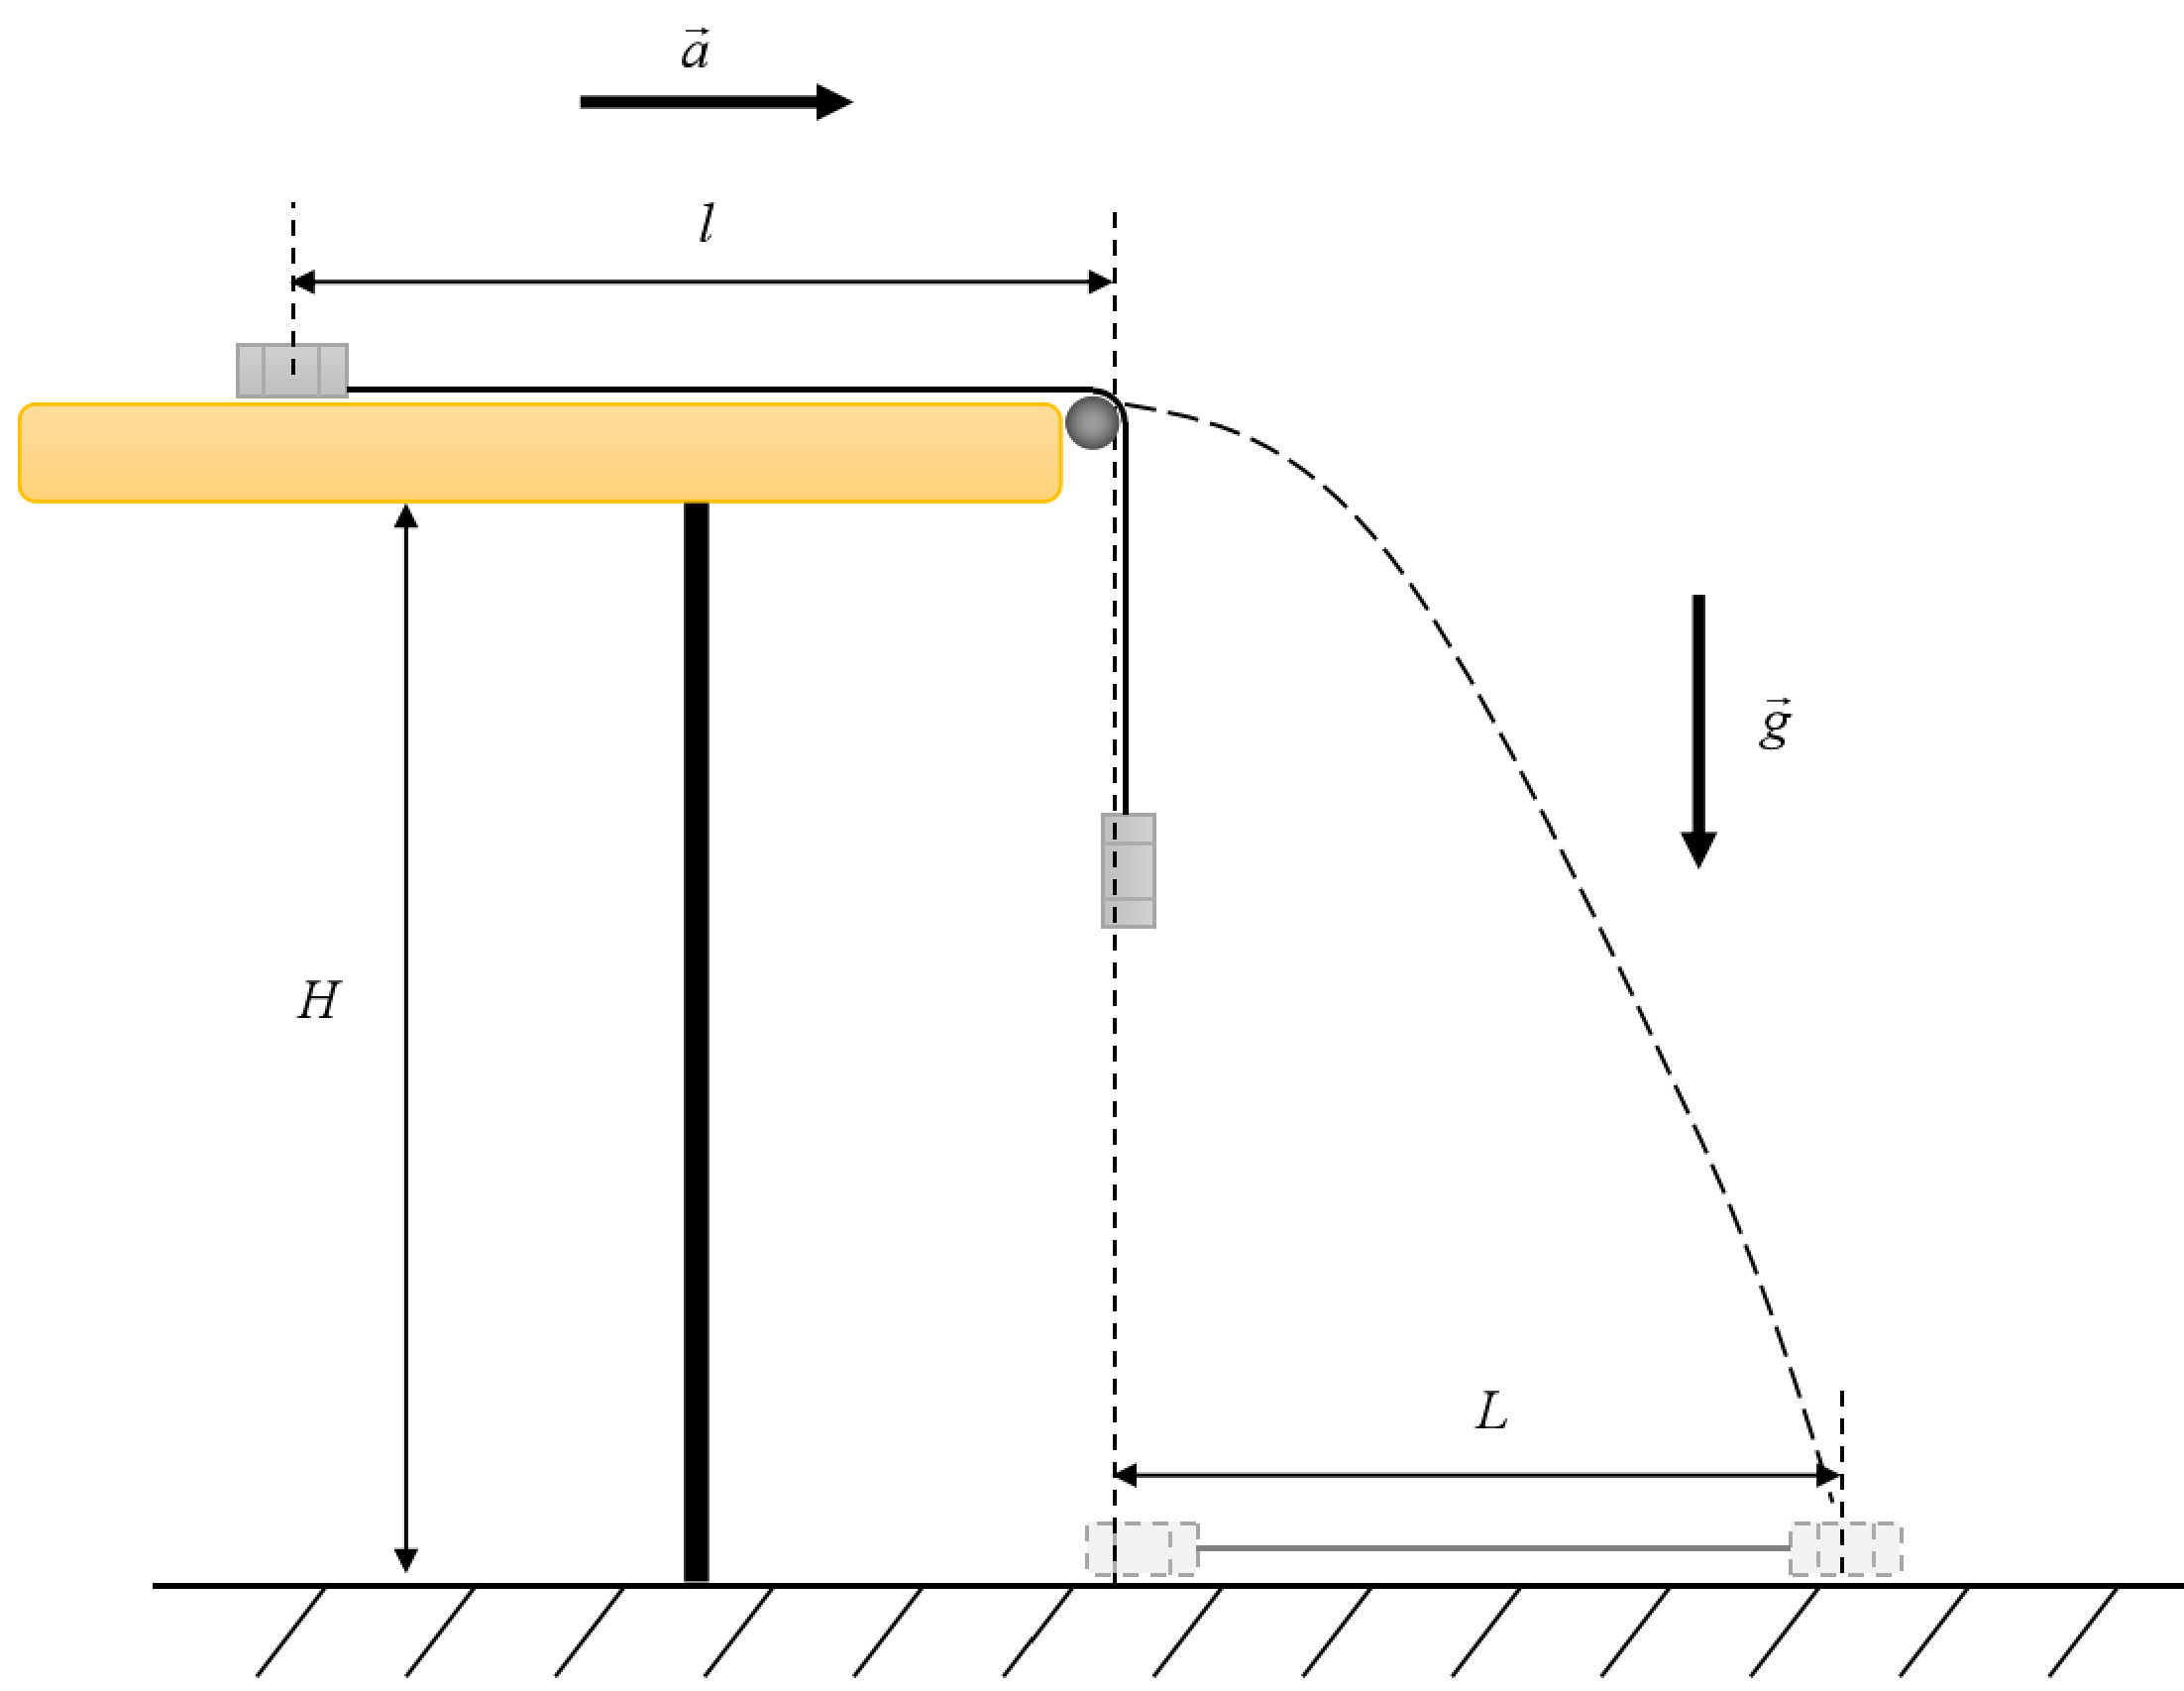
Зная дальность полета гайки и высоту стола см, можно определить ее скорость при отрыве от стола:
С другой стороны, если гайка проезжает по столу расстояние с нулевой начальной скоростью и ускорением , то к концу пути она приобретет скорость:
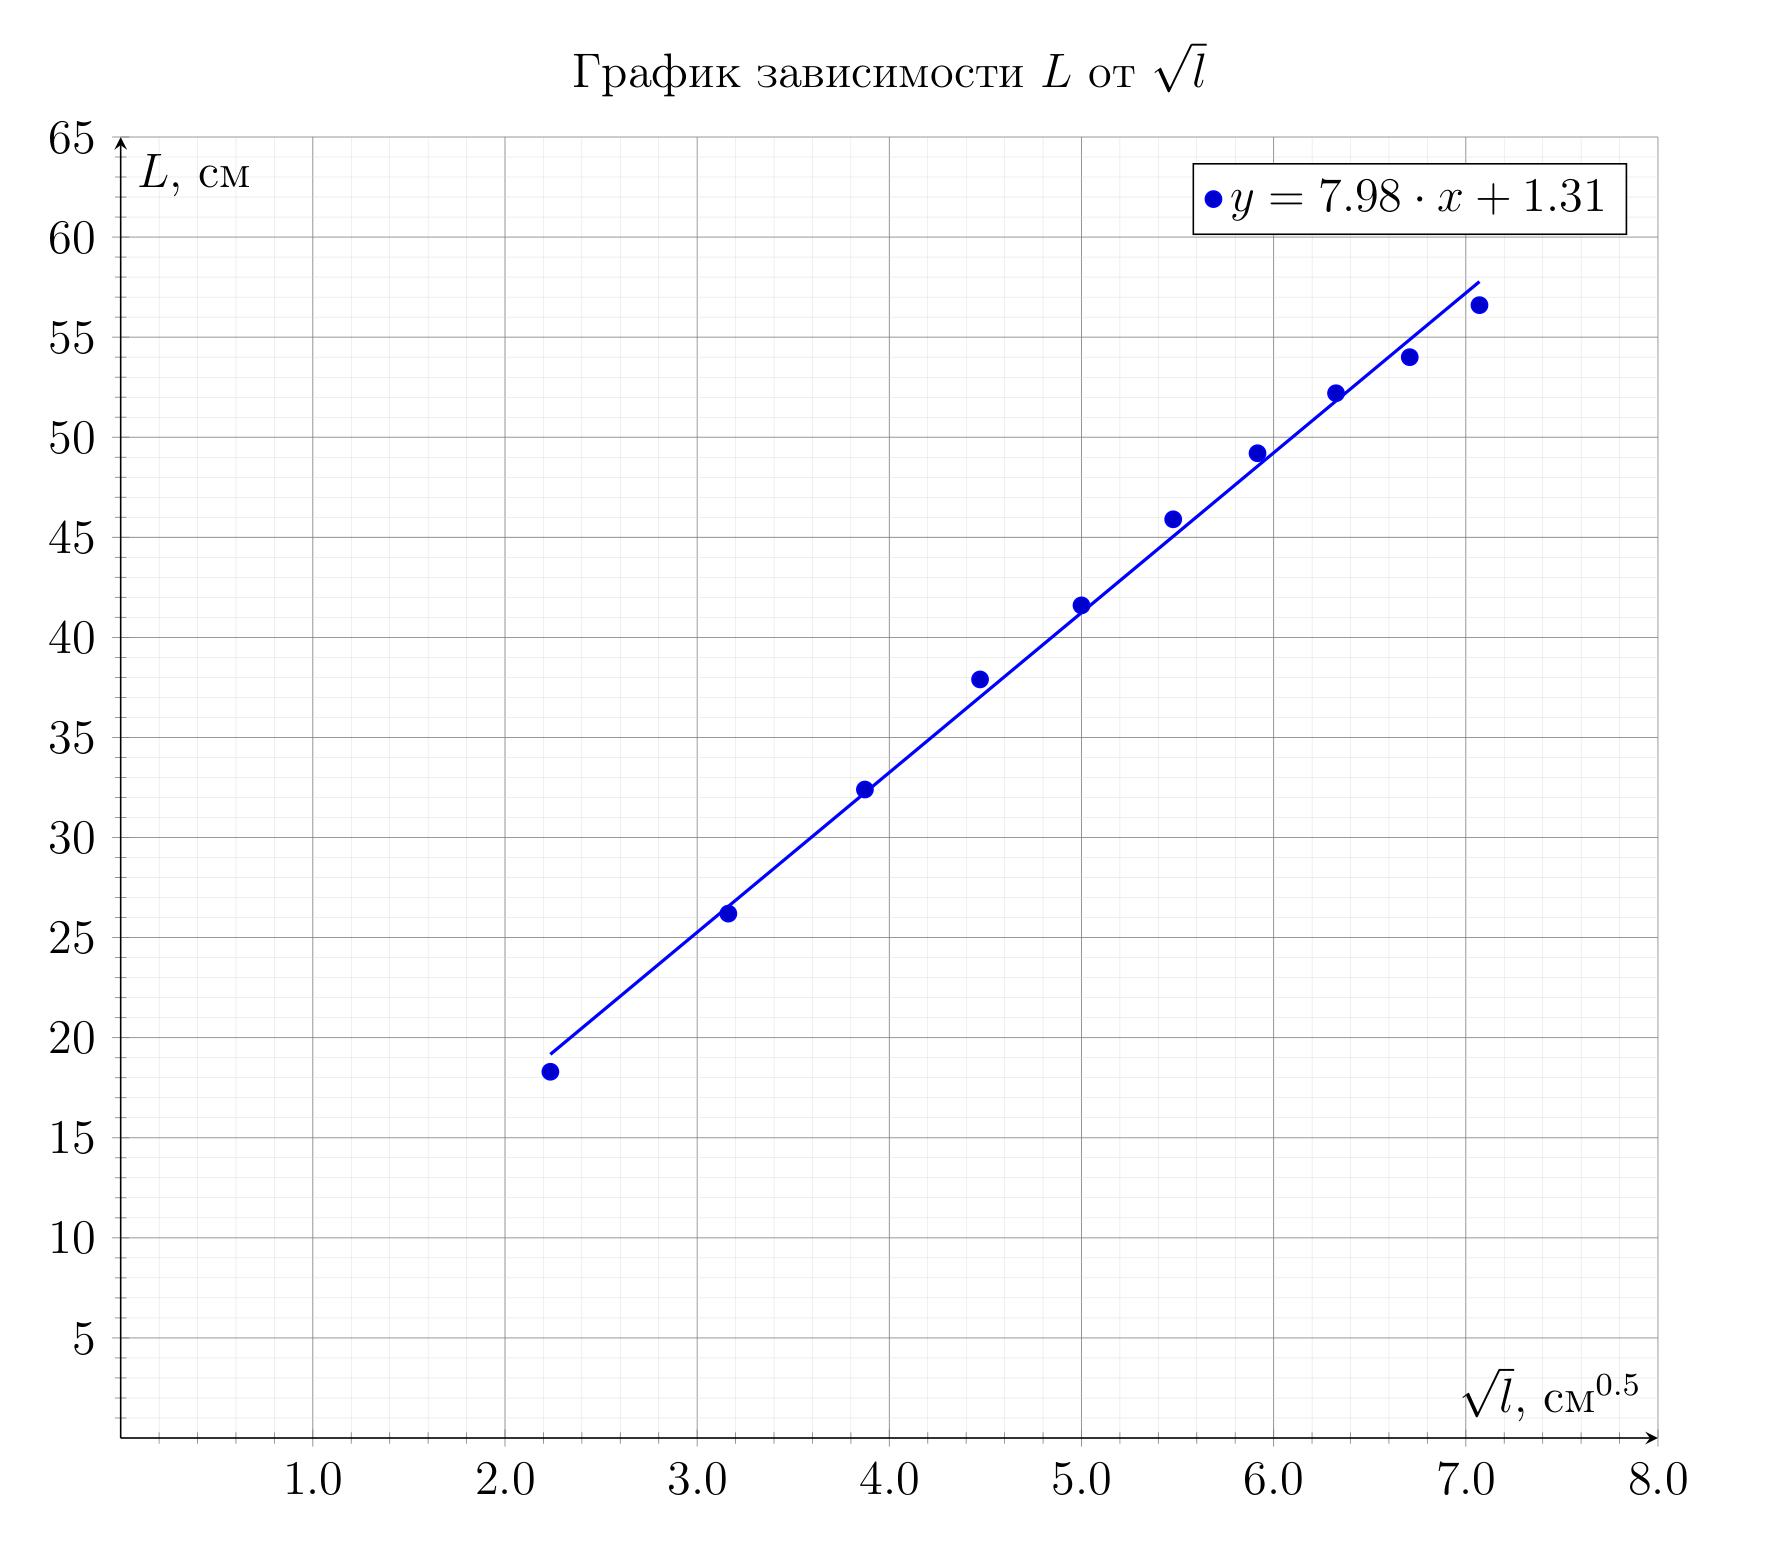
Объединяя (1) и (2), получим связь между дальностью полета гайки и начальным расстоянием от нее до края стола :
Измерим эту зависимость и построим ее линеаризованный график в координатах . Угловой коэффициент полученной прямой составит:
откуда ускорение гаек:
| , см | , см | , см |
|---|---|---|
| 50.0 | 7.1 | 56.6 |
| 45.0 | 6.7 | 54.0 |
| 40.0 | 6.3 | 52.2 |
| 35.0 | 5.9 | 49.2 |
| 30.0 | 5.5 | 45.9 |
| 25.0 | 5.0 | 41.6 |
| 20.0 | 4.5 | 37.9 |
| 15.0 | 3.9 | 32.4 |
| 10.0 | 3.2 | 26.2 |
| 5.0 | 2.2 | 18.3 |
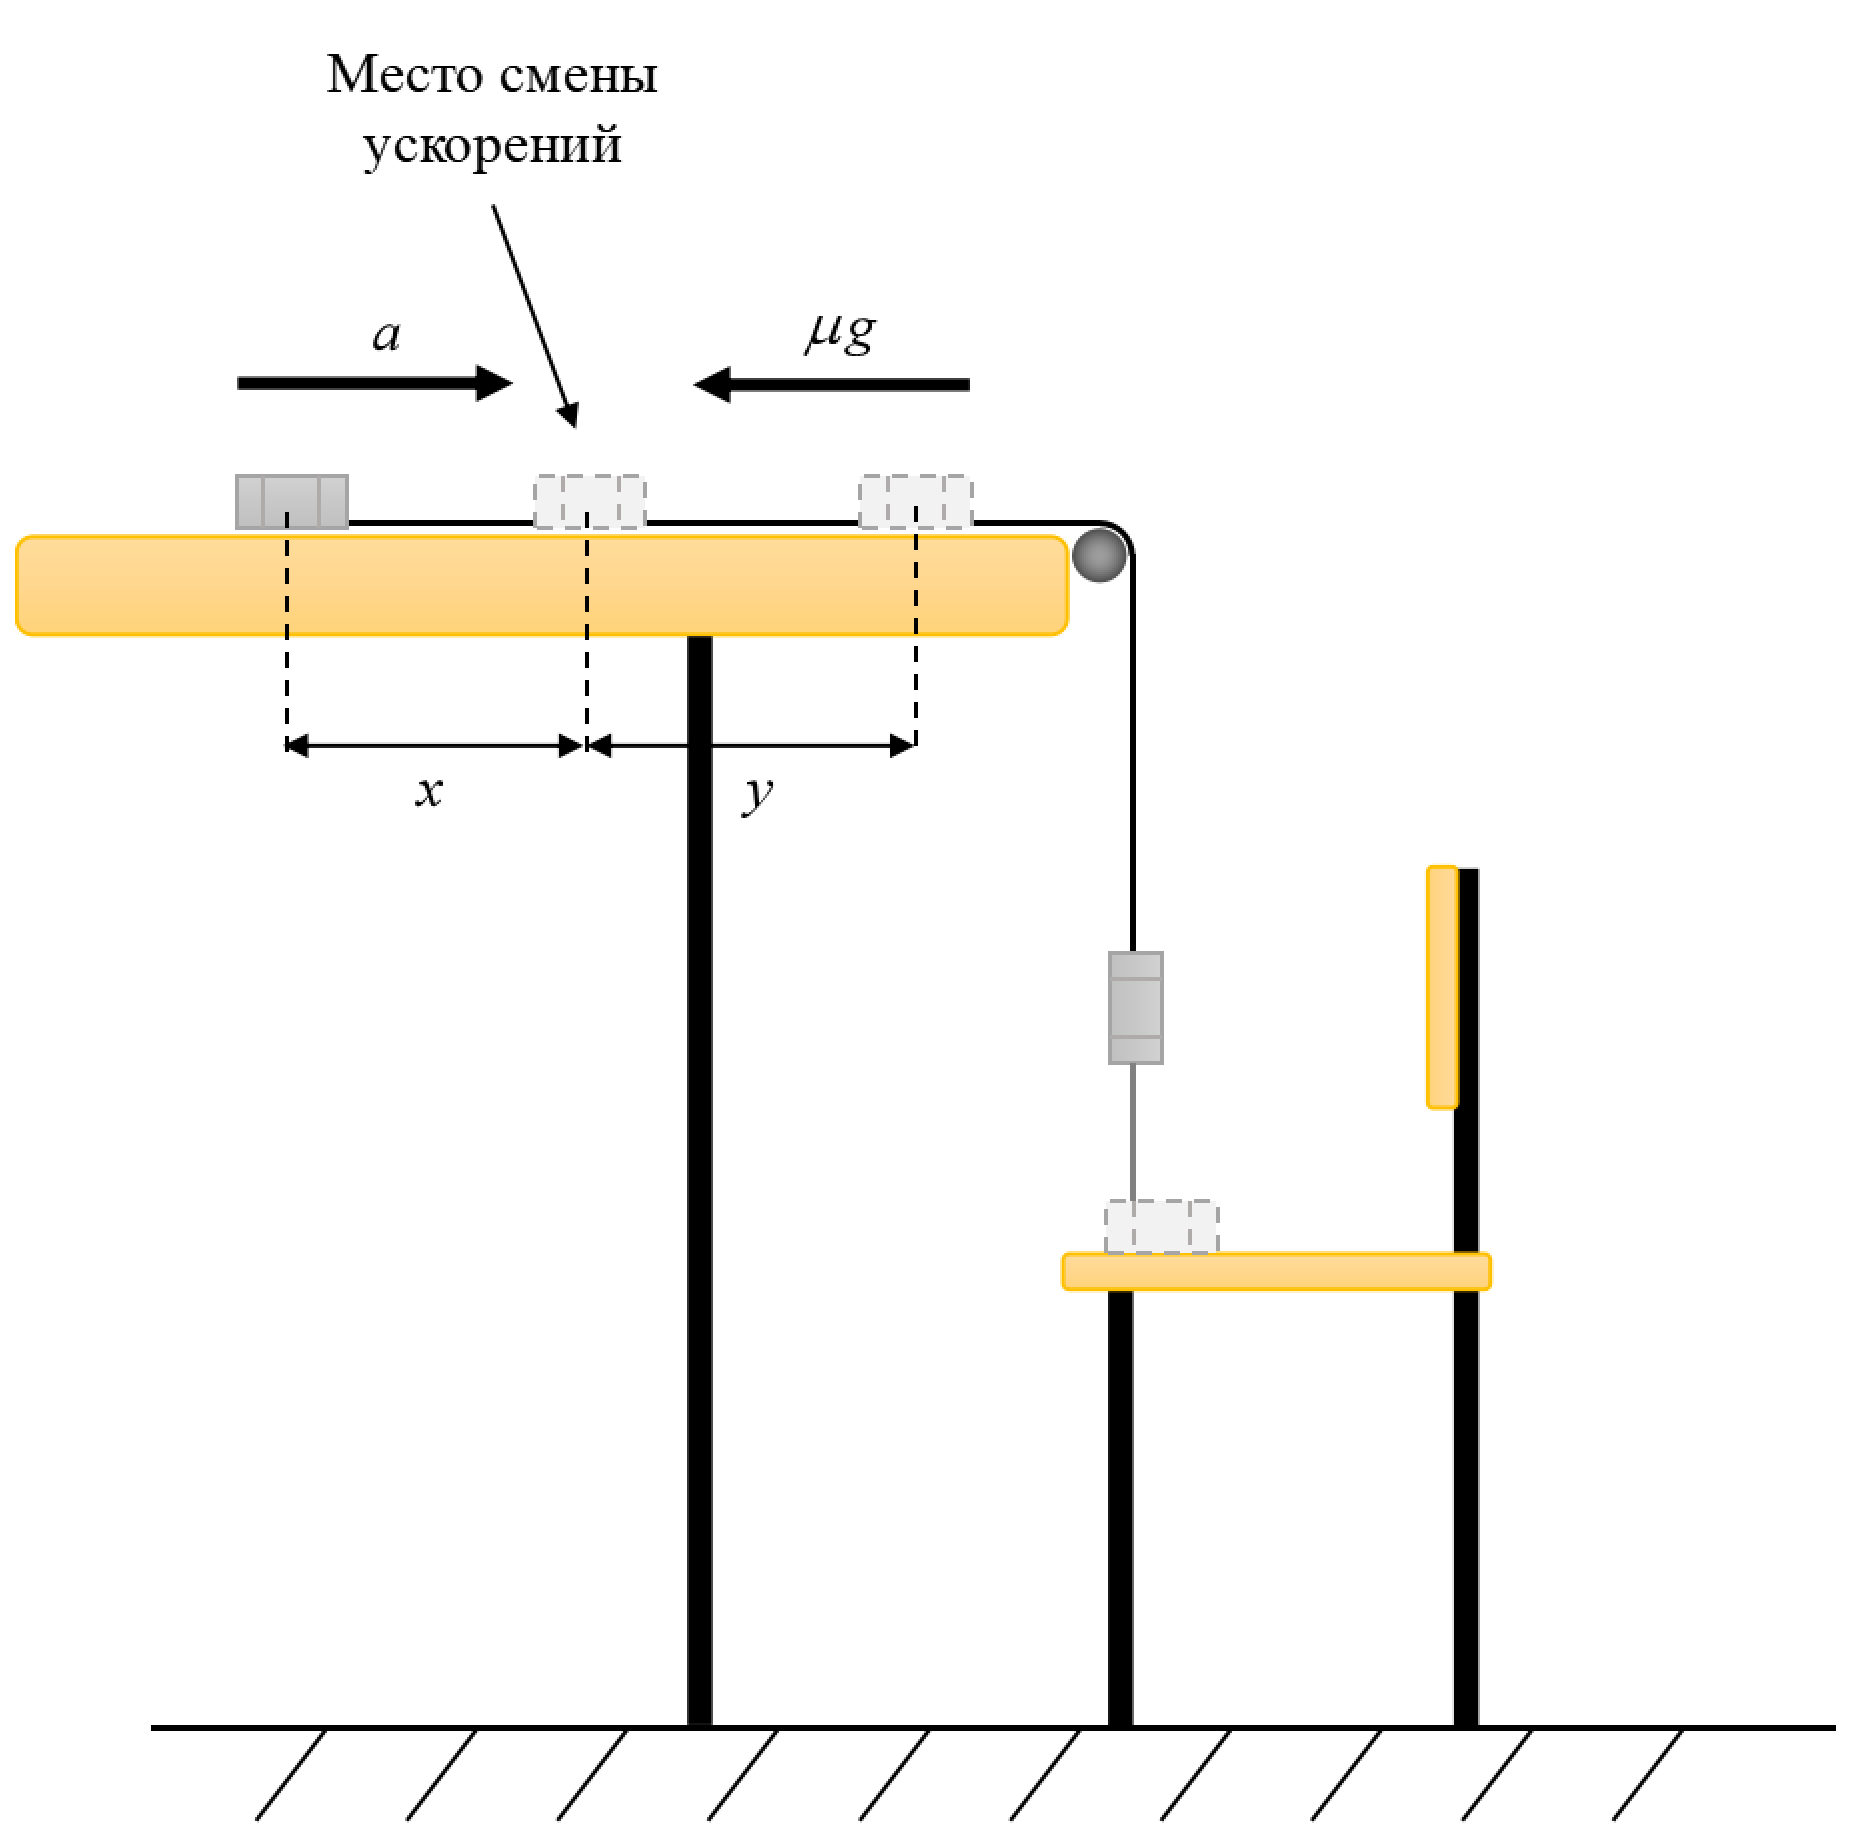
- Для нахождения коэффициента трения динамическим методом достаточно определить ускорение шайбы при ее торможении о бумагу. Поставим под столом стул, на который будет падать нижняя гайка, как изображено на рисунке 4. В момент касания нижней гайкой стула сила натяжения лески обращается в ноль, и движение верхней гайки сменяется с равноускоренного на равнозамедленное. Ускорение на участке разгона известно из предыдущего пункта, а на участке торможения ускорение составляет . Пусть и — длины участков разгона и торможения соответственно. На границе этих участков скорость гайки выражается двумя способами:
откуда:
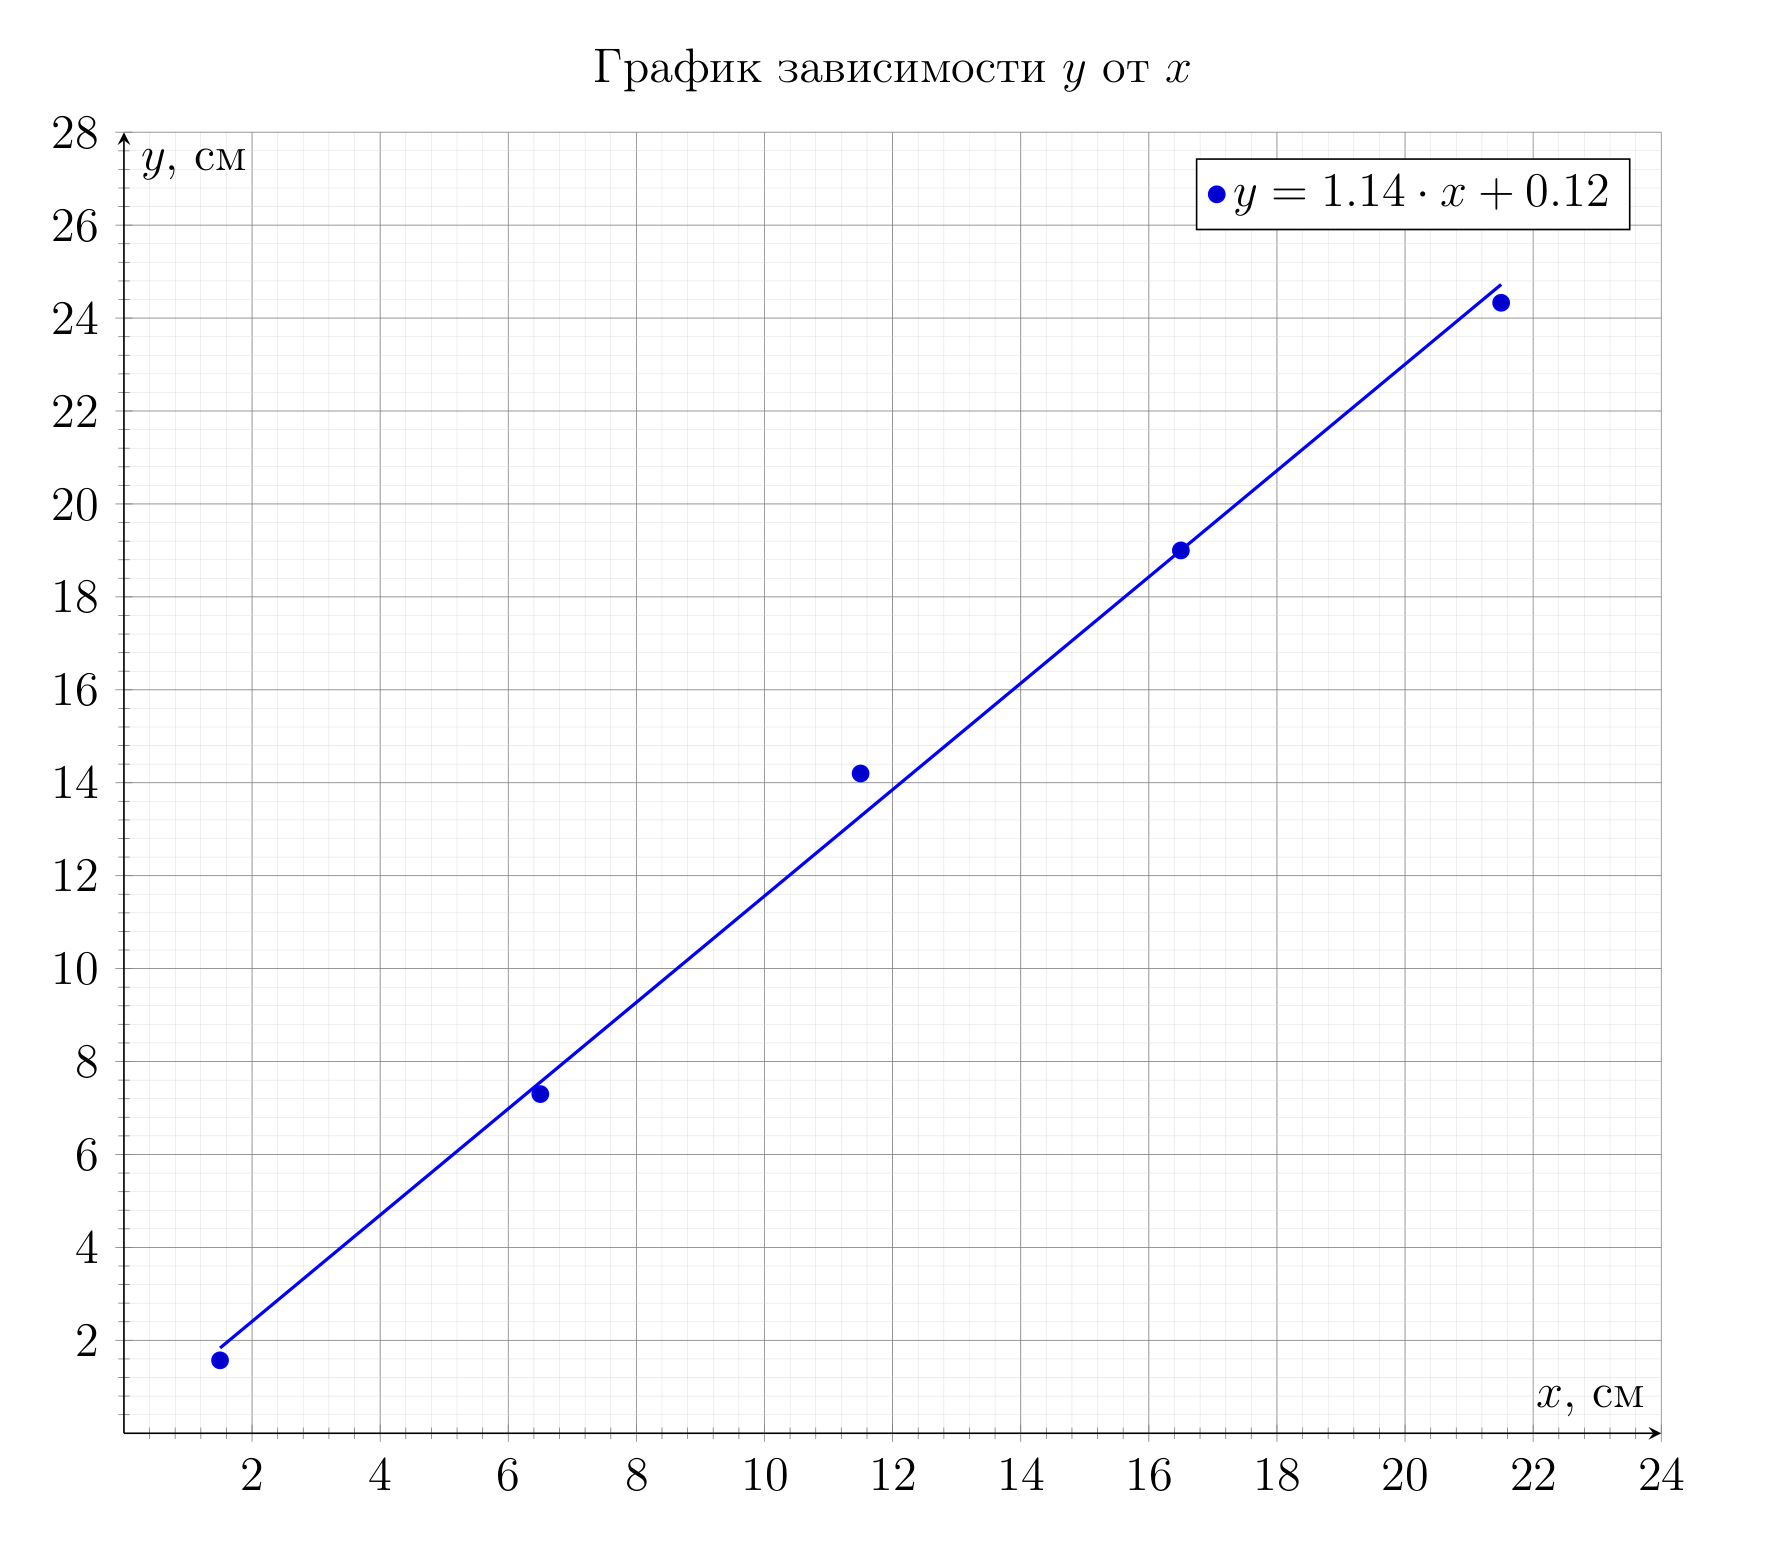
Измерим зависимость и построим ее график. Угловой коэффициент полученной прямой составит:
откуда коэффициент трения:
| , см | , см |
|---|---|
| 21.5 | 24.3 |
| 11.5 | 14.2 |
| 16.5 | 19.0 |
| 6.5 | 7.3 |
| 1.5 | 1.6 |
- Для определения коэффициента запишем систему уравнений движения для грузов (см. рисунок 5).
Исключая силу натяжения, получим:
Оригинал в Архива: 9_1_kinematics.pdf · официални решения: 9_1_solder.pdf