Съдържание
Условие1 Étude d’une chaîne de pendules couplés.1.1 Cas de deux pendules couplés.1.2 Cas de pendules couplés.1.3 Analogue électrique de la chaîne de pendules.1.3.2 Impédance mécanique de la chaîne de pendules.2 Non-linéarité et propagation d’un soliton.Onde solitaire, ou soliton.Initiation d’une onde soliton.Aspects énergétiques.Analogies avec d’autres systèmes physiques.РешениеX-ENS 2015, Приемен изпит, математика и физика, математика и физика — Задача 1. Propagation d’ondes le long d’une chaîne de pendules couplés
ÉCOLE POLYTECHNIQUE – ÉCOLES NORMALES SUPÉRIEURES — CONCOURS D’ADMISSION 2015 — FILIÈRE MP — COMPOSITION DE PHYSIQUE (XULCR)
Consignes
L’utilisation des calculatrices n’est pas autorisée pour cette épreuve.
Les résultats des applications numériques seront donnés avec un chiffre significatif.
Условие
Introduction.
Cette étude porte sur la propagation d’ondes le long d’une chaîne de pendules couplés par l’intermédiaire d’un câble de torsion. Elle est conduite dans la limite du milieu continu.
Elle comprend deux parties. Dans la première, l’étude est menée dans l’approximation linéaire. Dans ce cadre, nous nous intéressons également à l’analogue électrique d’une chaîne de pendules. Cette analogie est construite à partir de la notion d’impédance. Dans la seconde partie, nous quittons l’approximation linéaire pour décrire la propagation d’ondes d’extension spatiale limitée, appelées “solitons”.
Des rappels sont faits occasionnellement, il est toutefois conseillé de suivre le cheminement de l’énoncé.
1 Étude d’une chaîne de pendules couplés.
Jusqu’à la question 26 incluse, nous nous plaçons dans l’approximation des petits angles.
1.1 Cas de deux pendules couplés.
Un câble de torsion , inextensible, de longueur , d’extension radiale et de masse négligeables, est fixé rigidement par ses extrémités à un support immobile.
Deux pendules identiques sont soudés sur le câble, aux abscisses et (figure 1). Chaque pendule est constitué d’une masse quasi-ponctuelle fixée à l’extrémité d’une tige de longueur et de masse négligeable.
La tension du câble est telle qu’il reste rectiligne (selon ). Le vecteur unitaire est dirigé selon l’accélération de la pesanteur et le trièdre est direct. L’origine de l’axe est choisie à l’extrémité gauche du câble.
. Ou tout autre élément susceptible de se déformer en torsion (seule déformation que nous considérons).
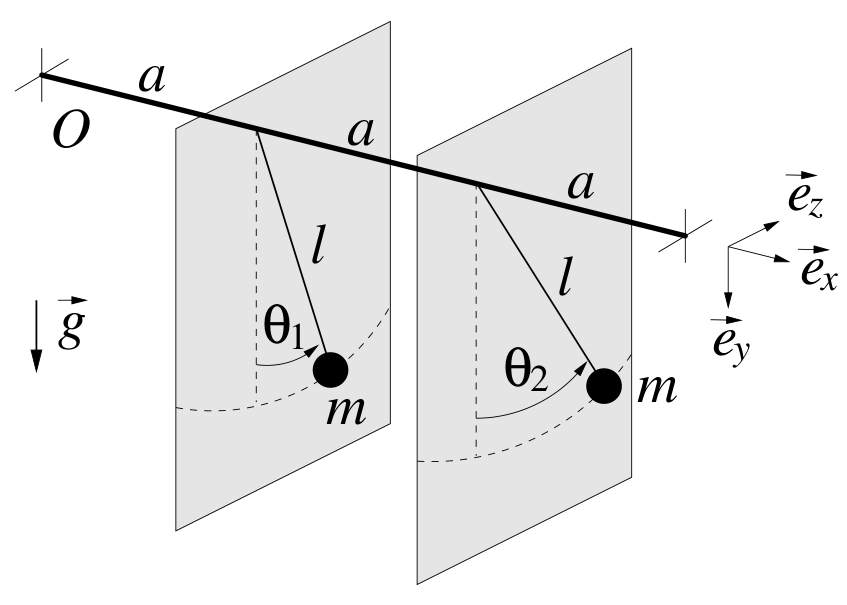
Le mouvement des pendules s’effectue, chacun, dans un plan vertical , perpendiculaire au câble. Nous notons (resp. ) l’angle que forme le premier (resp. second) pendule avec la verticale. Ces angles algébriques sont comptés positivement dans le sens trigonométrique.
Au repos, , et le câble n’est soumis à aucune torsion. Lorsque les sections, délimitant une portion de câble de longueur , tournent d’un angle de torsion relatif , cette portion est alors soumise à un couple, parallèle à l’axe du câble. Sa norme s’exprime par le produit , où est la constante de raideur de torsion propre à la portion de câble. Enfin, nous négligeons tout phénomène dissipatif.
Pour les applications numériques, nous adoptons les valeurs suivantes :
1. Pour un tel système, en pratique, préciser dans quelle mesure il devient légitime de négliger les phénomènes dissipatifs. On donnera des critères qualitatifs, sans calcul.
2. Établir les équations différentielles couplées régissant la dynamique du système. On fera apparaître deux pulsations caractéristiques et dont on donnera une interprétation physique.
3. Nous introduisons les nouvelles variables :
(a) Établir le système d’équations différentielles qu’elles vérifient.
(b) Préciser l’intérêt de ce changement de variables.
4. (a) Décrire le mouvement des deux pendules correspondant à chacun des deux états particuliers et , appelés modes propres.
(b) Exprimer les pulsations correspondantes, appelées pulsations propres et notées et , en fonction de et .
(c) Pour un mode propre, justifier que les deux pendules oscillent à la même pulsation.
(d) En considérant la torsion des différentes portions du câble, retrouver directement l’expression de , ou celle de . Choix que l’on précisera.
5. La constante de raideur de torsion dépend d’une caractéristique d’élasticité propre au matériau, (en Pa), du rayon du câble et de sa longueur . Donner la forme de sa dépendance avec ces paramètres. On précisera la démarche suivie.
1.2 Cas de pendules couplés.
Nous considérons dans cette partie une chaîne constituée de pendules identiques. Le pendule oscille dans le plan et son paramètre angulaire est noté (figure 2). Le cadre général de l’étude reste inchangé et nous rappelons que nous restons dans l’approximation des petits angles.
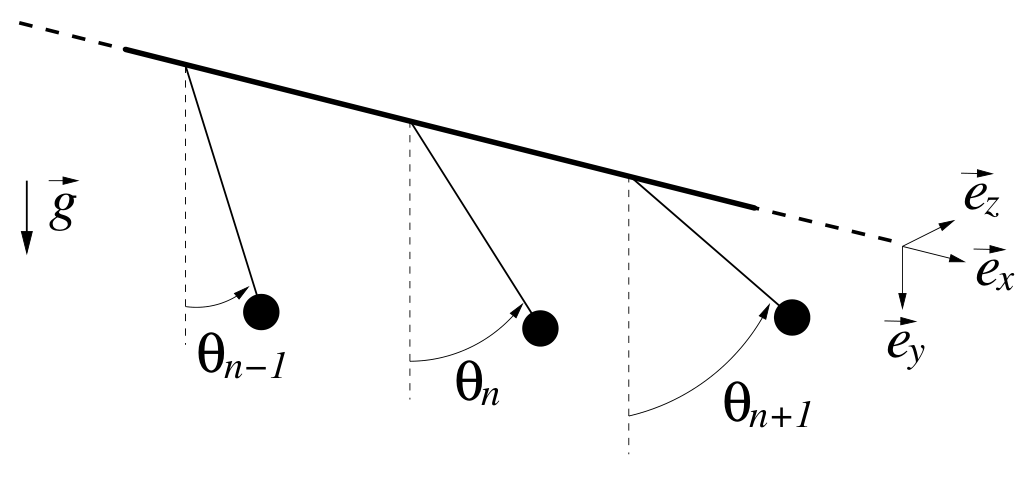
6. Établir l’équation régissant le mouvement du pendule ().
7. Passage à la limite du milieu continu.
L’état de torsion du câble est décrit continûment par une fonction telle que . Nous nous plaçons dans une situation de déformation telle que le développement de cette fonction, dans le passage de l’abscisse à l’abscisse , peut être limité au second ordre relativement au pas . Établir alors que, dans cette limite du milieu continu, la fonction vérifie l’équation aux dérivées partielles :
où et sont des constantes que l’on exprimera et pour lesquelles on proposera une interprétation physique.
8. Pour un pas fixé, préciser à quelle condition le passage à la limite du milieu continu demeure valide. Cette condition implique le pas ainsi que deux dérivées spatiales de la fonction .
9. Nous posons et . Exprimer alors en fonction de , et .
10. Justifier que reste inchangée si l’on modifie tout en maintenant le rapport fixé.
11. Donner la valeur de .
Dans la suite du problème, on conservera les notations et , sans les expliciter.
Nous étudions la propagation d’une onde harmonique (OH) de pulsation () et de nombre d’onde (), écrite en notation complexe :
12. Nous supposons le pas fixé. Traduire, pour cette onde, la condition de validité de la limite continue établie question 8.
13. (a) Établir la relation de dispersion du milieu, pour cette onde. On posera et .
(b) Esquisser l’allure de l’évolution, avec , des parties réelle et imaginaire de .
14. Pour ces deux sous-questions, nous supposons .
(a) Exprimer les vitesses de phase et de groupe (adimensionnalisées), en fonction de .
(b) Représenter leur allure sur un même graphique. Commenter brièvement ces évolutions.
15. Nous imposons au premier pendule, à l’origine de la chaîne, un mouvement angulaire sinusoïdal. Décrire alors qualitativement le comportement du système mécanique selon la pulsation d’excitation, pour (la chaîne est supposée infinie).
1.3 Analogue électrique de la chaîne de pendules.
1.3.1 Impédance mécanique des éléments constituant le motif de la chaîne.
Nous considérons, successivement, un élément du câble de torsion puis un pendule , qui composent le motif de base de la chaîne. Un opérateur mécanique extérieur à ces éléments, est susceptible d’imposer un moment de la forme , de direction portée par l’axe .
16. L’une des extrémités de l’élément est supposée fixe, l’autre est soumise au moment . Celle-ci répond alors à cette excitation par sa vitesse angulaire (portée par l’axe ). Exprimer l’impédance mécanique de cet élément, définie par le rapport .
17. C’est maintenant à un pendule , seul, soumis au champ de pesanteur, qu’est appliqué le moment . Exprimer son impédance mécanique .
18. La figure 3 représente trois quadripôles électriques de structures différentes. Chacun de ces quadripôles constitue le motif de base d’une ligne bifilaire.
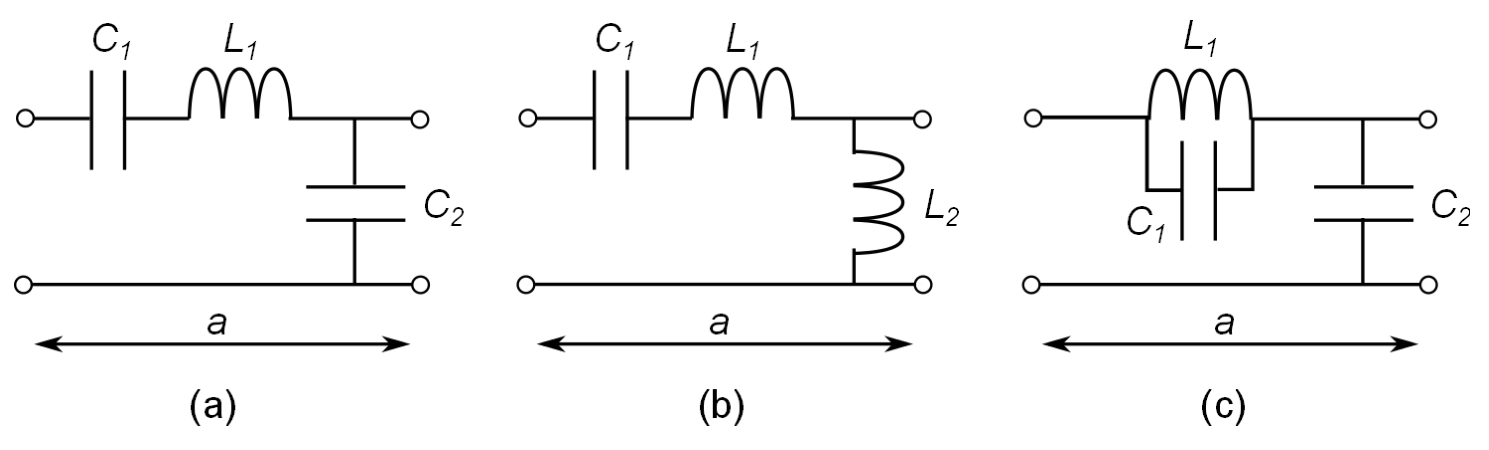
(a) À partir de l’expression de chacune des impédances et , et en considérant la structure de la chaîne, identifier le quadripôle électrique équivalent à un motif de la chaîne. On argumentera ce choix.
(b) Indiquer l’analogue mécanique de chacun des trois composants électriques du quadripôle choisi.
19. L’analogue électrique trouvé, dans la limite du milieu continu, est-il matérialisable par un câble coaxial tel que ceux utilisés en travaux pratiques ? On argumentera la réponse.
1.3.2 Impédance mécanique de la chaîne de pendules.
Comme à la question 15, nous imposons au premier pendule de la chaîne, supposée infinie, un mouvement angulaire sinusoïdal . Nous nous plaçons dans la limite du milieu continu.
Nous notons le moment appliqué, par la partie gauche sur la partie droite de la chaîne, à travers la section d’abscisse du câble, à l’instant . La rotation de cette section est repérée par l’angle .
20. Exprimer l’impédance mécanique de la chaîne.
21. L’écrire sous la forme où est une fonction de la variable . On notera que est indépendante de .
22. Préciser la dimension de la fonction .
23. Illustrer graphiquement la dépendance, relativement à , des parties réelle et imaginaire de la fonction .
24. Analyser ces dépendances et en particulier leur limite vers les hautes fréquences. Pour établir le lien entre et la vitesse de groupe adimensionnalisée obtenue question 14.
25. Pour , il apparaît que l’impédance de la chaîne est réelle. L’opérateur mécanique fournit donc continûment de la puissance à la chaîne. Concilier ce fait avec l’absence de composant dissipatif dans son modèle.
26. Pour , l’impédance de la chaîne est imaginaire. Analyser ce résultat à la lumière de la question 15.
2 Non-linéarité et propagation d’un soliton.
Dès lors, et jusqu’à la fin du sujet, nous quittons l’approximation des petits angles.
Dans cette partie, nous étudions la propagation d’ondes dans le milieu non-linéaire constitué par la chaîne infinie de pendules, dans la limite des milieux continus. Dans ces conditions, l’équation d’onde vérifiée par l’angle de torsion du câble s’écrit :
où et sont les constantes déterminées à la question 7. Rappelons que l’on conserve ces notations sans les expliciter.
Nous considérons la longueur de la chaîne comme “infinie”. Les extrémités de la chaîne ont alors pour abscisses , étant celle de son milieu.
Nous recherchons des solutions progressives de l’équation 5 sous la forme :
où est une constante et est la position dite réduite.
27. Établir que est solution de l’équation :
où est une constante à exprimer et une constante d’intégration.
28. (a) Justifier que l’étude du système est ainsi transposable à celle d’un point matériel, de masse unitaire, soumis au potentiel , l’angle jouant le rôle de la position et la variable celui du temps. Soulignons qu’il s’agit d’une transposition, en particulier n’a pas la dimension d’une énergie.
(b) Quel est alors le rôle à attribuer à la constante ?
29. (a) Représenter l’allure du potentiel dans chacun des cas, et .
(b) Sur chacun des tracés précédents, positionner la constante en envisageant les différentes situations (en vue d’une interprétation énergétique de ces diagrammes).
30. Analyse qualitative des diagrammes d’énergie.
(a) Nous nous plaçons dans le cas et ( tend vers , par valeur inférieure). À partir du diagramme d’énergie, décrire le mouvement du point matériel en s’attachant à son aspect “temporel”.
(b) Nous nous plaçons dans le cas et . À partir du diagramme d’énergie, décrire le mouvement du point matériel et en déduire celui de la chaîne de pendules.
(c) Toujours pour et , mais avec , préciser quel cadre d’étude nous retrouvons alors.
Onde solitaire, ou soliton.
Pour et , la fonction suivante est une solution progressive de l’équation 7 :
Nous sommes donc dans la situation décrite question 30a.
31. (a) Représenter l’allure de la fonction . Préciser notamment sa valeur en 0 et ses limites en .
(b) Déterminer les limites en de la dérivée spatiale .
(c) Sur la zone où sa variation est la plus marquée, nous approchons la fonction par sa tangente en 0, et par ses limites en et respectivement à gauche et à droite de cette zone. Dans ce cadre, déterminer l’extension spatiale caractéristique, notée , de cette zone.
(d) Calculer la valeur de .
Un soliton apparaît ainsi être une onde d’étendue spatiale limitée.
32. Pour ces deux sous-questions, nous supposons .
(a) Tracer, sur un même graphique, l’allure de l’angle le long de la chaîne, à trois instants que l’on fera apparaître sur les tracés.
(b) De même, tracer sur un second graphique les trajectoires (en fonction du temps) des pendules situés à différentes positions que l’on fera apparaître sur les tracés.
33. En représentant les pendules par des petits segments, illustrer l’allure de la chaîne à un instant donné.
34. (a) En se reportant à la figure 2, préciser en quoi la solution est “dextre” (droite).
(b) Donner alors, en le justifiant, la fonction décrivant un soliton “senestre” (gauche) se propageant vers .
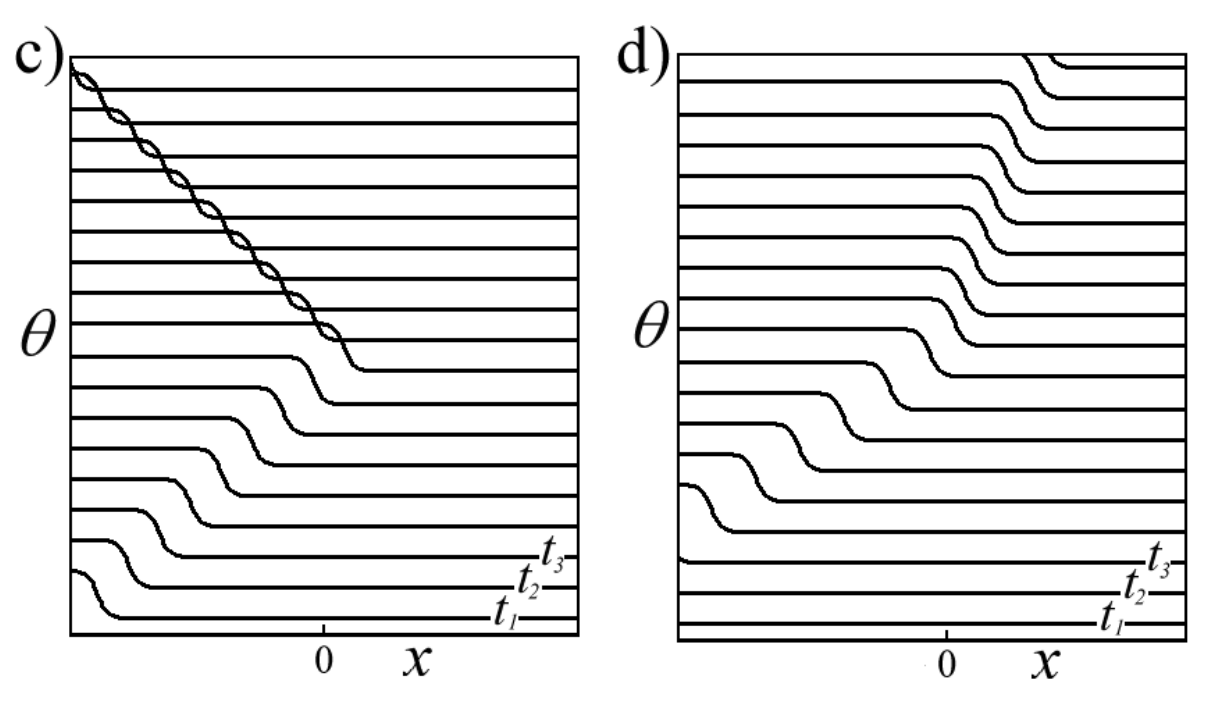
Pour caractériser simultanément les évolutions spatiale et temporelle de la chaîne, nous représentons l’angle le long de la chaîne, à différents instants (), régulièrement espacés. Afin que cette illustration reste lisible, les différentes courbes sont translatées verticalement, d’un pas (). Ainsi, on trace en réalité en fonction de , et pour une série de valeurs de . La figure 4 présente deux exemples de solitons, obtenus sur des chaînes identiques, mais avec des conditions initiales (excitations) différentes.
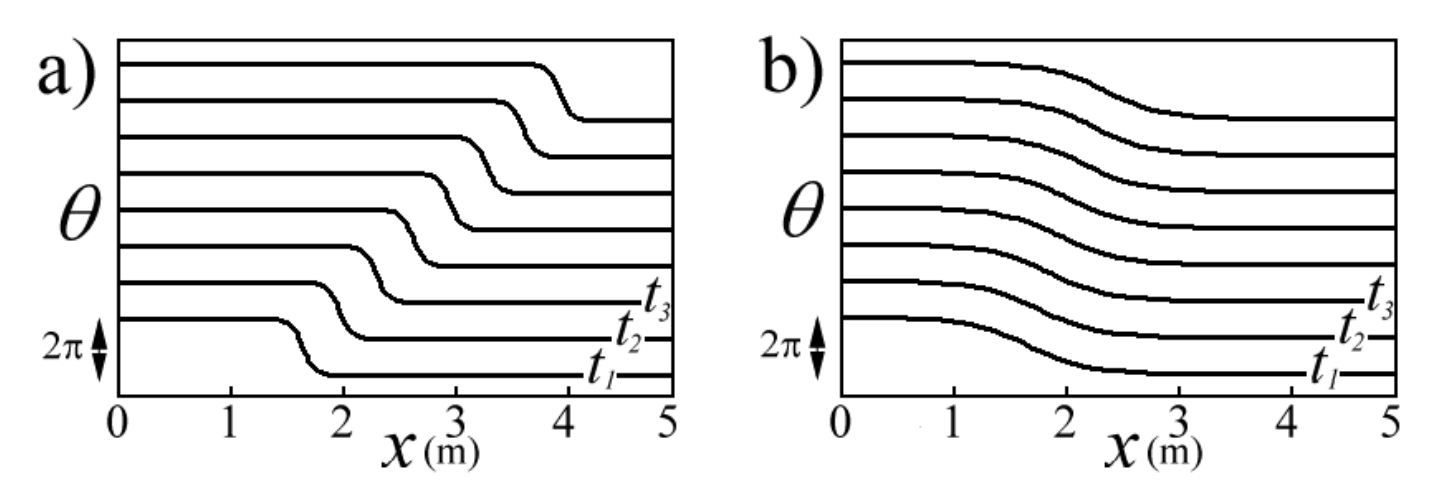
35. (a) Préciser, en le justifiant, s’il s’agit de solitons dextres ou senestres.
(b) Estimer, dans chacun des cas, la valeur de la vitesse de propagation du soliton.
(c) De même, estimer la valeur de .
Initiation d’une onde soliton.
Le pendule situé en est excité par un opérateur extérieur qui lui impose une rotation selon la loi horaire :
36. (a) Expliquer pourquoi cette excitation crée deux solitons dans la chaîne.
(b) Préciser leur sens de propagation et leur chiralité (dextre ou senestre).
Nous nous intéressons par la suite à l’onde se propageant sur le domaine .
37. (a) Exprimer la vitesse réduite de propagation du soliton, en fonction du rapport , puis illustrer graphiquement cette dépendance.
(b) Calculer la valeur de pour .
Aspects énergétiques.
L’énergie mécanique totale de la chaîne infinie parcourue par le soliton décrit par l’équation 8, ou son correspondant senestre, s’écrit :
Nous considérons maintenant une chaîne dont la masse des pendules subit un saut en , les autres paramètres restant inchangés. On note la masse linéique pour et celle pour , avec . Un soliton de vitesse est créé par un opérateur en . Les diagrammes de la figure 5 décrivent cette situation pour un soliton à basse vitesse et un autre à haute vitesse.
38. En s’appuyant sur les résultats des questions 31c et 31d, préciser dans quelle mesure la relation 10 reste applicable à une chaîne occupant seulement un demi-espace. C’est un argument qualitatif qui est attendu.
39. Commenter les diagrammes présentés figure 5 en précisant notamment l’évolution du soliton dans chacun des cas.
40. (a) Quelle énergie minimale un soliton doit-il disposer pour être transmis dans la seconde moitié de la chaîne () ?
(b) En déduire la valeur critique de la vitesse d’un soliton incident () au dessus de laquelle il poursuivra sa propagation dans la seconde moitié de la chaîne (). On exprimera ce résultat en fonction de , , et .
41. Plaçons-nous dans le cas particulier . Comment faut-il alors choisir les rapports et , pour qu’un soliton incident soit toujours transmis, et sans modification de sa vitesse, quelle qu’elle puisse être ?
42. Lorsque les paramètres mécaniques , et varient continûment le long de la chaîne, l’équation de propagation 5 n’est plus valable. Comment faut-il alors la modifier pour qu’elle décrive un tel système ?
Analogies avec d’autres systèmes physiques.
43. Quelle analogie suggèrent les dépendances, par rapport à la vitesse , de l’énergie et de la longueur (ou ), relatives au soliton étudié ?
44. Dans quelle(s) autre(s) situation(s) rencontre-t-on également ce type d’onde, d’extension spatiale limitée, se propageant sur une longue distance sans modification (sensible) de sa forme ?
45. Peut-on observer la propagation d’un soliton dans un câble coaxial tel que ceux utilisés en travaux pratiques ? Dans une fibre optique ? On argumentera chacune des réponses.
Решение
Внимание: Непълно решение
В архива няма официално решение на тази задача.
Теми и трудност
Трудност: неоценена.
Механика · Вълни и звук · Електричество · Махала · Разпространение на вълни · Променливотокови вериги
Предпоставки: Разширена олимпиадна подготовка
Оригинал в Архива: MP_2015.pdf