Съдържание
Условие1 Étude du comportement mécanique d’une structure élancée soumise à une compression.2 Étude du comportement mécanique d’un cristal liquide en phase smectique A.2.1 Densité volumique d’énergie élastique.2.2 Ondulation des couches induite par une extension de l’épaisseur d’un film.РешениеX-ENS 2025, Приемен изпит, математика и физика — Задача 2. Instabilité d’ondulation d’une couche de cristal liquide
ÉCOLE POLYTECHNIQUE — CONCOURS D’ADMISSION 2025 — FILIÈRE MP – Épreuve n°4 — PHYSIQUE ET SCIENCES DE L’INGÉNIEUR (X) · 15 април 2025 г.
Page de garde
ÉCOLE POLYTECHNIQUE
CONCOURS D’ADMISSION 2025
MARDI 15 AVRIL 2025 — 14h00 – 18h00
FILIÈRE MP – Épreuve n°4
PHYSIQUE ET SCIENCES DE L’INGÉNIEUR (X)
Durée : 4 heures
L’utilisation de calculatrices n’est pas autorisée pour cette épreuve.
Cette composition ne concerne qu’une partie des candidats de la filière MP. Les autres candidats effectuent parallèlement la composition d’informatique A.
Pour la filière MP, il y a donc deux enveloppes de sujets, pour cette séance.
Consignes
Cette épreuve comprend deux parties indépendantes. La première partie, dédiée aux sciences de l’ingénieur, propose une étude d’un exosquelette actif. La seconde, consacrée à la physique, s’intéresse à l’analyse de deux instabilités mécaniques présentant des similarités.
➞ Il est conseillé de ne pas consacrer plus de deux heures par partie.
➞ Les applications numériques seront effectuées avec la précision qu’un calcul à la main permet aisément, et sans excéder deux chiffres significatifs. Les ordres de grandeur seront donnés avec un seul chiffre significatif.
➞ Les réponses aux questions relevant de considérations qualitatives devront être systématiquement argumentées.
➞ Les références des questions abordées devront être indiquées de façon claire.
Условие
Partie Physique
Cette étude comporte deux parties indépendantes. La première est consacrée à l’analyse du comportement mécanique d’une structure élancée soumise à une compression axiale. La seconde s’intéresse à décrire le comportement d’un film de cristal liquide dont l’épaisseur subit une extension. Dans chacune de ces situations il apparaît que la géométrie de la déformation du système se trouve radicalement modifiée lorsque la sollicitation qui lui est imposée franchit un certain seuil. On parle alors d’instabilité.
C’est-à-dire une structure de longueur suffisamment grande, comparée à sa longueur caractéristique transverse la plus petite, pour être susceptible de fléchir.
1 Étude du comportement mécanique d’une structure élancée soumise à une compression.
• Nous considérons une structure mécanique modèle formée de quatre ressorts identiques (1), (2), (3) et (4), d’axes parallèles, chacun de raideur et de longueur sans charge . Leurs extrémités inférieures sont fixées aux angles d’une plaque carrée de coté , supposée indéformable. Leurs extrémités supérieures sont fixées, de la même manière, à une autre plaque, identique à la première. Cette structure, dans sa situation non déformée, que nous adoptons comme référence et qui définit l’origine des énergies, est représentée sur la figure (1).
• Un opérateur extérieur impose un déplacement strictement vertical du centre B de la plaque supérieure par rapport à celui de la plaque inférieure (que nous supposons fixe). Ce déplacement amène le point B au point B′ tel que où .
En réponse à cette sollicitation, la structure peut simplement se comprimer, en conservant sa géométrie initiale, ou bien fléchir. Ces deux situations sont illustrées sur la figure (2), respectivement en (b) et (c). La situation (a) est celle de référence pour laquelle la structure n’est pas déformée. Les flèches pointant les centres des plaques inférieure et supérieure représentent les éléments extérieurs agissant sur la structure et permettant d’imposer le déplacement . Celui du bas est fixe et celui du haut est guidé en translation selon l’axe (O) (la liaison entre ces éléments et les plaques serait, en pratique, réalisée par une liaison rotule).
• Nous nous proposons de déterminer la configuration adoptée par la structure en réponse à un déplacement imposé. L’action de la pesanteur n’est pas prise en compte dans cette étude.
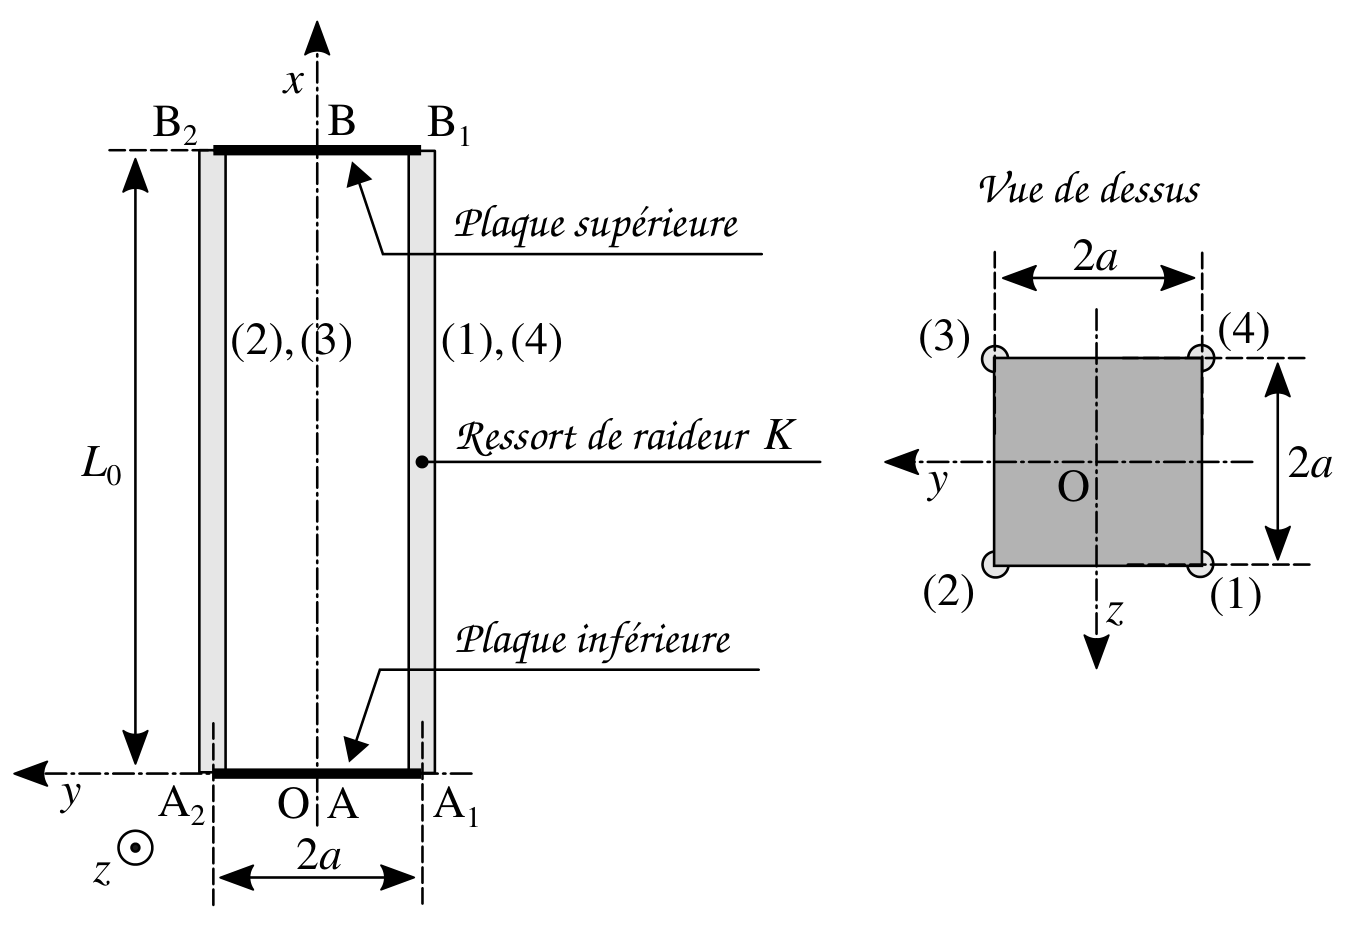
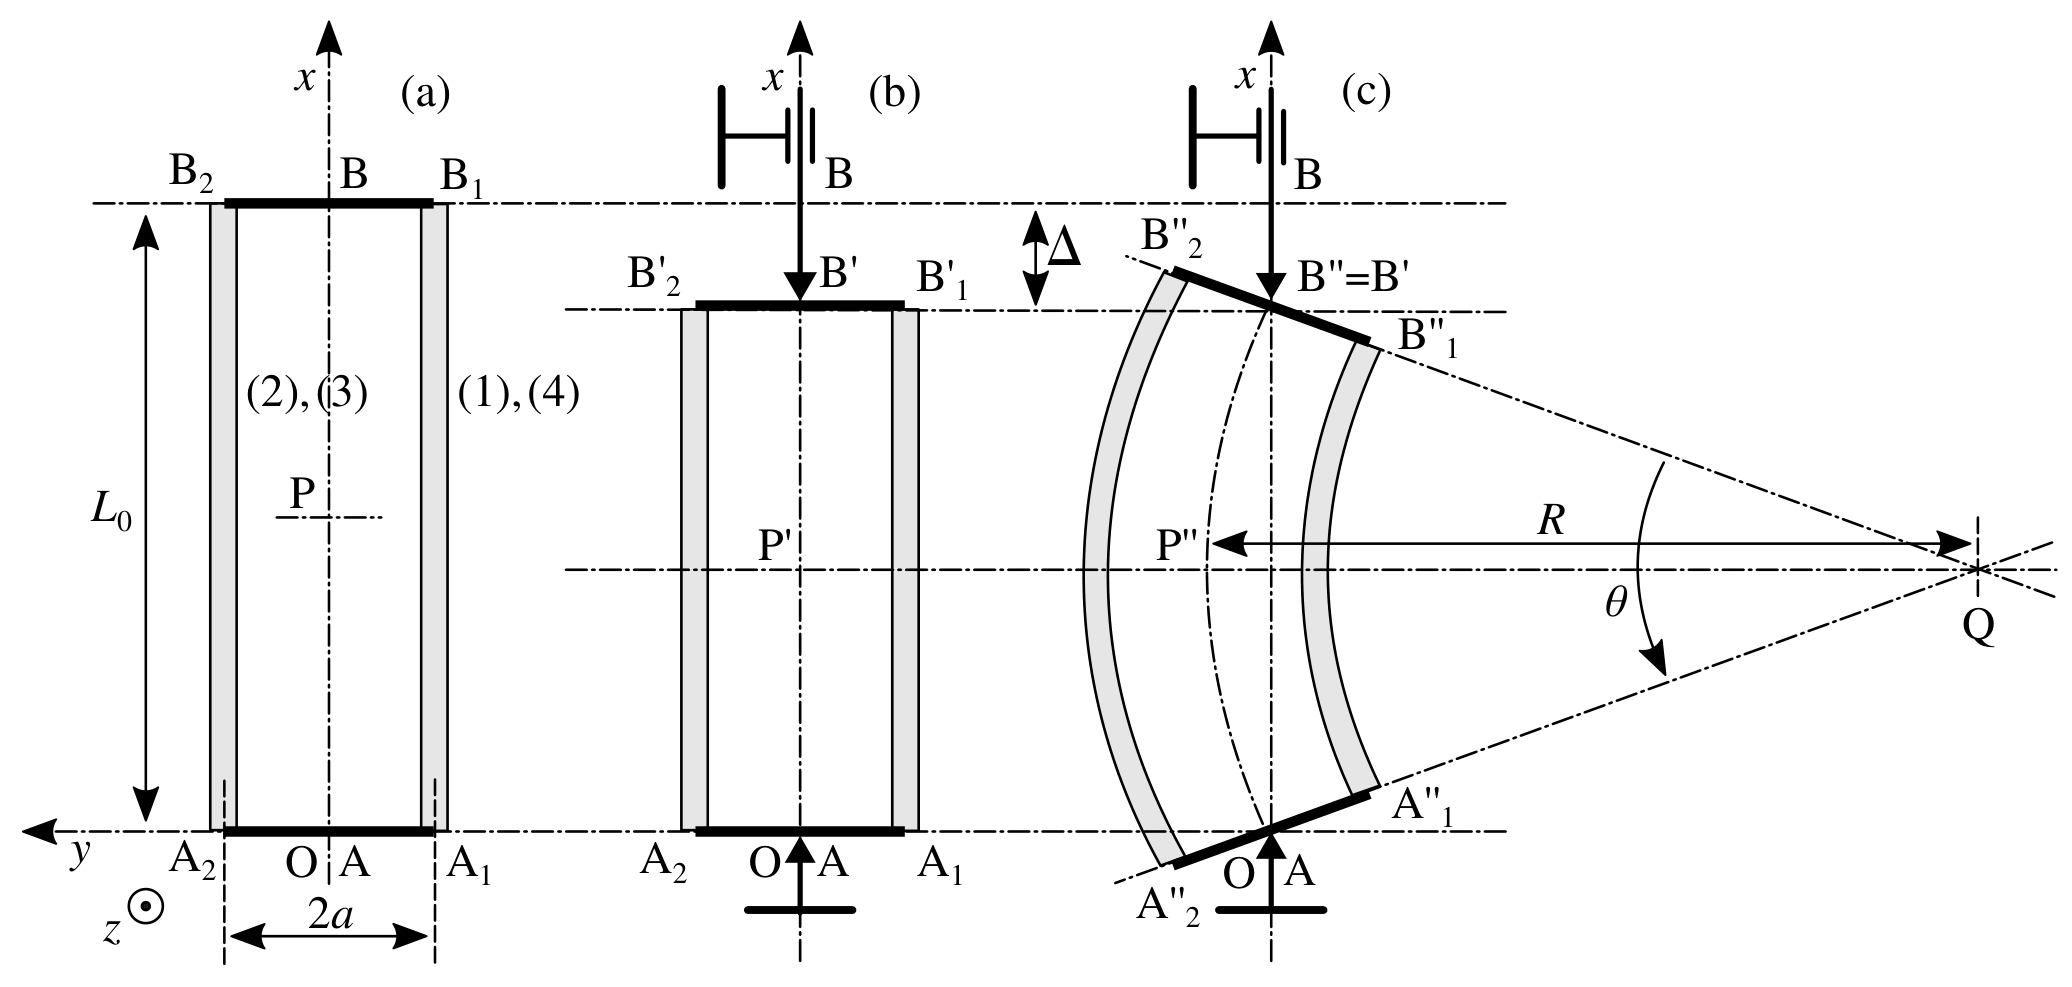
1. Exprimer, en fonction de et , l’énergie potentielle élastique emmagasinée par la structure dans la situation de compression (b).
• Dans la situation (c), nous considérons, d’une part que les arcs , et sont des arcs de cercle, d’autre part que l’arc conserve sa longueur initiale . Nous notons et () l’ouverture angulaire . Tous les résultats seront établis sous les deux hypothèses .
2. Exprimer et le rapport en fonction du rapport .
3. Déduire de ces résultats la condition, portant sur , assurant que les deux hypothèses se trouvent simultanément vérifiées.
4. Exprimer, en fonction de , , et , l’énergie potentielle élastique emmagasinée par la structure dans la situation de flexion (c).
5. Représenter, dans un système d’axes commun, l’allure graphique de la dépendance de chacune des énergies et vis-à-vis de . Commenter brièvement ces tracés.
6. Nous notons le module de la force que l’opérateur extérieur doit fournir pour imposer le déplacement souhaité. Sur la base des tracés effectués en réponse à la question (5), établir l’expression, en fonction de , et , du module de la force-seuil au-delà duquel la structure fléchit.
Nous notons le déplacement correspondant à la force-seuil et .
7. Représenter l’allure graphique de la dépendance de vis-à-vis de . On précisera la valeur prise par pour , dans le cadre du modèle de flexion adopté. Commenter brièvement ce résultat.
8. Traduire, sur le rapport , la condition de respect des hypothèses établie en réponse à la question (3). Commenter ce résultat.
9. Application : La raideur (axiale) d’une tige homogène rectiligne, de section uniforme et de longueur , est reliée au module d’élasticité longitudinale (ou module de Young) du matériau la constituant selon la relation suivante :
Nous considérons une barre homogène de section carrée d’aire , de longueur et de module d’élasticité longitudinale . Établir une expression de l’effort-seuil en fonction de , et . On présentera les choix faits pour adapter la structure modèle que nous avons étudiée aux caractéristiques de la barre.
Calculer la valeur de pour les données suivantes : GPa (acier) ; m ; cm.
10. Nous avons implicitement supposé que la flexion, lorsqu’elle apparaît, se produit dans le plan (se reporter à la figure (2)-(c)). Elle pourrait se produire, a priori, dans tout plan tel que ().
Exprimer pour . Peut-on alors prévoir dans quel plan, ou (en ne considérant que ces deux situations), la flexion de la structure modèle étudiée se produit ?
2 Étude du comportement mécanique d’un cristal liquide en phase smectique A.
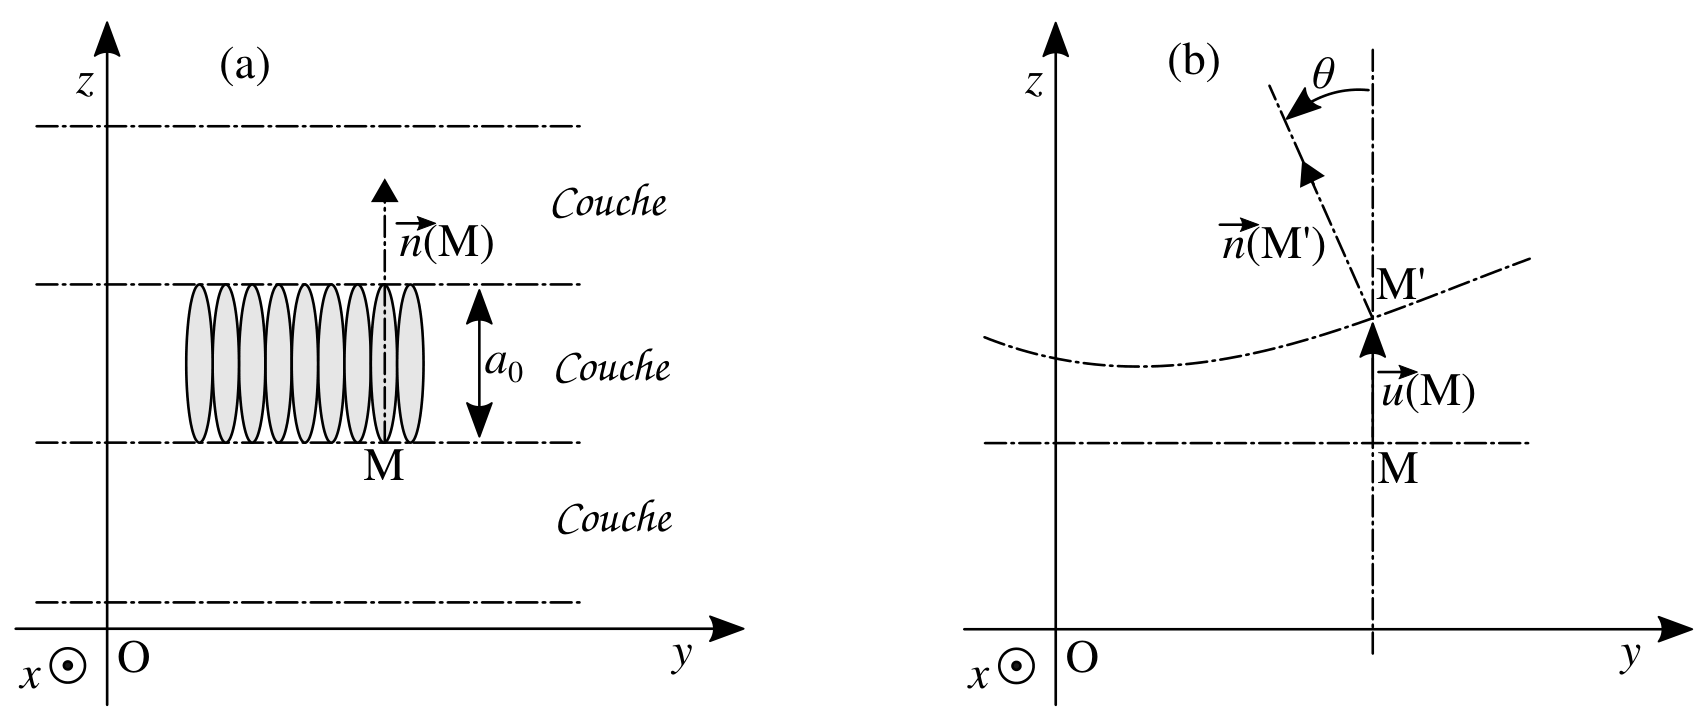
• Les molécules formant le cristal liquide auquel nous nous intéressons se présentent comme des bâtonnets caractérisés par leur diamètre ( nm), leur longueur ( nm) et la direction de leur axe. En phase smectique A, ce cristal liquide s’organise selon une stratification en couches. Une couche est formée de bâtonnets parallèles entre eux et dont la direction est normale au plan de la couche considérée (localement). Son épaisseur est égale à la longueur des bâtonnets. La figure (3)-(a) représente cette structure stratifiée dans son état de référence pour lequel les couches ne sont pas déformées. On associe à cet état l’origine des énergies.
Les propriétés des interactions inter-moléculaires sont telles que les couches peuvent glisser les unes sur les autres (comportement fluide). Par ailleurs, un ensemble de bâtonnets, dans une couche, manifeste un comportement élastique. L’action de la pesanteur n’est pas prise en compte dans cette étude.
• Nous choisissons un repère cartésien tel que le plan est parallèle au plan des couches dans l’état de référence (état sans déformation). Nous envisageons des situations telles que le déplacement des molécules s’effectue essentiellement selon l’axe (O). Nous décrivons alors l’état de déformation du cristal liquide par le champ de déplacement de ses couches (que nous appellerons indifféremment champ de déformation). En supposant que ce dernier ne dépend pas de la coordonnée , et en adoptant une description continue du milieu (hypothèse notée ), il prend la forme suivante :
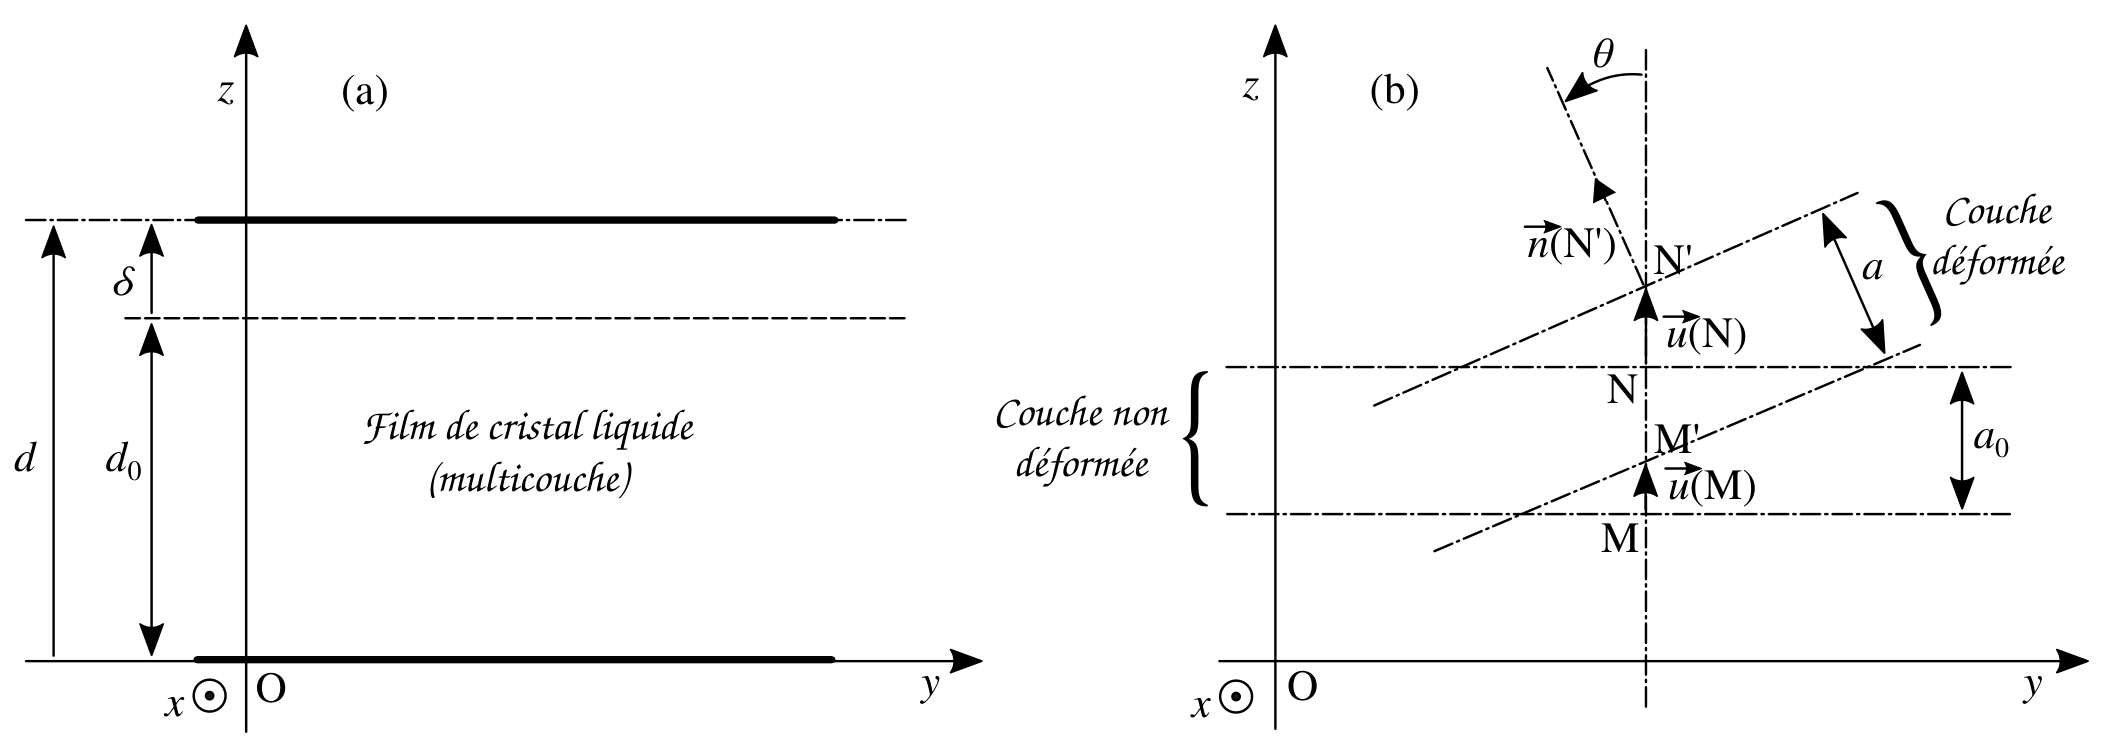
représente un point d’une couche dans l’état de référence (état sans déformation). Le point M′ est son image, dans un état de déformation. Le vecteur unitaire , orienté par l’angle relativement à l’axe (O), définit la direction locale des bâtonnets situés dans le voisinage d’un point M d’une couche. Ce vecteur est donc localement normal à la couche considérée. La figure (3)-(b) précise ce paramétrage.
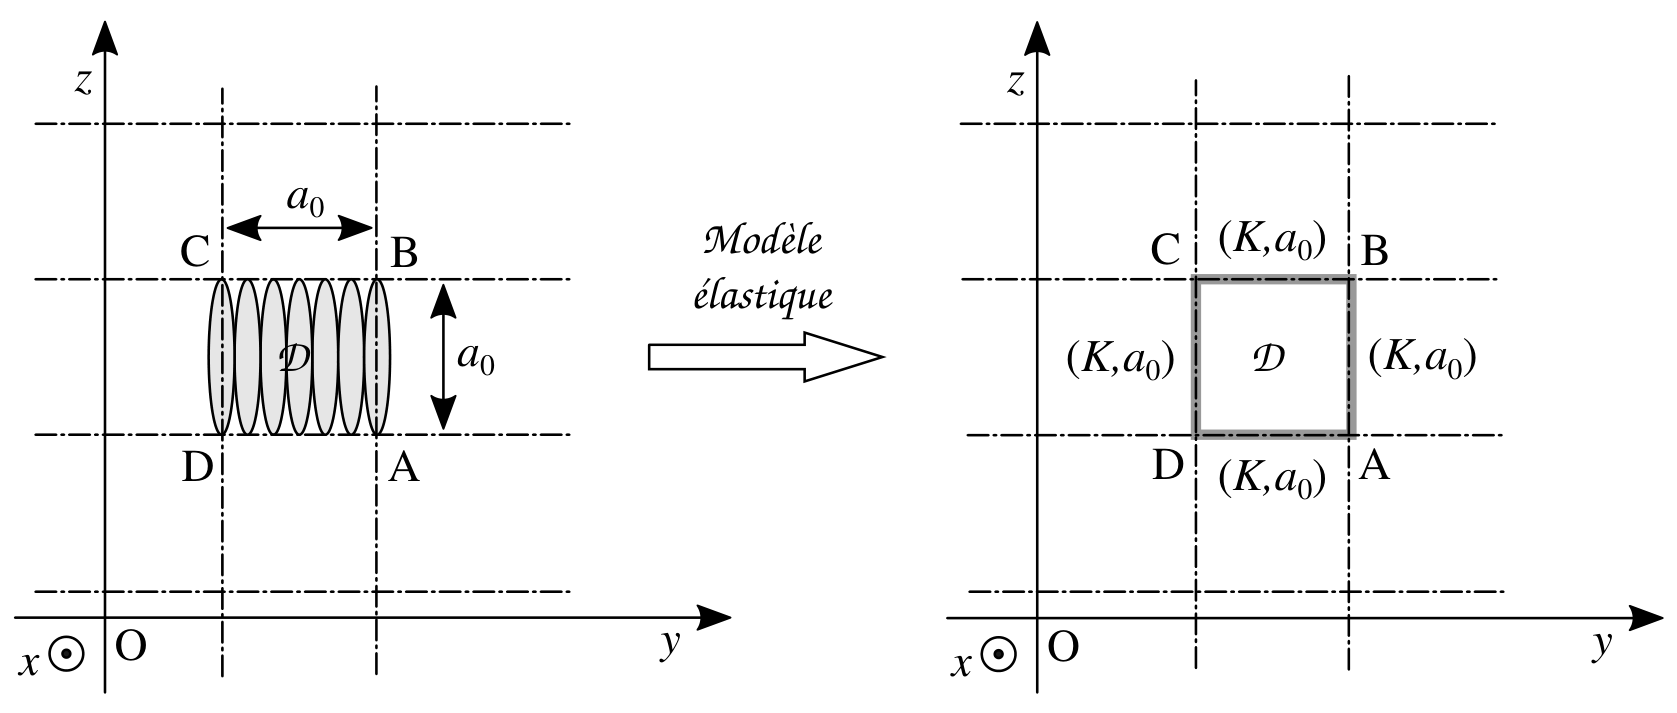
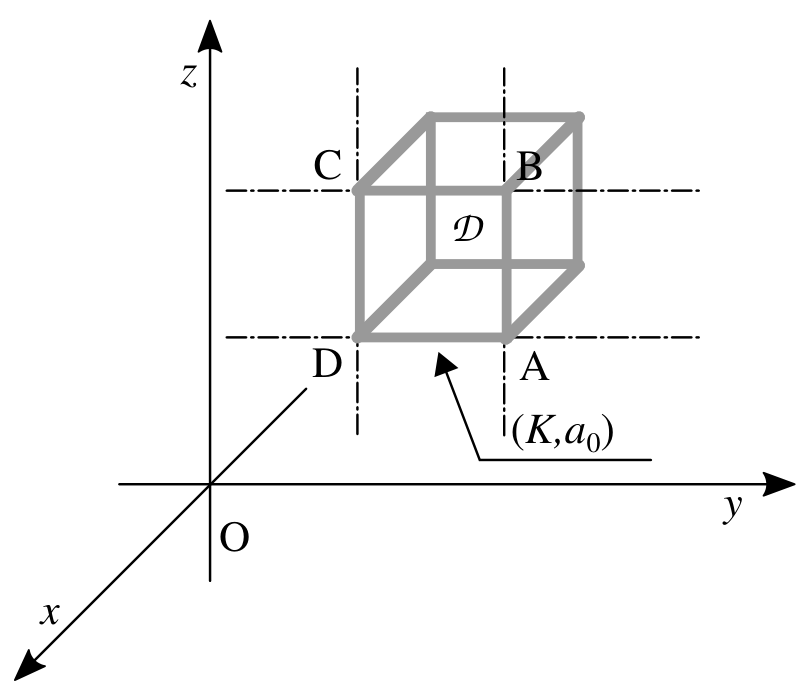
• Nous adoptons, comme élément de volume du cristal liquide, un domaine cubique de côté (dans l’état de référence). Nous le modélisons, vis-à-vis de son comportement élastique, comme un cube dont les arêtes sont des ressorts de raideur et de longueur sans charge . L’élasticité d’un tel domaine est ainsi supposée localisée au niveau de ses arêtes. Ce modèle est représenté sur la figure (4).
Il s’agira d’étudier la réponse à diverses sollicitations d’une structure élastique présentant (dans la situation non déformée de référence) la géométrie d’un cube dont les arêtes sont des ressorts de raideur et de longueur sans charge . La figure (5) représente cette structure en perspective, dans son état de référence.
Cette phase existe sur un certain intervalle de température.
Nous faisons abstraction des fluctuations thermiques.
2.1 Densité volumique d’énergie élastique.
Il s’agit d’exprimer l’énergie élastique emmagasinée par unité de volume du cristal liquide, associée au champ de déplacement .
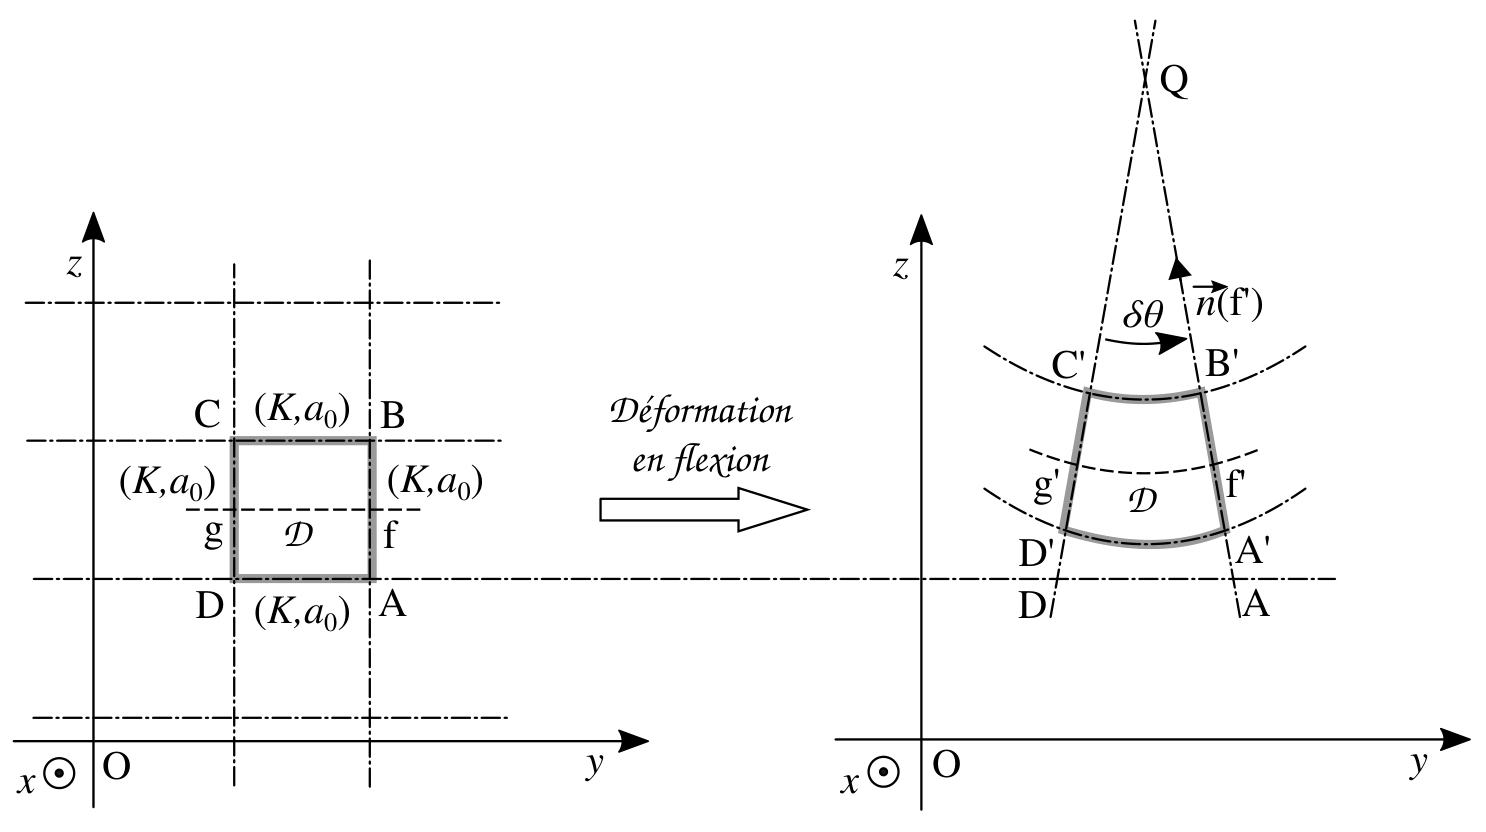
11. Indiquer à quelles conditions, portant sur la fonction (voire également certaines de ses dérivées) et le paramètre , l’hypothèse est justifiée, c’est-à-dire que le cristal liquide peut être considéré comme un milieu continu, vis-à-vis du champ de déplacement.
❐ Tous les résultats seront établis dans le cadre de l’hypothèse .
❐ Par ailleurs, dans toute la sous-section (2.1), nous nous placerons dans l’approximation linéaire. En particulier, nous supposerons que et .
12. Nous nous plaçons dans une situation telle que la fonction ne dépend pas de (état de simple extension – ou compression). Établir que l’énergie alors emmagasinée, par unité de volume du cristal liquide, prend la forme suivante :
On exprimera la constante en fonction de et .
13. Justifier que la constante ne dépend pas de la taille choisie du domaine élémentaire cubique.
• Nous considérons maintenant une situation telle que les couches sont seulement fléchies, comme la figure (6) le représente. Nous supposons que l’arc (g′f′), et les côtés (A′B′) et (D′C′), conversent leur longueur initiale . Les arcs (D′A′) et (C′B′) sont assimilés à des arcs de cercle. Le point Q est le centre de courbure de ces arcs et de l’arc (g′f′). L’angle est l’ouverture angulaire entre les vecteurs et . Le vecteur unitaire indique l’orientation locale des bâtonnets situés dans le voisinage du point f′.
14. Établir que l’énergie emmagasinée par unité de volume du cristal liquide, dans cette situation de flexion, prend la forme suivante :
Exprimer la constante en fonction de la raideur et de la longueur .
Nous posons . Exprimer le rapport .
❐ Pour ce calcul, nous supposerons que la fonction vérifie l’hypothèse . Par ailleurs, nous rappelons que (question (11)).
La valeur réelle prise par ce rapport diffère un peu de celle issue de ce modèle simple.
15. Cette densité volumique d’énergie de flexion peut également s’écrire sous la forme suivante (toujours dans le cadre des hypothèses adoptées) :
Cette écriture suggère qu’il faut considérer, parallèlement, la densité volumique d’énergie de flexion suivante :
Décrire, à l’appui d’un dessin, le type de déformation associé à cette énergie.
• En conclusion, dans le cadre des hypothèses adoptées jusqu’ici, l’énergie élastique totale emmagasinée, par unité de volume du cristal liquide soumis au champ de déplacement , prend la forme suivante :
2.2 Ondulation des couches induite par une extension de l’épaisseur d’un film.
• Un film de cristal liquide en phase smectique A est déposé entre deux surfaces rigides, planes et parallèles. Ce film est constitué d’un grand nombre de couches (se reporter au texte introductif de la section (2)). Dans la situation de référence, les couches ne sont pas déformées et sont parallèles aux surfaces. Depuis cette situation, on augmente légèrement (mais brutalement) la distance séparant les surfaces et l’on observe l’état de déformation des couches immédiatement après cette opération.
• Nous notons () la distance séparant les surfaces dans la situation de référence, et () celle correspondant à un déplacement de la surface supérieure (la surface inférieure est supposée fixe). Nous considérons que le film reste toujours en contact avec les surfaces et, par ailleurs, que le nombre de couches le formant demeure constant. Comparativement à , le film apparaît comme étant infini selon les directions (O) et (O). Cette situation est illustrée sur la figure (7)-(a).
• La figure (7)-(b) fait apparaître l’épaisseur apparente M′N′ d’une couche et son épaisseur réelle , correspondant à la déformation locale, depuis l’état de référence, .
On observerait, ensuite, une phase de relaxation des contraintes faisant apparaître des défauts topologiques tendant à augmenter, de façon désordonnée, le nombre de couches.
Au-delà d’une épaisseur de 0,1 mm ( couches !), il devient très délicat de former un film sans défaut.
16. Nous souhaitons prendre en compte, dans l’expression de , l’effet d’une éventuelle inclinaison (locale) des couches. Dans cette situation, l’épaisseur réelle d’une couche n’est plus assimilable à son épaisseur apparente M′N′. Établir que le terme (1) de l’équation (7) doit alors être remplacé par le terme (1′) suivant, à l’ordre correctif le plus bas :
❐ Pour l’étude qui va suivre, nous admettons que c’est la seule correction déterminante à prendre en compte. En conséquence, le terme (2) de l’équation (7) n’est pas modifié. Par ailleurs, l’énergie volumique désignera maintenant celle corrigée de l’effet d’inclinaison des couches.
• Nous cherchons à approcher la forme du champ de déformation en superposant, au champ linéaire où (extension relative), un développement perturbatif que nous limitons à un unique terme. Nous écrivons alors le champ sous la forme suivante :
Il s’agit de déterminer à quelle condition l’écartement des surfaces (par conséquent, l’augmentation de l’épaisseur du film) fait effectivement apparaître une ondulation des couches formant le film. Dans ce cas, le champ de déformation est tel que .
17. Dans le cas où , déterminer la valeur de et caractériser l’ensemble des nombres d’onde possibles.
❐ Dès à présent, nous choisissons le nombre d’onde ayant la plus petite valeur. Nous notons (sans indice) ce nombre d’onde et (sans indice) l’amplitude qui lui est associée.
Dans ces conditions, représenter la forme prise par quelques couches réparties sur l’intervalle .
• Pour le champ de déformation adopté, l’énergie volumique moyenne (spatialement) d’un domaine de film parallélépipédique de longueurs (arbitraire), et , prend la forme suivante :
Rappelons que représente le nombre d’onde du champ de déplacement relatif à la direction (O) et celui relatif à la direction (O) (se reporter à l’équation (9)).
18. Représenter l’allure graphique de la dépendance de l’énergie moyenne vis-à-vis de l’amplitude , dans le cas où puis dans celui où . On utilisera un système d’axes commun.
19. À la lumière de ces tracés, définir le critère qui détermine l’existence d’une ondulation des couches. Établir alors l’expression, en fonction de et , du seuil d’extension relative au-delà duquel une ondulation des couches apparaît. En déduire l’expression, en fonction de et , du nombre d’onde sélectionné lorsque tend vers , par valeur supérieure (). En se reportant à la caractérisation de établie en réponse à la question (17), exprimer finalement en fonction de et .
20. Pour mm et nm, nous obtenons les valeurs suivantes :
; ; .
Vérifier que ces résultats justifient les hypothèses adoptées, en particulier l’hypothèse (se reporter à la question (11)).
21. Nous posons tel que . En présentant le raisonnement conduit, exprimer l’amplitude de l’ondulation des couches en fonction de l’écart au seuil et du nombre d’onde au seuil .
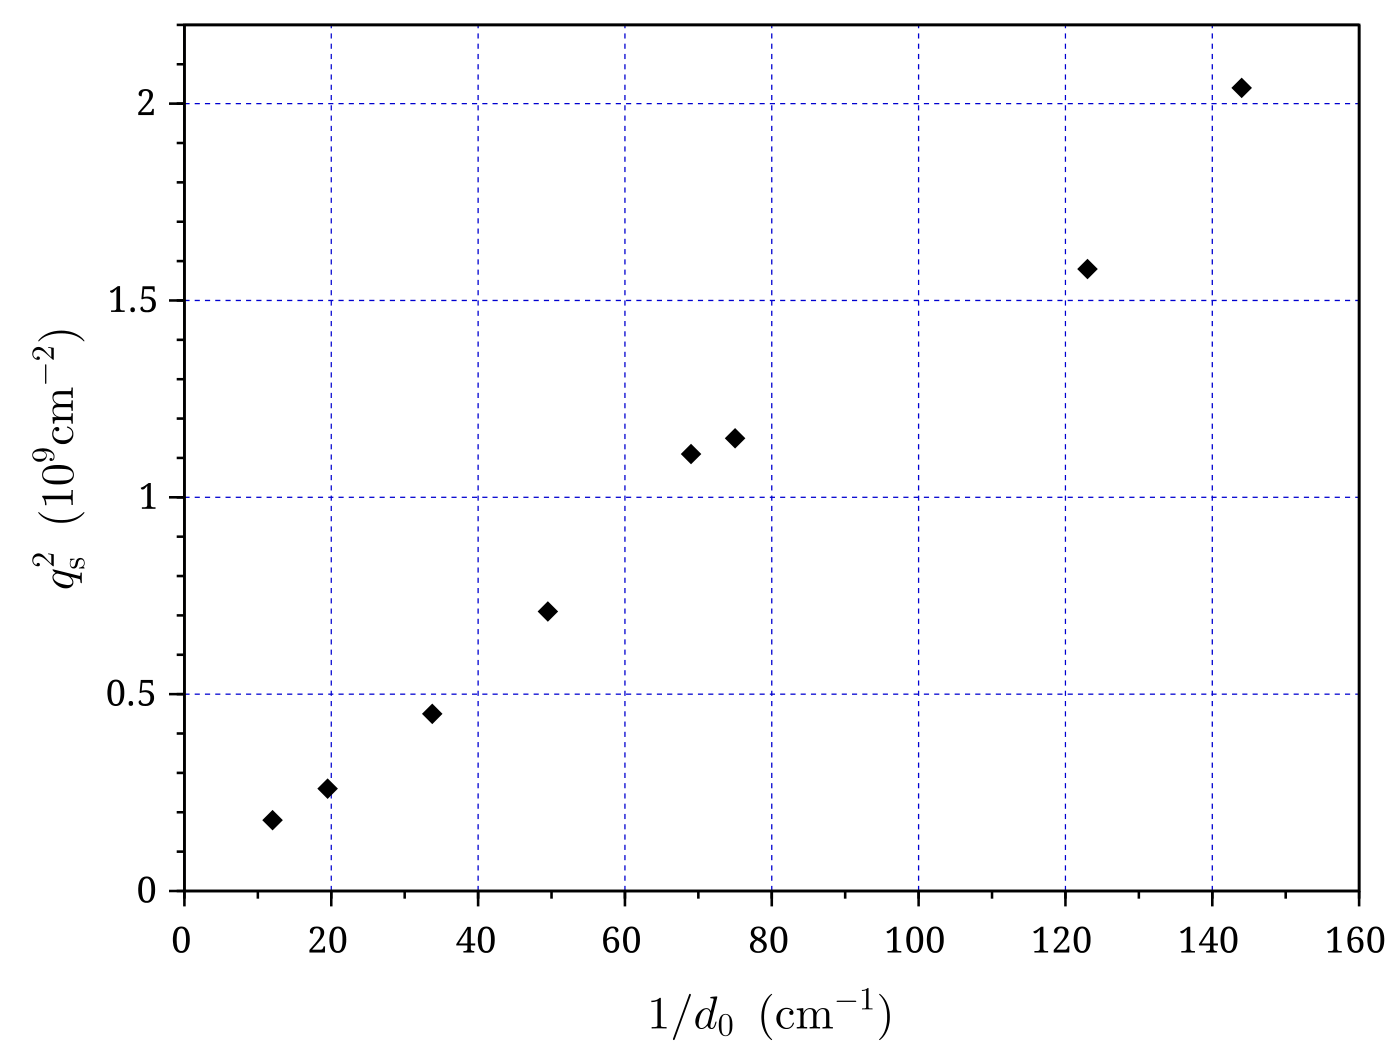
22. La figure (8) présente la dépendance de vis-à-vis de , obtenue expérimentalement (cristal liquide cyanobenzilidène octyloxyaniline, ou CBOOA, à ). Vérifier que ces données confirment l’un des résultats obtenus en réponse à la question (19). En extraire une estimation du paramètre . La situer par rapport à celle prédite par le modèle que nous avons adopté (se reporter à la question (14)).
Решение
Внимание: Непълно решение
L’archive ne contient pas de corrigé officiel pour cette épreuve.
Оригинал в Архива: MP_2025.pdf