Балкански 2025, Теория — Задача 3. Frottement solide
Concours Général de Physique «Minko Balkanski» · 12 август 2025 г.
Прочетете внимателно!
Част първа и част втора съдържат условията на задачите съответно на френски и английски език. Единствените външни документи, на които имате право, са френски и английски речници. Ако желаете, можете да ползвате калкулатори.
При оценяването на задачите голяма тежест ще имат яснотата и стилът на изложените решения и аргументация. Не използвайте излишна проза в аргументите си, бъдете точни и кратки. Използването на схеми за онагледяване на разсъжденията Ви е желателно. Пишете само на езика, който сте избрали (френски или английски).
Разполагате с 4 часа. Успех!
La sismologie
Ce problème vous propose d'étudier quelques aspects d'une technique utilisée en géophysique : la sismologie. Dans trois parties largement indépendantes, vous étudierez les ondes longitudinales dans le sol, les détecteurs sismiques et enfin une modélisation simple de la source de ces ondes.
Условие
12.
Les tremblements de terre peuvent apparaître lors du glissement de deux plaques tectoniques. On modélise l'une des plaques par un plan solide fixe , l'autre plaque est modélisée par un ensemble constitué d'une masse reliée par un ressort de raideur et de longueur à vide 0 à un support mobile à la vitesse constante suivant l'axe (Figure 6). Le contact entre la masse et le plan fixe peut être caractérisé par un coefficient de frottement de glissement statique (respectivement dynamique) (respectivement f) avec .
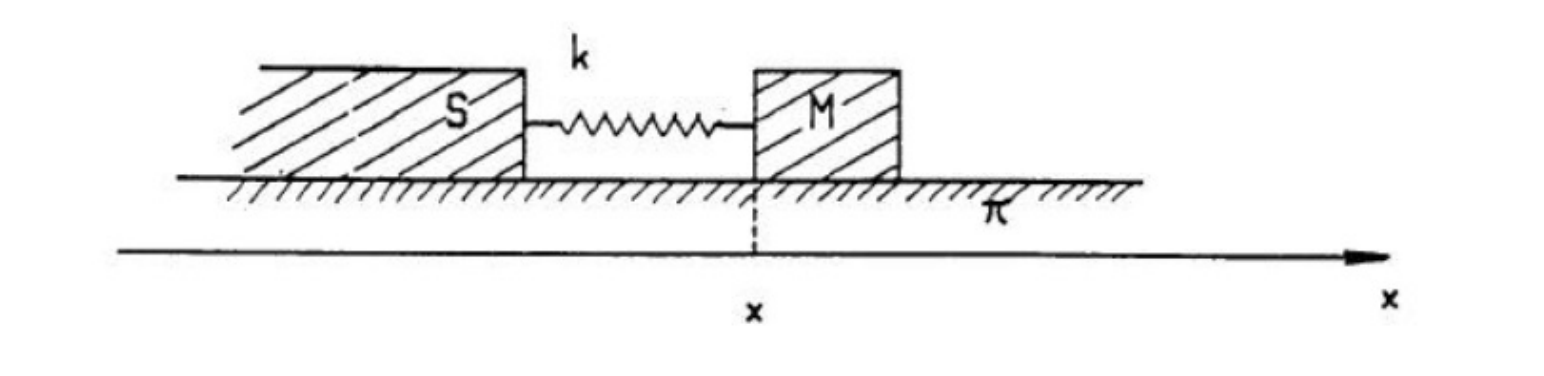
(a) Quelle propriété de la plaque mobile est modélisée par le ressort ?
(b) Quel est le mouvement de la masse en supposant qu'à la date , l'abscisse du support est nulle, la masse est à l'abscisse avec une vitesse nulle. On représentera en fonction du temps .
(c) Que se passe-t-il dans les deux cas limites suivants :
Interpréter les résultats obtenus.
13.
Essai de modélisation microscopique.
A l'échelle microscopique, les surfaces ne sont pas planes, on envisage le contact de deux systèmes représentés chacun par une plaque solide et une "pointe" (ici les deux systèmes sont positionnés l'un sur l'autre). Le système 1 est fixe et lors de son déplacement, le système 2 se soulève légèrement pour que la pointe 2 passe au dessus de la pointe 1.
L'interaction des deux pointes est caractérisée par une énergie potentielle d'interaction , fonction de la distance entre les sommets et des deux pointes.
(a) Dans cette question, on suppose les deux systèmes parfaitement rigides, leurs positions relatives étant repérées par la variable , on choisit lorsque les sommets et des deux pointes sont face à face. Faire un schéma qui montre les deux systèmes et leurs interactions. Donner l'allure générale de l'énergie potentielle en question. Comment est reliée la force exercée par le système 1 sur le système 2 à cette énergie potentielle ?
(b) On doit introduire un effet supplémentaire : lors de leur interaction, les systèmes 1 et 2 peuvent subir une légère déformation. Pour simplifier, on considère encore le système 1 comme parfaitement rigide, le sommet de la pointe 1 reste en .
La plaque 2 étant repérée par , la pointe se déplace de suivant l'axe des par rapport à la plaque 2, le sommet venant à l'abscisse . La forme de la fonction est supposée inchangée. L'énergie potentielle associée à cette déformation interne au système 2 se met sous la forme :
Quelle est alors l'énergie potentielle totale du système notée en fonction de , de et des variables et ?
(c) Pour une position donnée de la plaque 2 par rapport à la plaque 1, déterminer graphiquement correspondant à l'équilibre des deux pointes (on pourra introduire la variable ). Montrer qu'on aboutit à deux situations donnant une ou trois solutions pour suivant les valeurs de certains paramètres.
Discuter qualitativement la stabilité des solutions obtenues dans les deux situations. Tracer l'allure des courbes donnant à l'équilibre en fonction du paramètre dans ces deux situations.
14.
Quelle force doit-on exercer sur le système 2 pour le maintenir immobile, le système 1 étant toujours fixe ? On exprimera cette force en fonction de et de ses dérivées. Tracer les variations de cette force en fonction de dans les différentes situations mises en évidence. Quel phénomène voit-on apparaître dans l'une d'elles ?
15.
Le système 2 est mis en mouvement par rapport au système 1, la variable varie lentement de à . Montrer que le travail de la force de contact entre les deux solides correspond à une aire sur l'un des graphes qui ont été tracés. Montrer que dans l'une des situations envisagées, on peut justifier l'existence d'un frottement de glissement.
Решение
Внимание: Непълно решение
L'archive ne contient pas de fichier de solutions pour ce sujet.
Оригинал в Архива: CGP_2025.pdf