BelPhO 2007, Заключителен етап, 9–11 клас — Задача 9-3. 9 класс · Задание 3 «Кинематическая диаграмма»
Республиканская физическая олимпиада 2007 года — IV этап, теоретический тур, 9–11 классы
Исходные сведения
УТВЕРЖДЕНО
Заместитель председателя оргкомитета заключительного этапа Республиканской олимпиады, заместитель министра образования Республики Беларусь
_____________________ К.С. Фарино
«___» марта 2007 г.
Республиканская физическая олимпиада 2007 год. г. Минск. Теоретический тур.
9 класс.
Оргкомитет и Жюри заключительного этапа Республиканской олимпиады школьников 2007 года
- приветствуют вас в городе Минске;
- поздравляют с успешными выступлениями на предыдущих этапах олимпиады;
- желают успехов на заключительном этапе.
- Полный комплект состоит из трех не связанных между собой заданий.
- При оформлении работы каждую задачу начинайте с новой страницы. Первая половина тетради предназначена для чистовика, вторая - черновика. При недостатке бумаги обращайтесь в оргкомитету, обеспечим!
- Подписывать тетради и отдельные страницы запрещается.
- В ходе работы можете использовать ручки, карандаши, чертежные принадлежности, калькулятор.
- Со всеми вопросами, связанными с условиями задач (но не с их решениями), обращайтесь к представителям Жюри.
Во всех задачах ускорение свободного падения считать равным .
Условие
9 класс. Задание 3 «Кинематическая диаграмма»
В этой задаче Вам предлагается рассмотреть абсолютно упругое соударение двух частиц. Частицы имеют различные массы и скорости, и удар не обязательно является центральным. В общем случае – это довольно сложная задача. Однако существует метод, позволяющий легко получить некоторые закономерности рассеяния частиц – метод кинематических диаграмм. Суть этого метода – рассмотрение процесса столкновения в пространстве скоростей.
Будем рассматривать двухмерную задачу, т.е. скорости частиц до соударения имели только две проекции и . Пространство скоростей подобно обычному координатному пространству, только по осям откладываются скорости, а не координаты частиц. В случае двух частиц, на диаграмме будет всего четыре точки: две точки соответствуют скоростям частиц до столкновения и две – после.
1 Как известно, в обычном координатном пространстве центр масс системы, состоящей из двух материальных точек, находится на соединяющем их отрезке. Покажите, что аналогичная ситуация наблюдается и в пространстве скоростей. Т.е. точка на диаграмме, соответствующая скорости движения центра масс принадлежит отрезку, соединяющему точки, соответствующие скоростям движения материальных точек.
2 Пусть две частицы с произвольными массами до столкновения обладают скоростями и , которым на диаграмме соответствуют две точки: 1 и 2 (см. рис.1). А после некоторого столкновения – скоростями и (соответствующие точки и ). Обозначьте на диаграмме точку, соответствующую скорости движения центра масс системы.
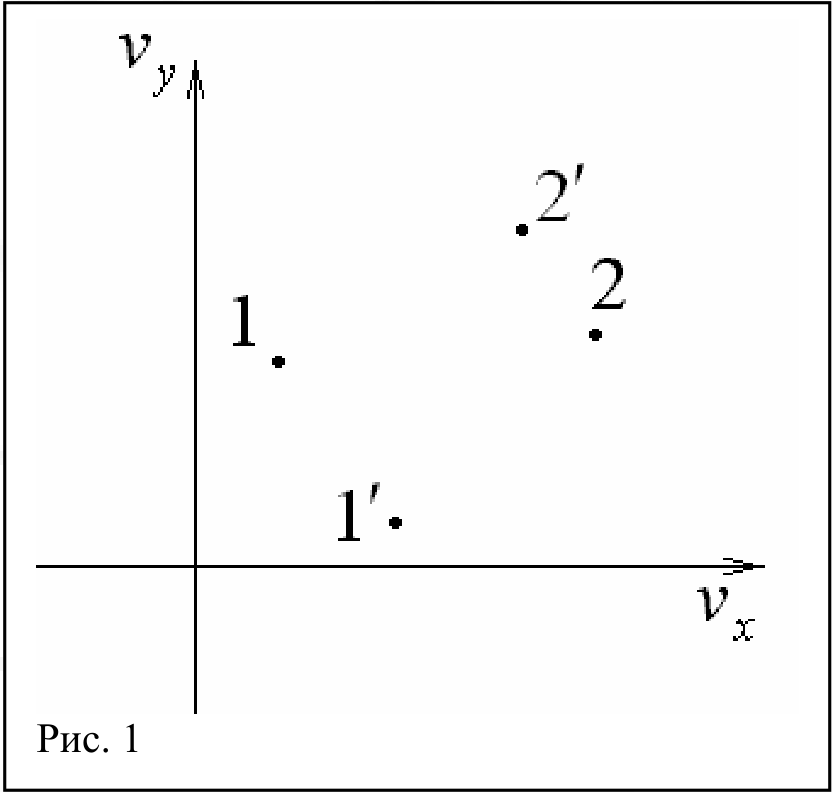
Рис. 1
3 Т.к. мы рассматриваем произвольные столкновения, то существует бесконечное множество вариантов рассеяния. Докажите, что модули скоростей частиц относительно их центра масс не изменяются при упругом столкновении. Найдите геометрическое место всех возможных точек и .
4 Пусть на покоящуюся тяжёлую частицу с массой налетает лёгкая частица с массой и со скоростью . Используя метод кинематических диаграмм, определите, на какой максимальный угол может рассеяться лёгкая частица. Угол рассеяния – это угол между направлением вектора скорости до соударения и направлением вектора скорости после соударения.
5 Рассмотрите также и обратный случай. Пусть на покоящуюся лёгкую частицу с массой налетает тяжёлая частица с массой и со скоростью . На какой максимальный угол может рассеяться тяжёлая частица?
Решение
Задание 3 «Кинематическая диаграмма»
1 Доказательство можно провести формально. Центр масс системы, состоящей из двух материальных точек, определяется радиус-вектором:
Аналогично определяется скорость центра масс:
Т.е. вектор скорости центра масс составляется так же как вектор центра масс. Поэтому его конец (а точки на диаграмме соответствуют концам векторов скоростей, начало которых — в начале координат) также лежит между точками, соответствующими скоростям движения отдельных частиц.
2 Как следует из предыдущего пункта, точка, соответствующая центру масс до соударения должна лежать на отрезке , а после соударения на отрезке . Кроме того, в результате столкновения скорость центра масс не изменяется. Значит, центр масс находится на пересечении этих отрезков. Обозначим эту точку буквой .
3 Чтобы доказать, что четырёхугольник является равнобокой трапецией, достаточно доказать, что треугольники и являются равнобедренными. Действительно, в том случае они окажутся подобными, а значит , т.е. прямые и параллельны. Кроме того, из равнобедренности этих треугольников следует равенство треугольников и , а значит и равенство «боков» трапеции.
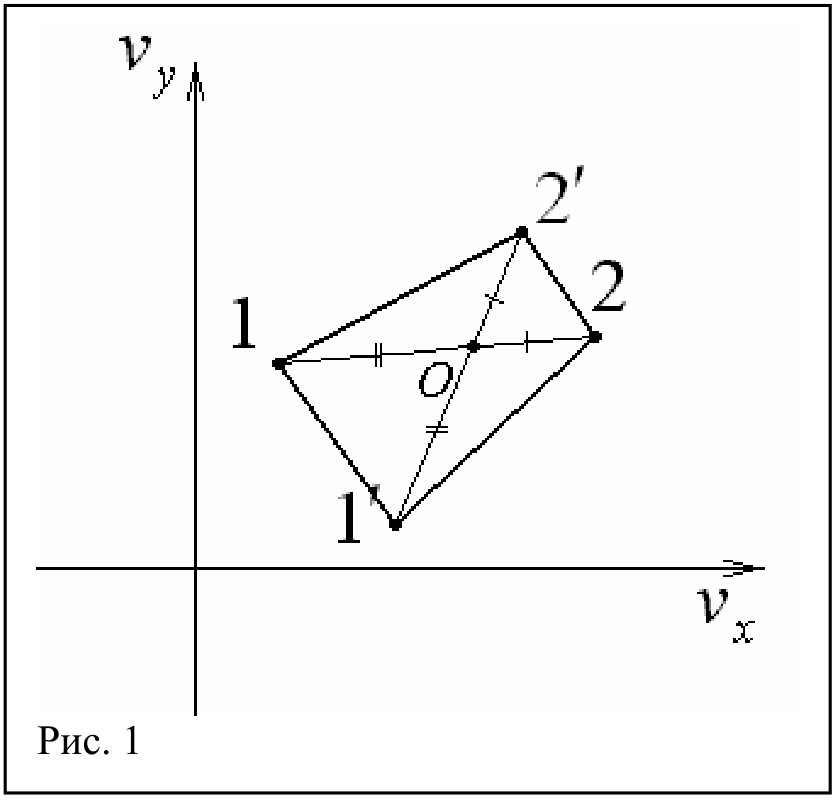
С физической точки зрения равнобедренность упомянутых треугольников означает, что скорости движения частиц относительно их общего центра масс остаётся неизменной при соударении. Докажем этот далеко не очевидный факт.
Обозначим скорость движения первой частицы относительно центра масс до соударения , а после столкновения — . Аналогично для второй частицы и . Закон сохранения импульса, записанный в системе центра масс до соударения:
Аналогично после соударения:
Т.к. в этой системе отсчёта частицы движутся навстречу друг другу, то вектора и противоположно направлены. Т.е. законы сохранения импульса принимают вид:
Кроме того (удар абсолютно упругий) выполняется закон сохранения механической энергии:
Выражая из (5), а из (6) и подставляя в (7), получим, что . Аналогично и . Что и требовалось доказать.
Это можно легко понять исходя из следующих рассуждений. В системе центра масс скорость второй (первой) частицы однозначно выражается через скорость первой (второй). Значит кинетическая энергия системы, также однозначно определяется скоростью первой (второй) частицы. А раз механическая энергия сохраняется, то неизменной остаётся и скорость первой (второй) частицы.
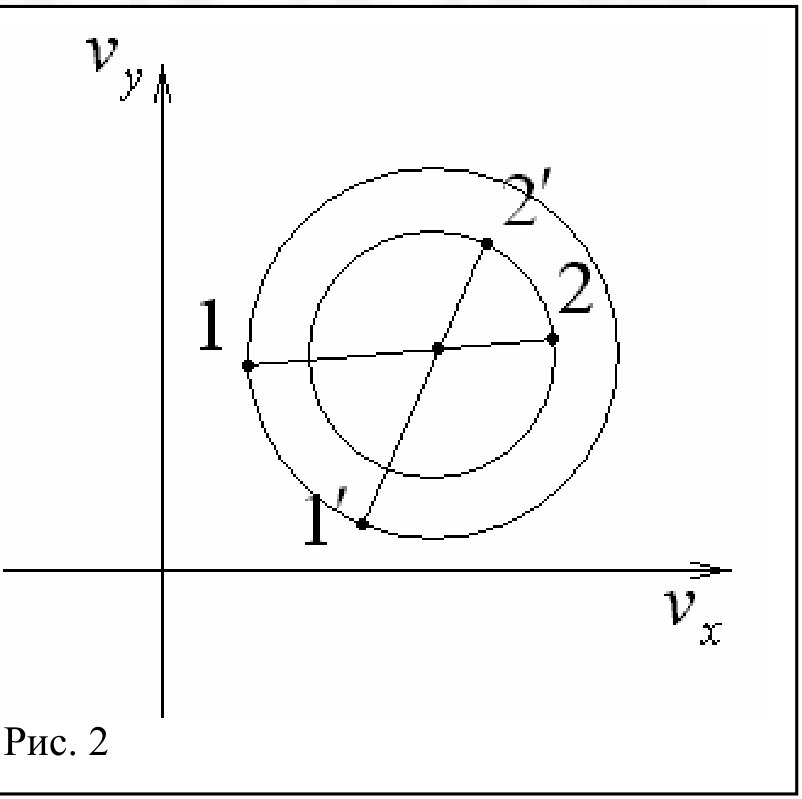
4 Из предыдущего доказательства следует, что при рассеянии возможны только ситуации, когда и . Значит, геометрическое место точек всех возможных рассеяний представляет собой две окружности с общим центром масс и радиусами и (см. рис. 2).
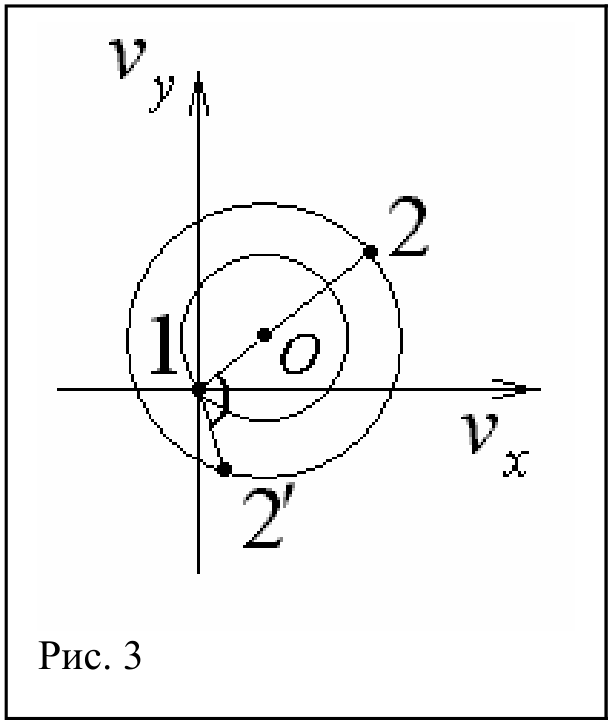
5 Это столкновение изображено на рисунке 3. Точка , также как и точка , будет находиться на окружности большего радиуса. Вспомним ещё раз, что точки на диаграмме соответствуют концам векторов скоростей, начало которых — в начале координат. Угол — и есть тот угол, на который поворачивается вектор скорости. Как видно, вектор скорости лёгкой частицы может повернуться на любой угол от нуля до 180 градусов в том или другом направлении.
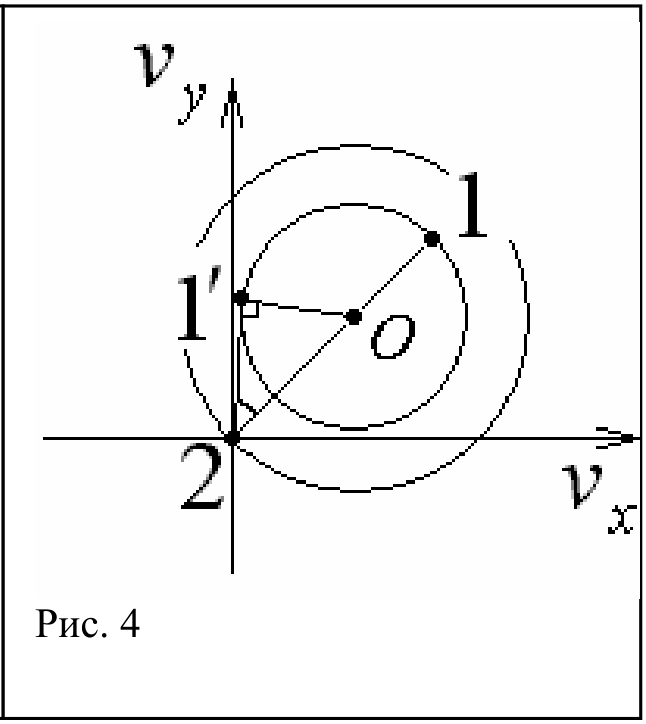
6 В этом пункте ситуация иная. Теперь скорость рассеиваемой частицы принадлежит окружности меньшего радиуса (см. рис. 4). Поэтому максимальное отклонение вектора скорости реализуется только в том случае, когда . Максимальный угол легко находится из треугольника :
т.к. , а .
Примечание к оригиналу
В оригинале сохранены девять отдельно напечатанных теоретических задач 9,10 и11 классов.39 пронумерованных запросов и два раздела с вопросами без отдельной нумерации; предварительное каталожное число40 не заменяет исходную структуру. Ключ кинематической диаграммы содержит пункты1–6 при пяти основных пунктах условия. Условие погоды пропускает номер2.2.3. Полные14 страницы условий и26 страницы доступного официального ключа переданы с исходными графиками и таблицами. В исходном ключе пять математических символов в формулах на страницах4,5 и19 изображены нечитаемыми прямоугольниками; они обозначены □ и сопровождаются исходными фрагментами без догадки об их значении. Сохранены печатные расхождения: повтор u₁ в последней формуле кинематической диаграммы; знак разности концентраций в условии и ключе; ε₀ и множители в нервной модели; Вт/см² и кВт/см² в описании бистабильности; степень T₀² в формуле(23) погоды; A₃ на схемах и A₁ в формулах; повторные номера/ссылки формул; N≈3000 и3·10⁻⁴с в ключе лазерного охлаждения. Научные значения и исходные ошибки не исправлены скрыто. Отдельная численная шкала оценивания, список авторов и внешние приложения в этом комплекте не напечатаны.
Оригинал в Архива: 2007problems.pdf · официални решения: 2007solutions.pdf