BelPhO 2013, Заключителен етап, 9–11 клас — Задача 11-2. · Упругий маятник.
Республиканская физическая олимпиада 2013 года — IV этап, экспериментальный тур, 9–11 классы
Условие
Приборы и материалы: двойной резиновый шнур, на подставке (в качестве которой используются ножки стула) линейка деревянная 40 см, линейка измерительная 40 см, секундомер.
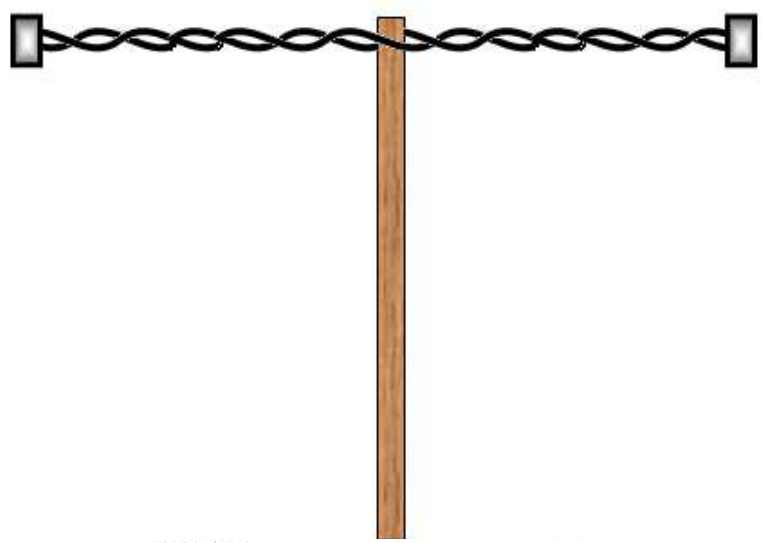
Натяните двойной резиновый шнур между ноками перевернутого стула. Между шнурами ровно посредине поместите деревянную линейку. Если закрутить шнур, вращая линейку, то силы трения смогут удержать линейку в подвешенном состоянии, под некоторым углом к вертикали.
Для единообразия введем следующие обозначения:
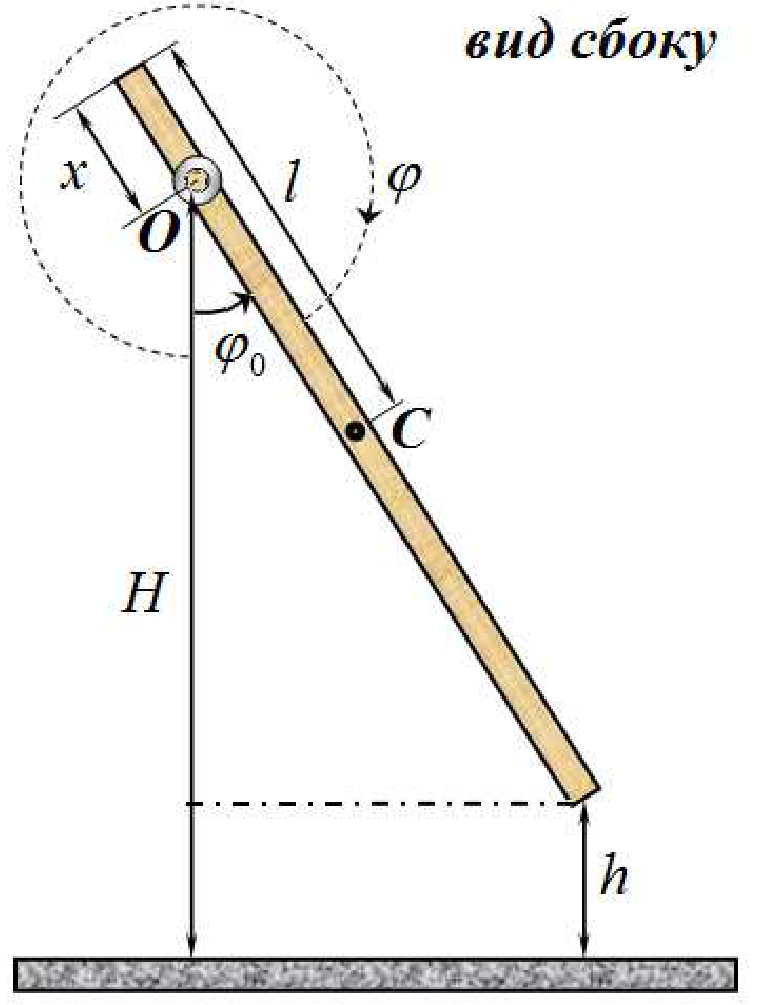
- ось вращения линейки (совпадает с местом крепления между резиновыми шнурами);
- центр масс линейки;
- угол закручивания резинового шнура (угол поворота линейки, для определенности всегда будем отсчитывать от вертикали по часовой стрелке), может составлять несколько оборотов (более 10);
- число полных оборотов закручивания шнура
- угол отклонения линейки от вертикали (меньше, чем ), отсчитывается против часовой стрелки;
очевидно, что ;
- расстояние от конца линейки до ее центра масс (следовательно, длина линейки - );
- расстояние от конца линейки до оси вращения;
- высота оси вращения (резинового шнура) над поверхностью стола (или любого другого нулевого уровня);
- высота нижнего конца линейки над поверхностью стола.
Условимся считать единицей измерения моментов сил величину . То есть все моменты сил (в системе СИ) следует делить на эту величину.
Часть 1. Положения равновесия.
1.1 Теоретический.
Предположим, что момент сил упругости двойного резинового шнура пропорционален углу закручивания (закон Гука)
где - коэффициент кручения.
Заметим, что углы измеряются в радианах (то есть, безразмерны), если моменты сил измеряются в единицах , то коэффициент также является безразмерным.
Запишите уравнение, позволяющее найти все возможные положения равновесия линейки (при произвольном числе оборотов закручивания ). Дайте графическую иллюстрацию возможных решений этого уравнения. Укажите, какие из этих значений могут быть реализованы в эксперименте. Оцените максимальное число возможных положений равновесия ( при известных параметрах ).
1.2 Измерительный.
Измерьте все значения углов , при которых линейка находится в положении равновесия. Измерения проведите для .
1.3 Расчетный.
1.3.1 Используя полученные экспериментальные данные, постройте графики зависимости момента сил упругости двойного шнура от угла закручивания для .
1.3.2 Проверьте применимость закона Гука (1) для двойного резинового шнура. При необходимости измените приведенную формулу. Определите коэффициент кручения шнура (не забудьте о погрешностях).
Не стремитесь точно описать полученную зависимость – выделите линейный участок и работайте с ним!
1.3.3 Проверьте справедливость полученной вами оценки для числа возможных положений равновесия. Укажите причины возможных расхождений расчетного и измеренного числа возможных положений равновесия. Дайте улучшенную формулу этой оценки.
Часть 2. Колебания.
Если линейку вывести из положения равновесия, то она начнет колебаться. Сейчас вам необходимо исследовать эти колебания. Все измерения проводите при и для .
В этой части рассчитывать погрешности не требуется!
2.1 Теоретический.
2.1.1 Покажите⁸, что периоды колебаний возле разных положений равновесия описываются формулой
2.1.2 Укажите физический смысл параметра (получать явное выражение для него не нужно).
2.1.3 Получите аналитическое выражение для параметра .
⁸ Не тратьте много времени на вывод этой формулы, если не получается быстро, то переходите к измерениям!
2.2 Измерительный.
2.2.1 Проведите измерения периодов малых колебаний при различных значениях числа оборотов закручивания шнура.
2.2.2 Постройте графики полученной зависимости.
2.3 Расчетный.
2.3.1 Проанализируйте применимость формулы (2).
2.3.2 Определите значения параметров и в формуле (2).
Решение
Задача 11-2 Упругий маятник.
Часть 1. Положения равновесия.
1.1
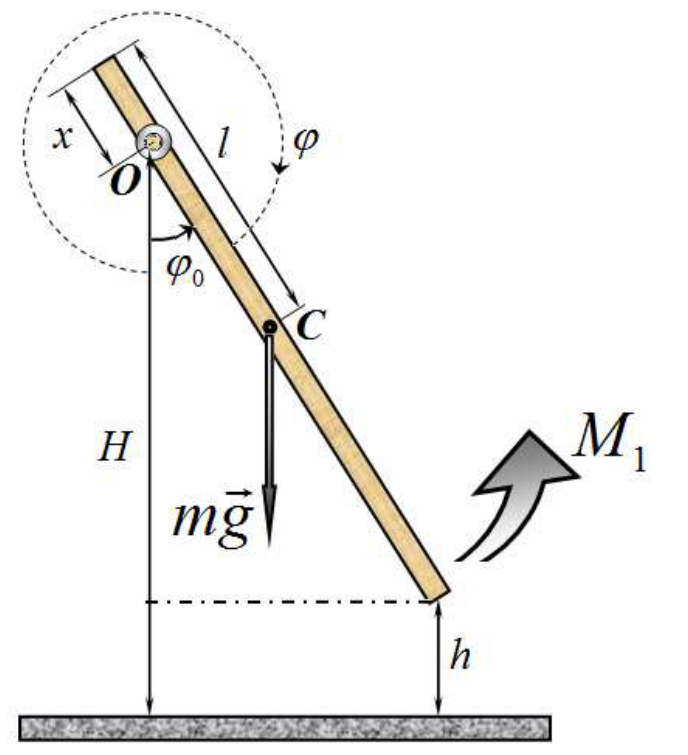
В положении равновесия сумма моментов сил упругости и силы тяжести равна нулю, поэтому справедливо уравнение (в СИ)
Если разделить это уравнение на введенную единицу момента силы , то получим
В этом уравнении удобно перейти к углу закручивания, делая подстановку . В результате получим
Это уравнение допускает простую графическую интерпретацию³. Построим схематически графики функций (перевернутая синусоида) и (прямая), которые пропорциональны моментам сил тяжести и упругости.
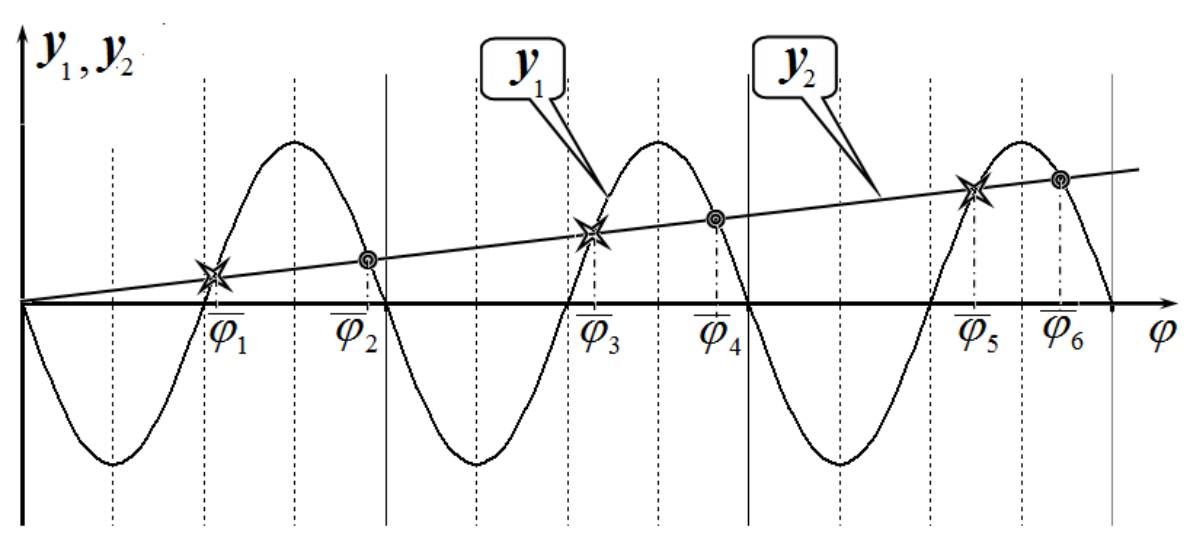
Абсциссы точек пересечения графиков этих функций являются корнями уравнения (3). Не сложно доказать, что, что все «нечетные» положения равновесия являются неустойчивыми (на рис. они отмечены звездочками), поэтому реализовываться могут только «четные» корни (отмеченные кружками).
Чтобы оценить число возможных устойчивых положений равновесия, заметим, что при максимальном , корень близок⁴ к , поэтому должно выполняться условие
из которого следует оценка
³ Очевидно, что каждому положительному корню этого уравнения соответствует равный ему по модулю отрицательный корень. Физический смысл этого – можно закручивать в обе стороны, от этого ничего не изменяется!
⁴ А положение линейки близко к горизонтальному!
1.2 – 1.3
Для определения коэффициента кручения можно воспользоваться уравнением (2). Угол положения равновесия можно рассчитать следующим образом. Из рисунка следует, что
Здесь все величины легко измеряемы. Так как все углы равновесия меньше прямого, то
Соответствующий угол закручивания рассчитывается по формуле
Проведя расчеты по этим формулам можно построить график зависимости момента силы тяжести (и равному ему моменту силы упругости) от угла закручивания . В соответствии с уравнением (2) эта зависимость имеет вид , поэтому коэффициент наклона графика этой зависимости равен искомому коэффициенту кручения. Результаты измерений и необходимых расчетов приведены в таблице 1. Для обоснования достоверности проведенного анализа дополнительно проведены измерения и при .
Таблица 1.
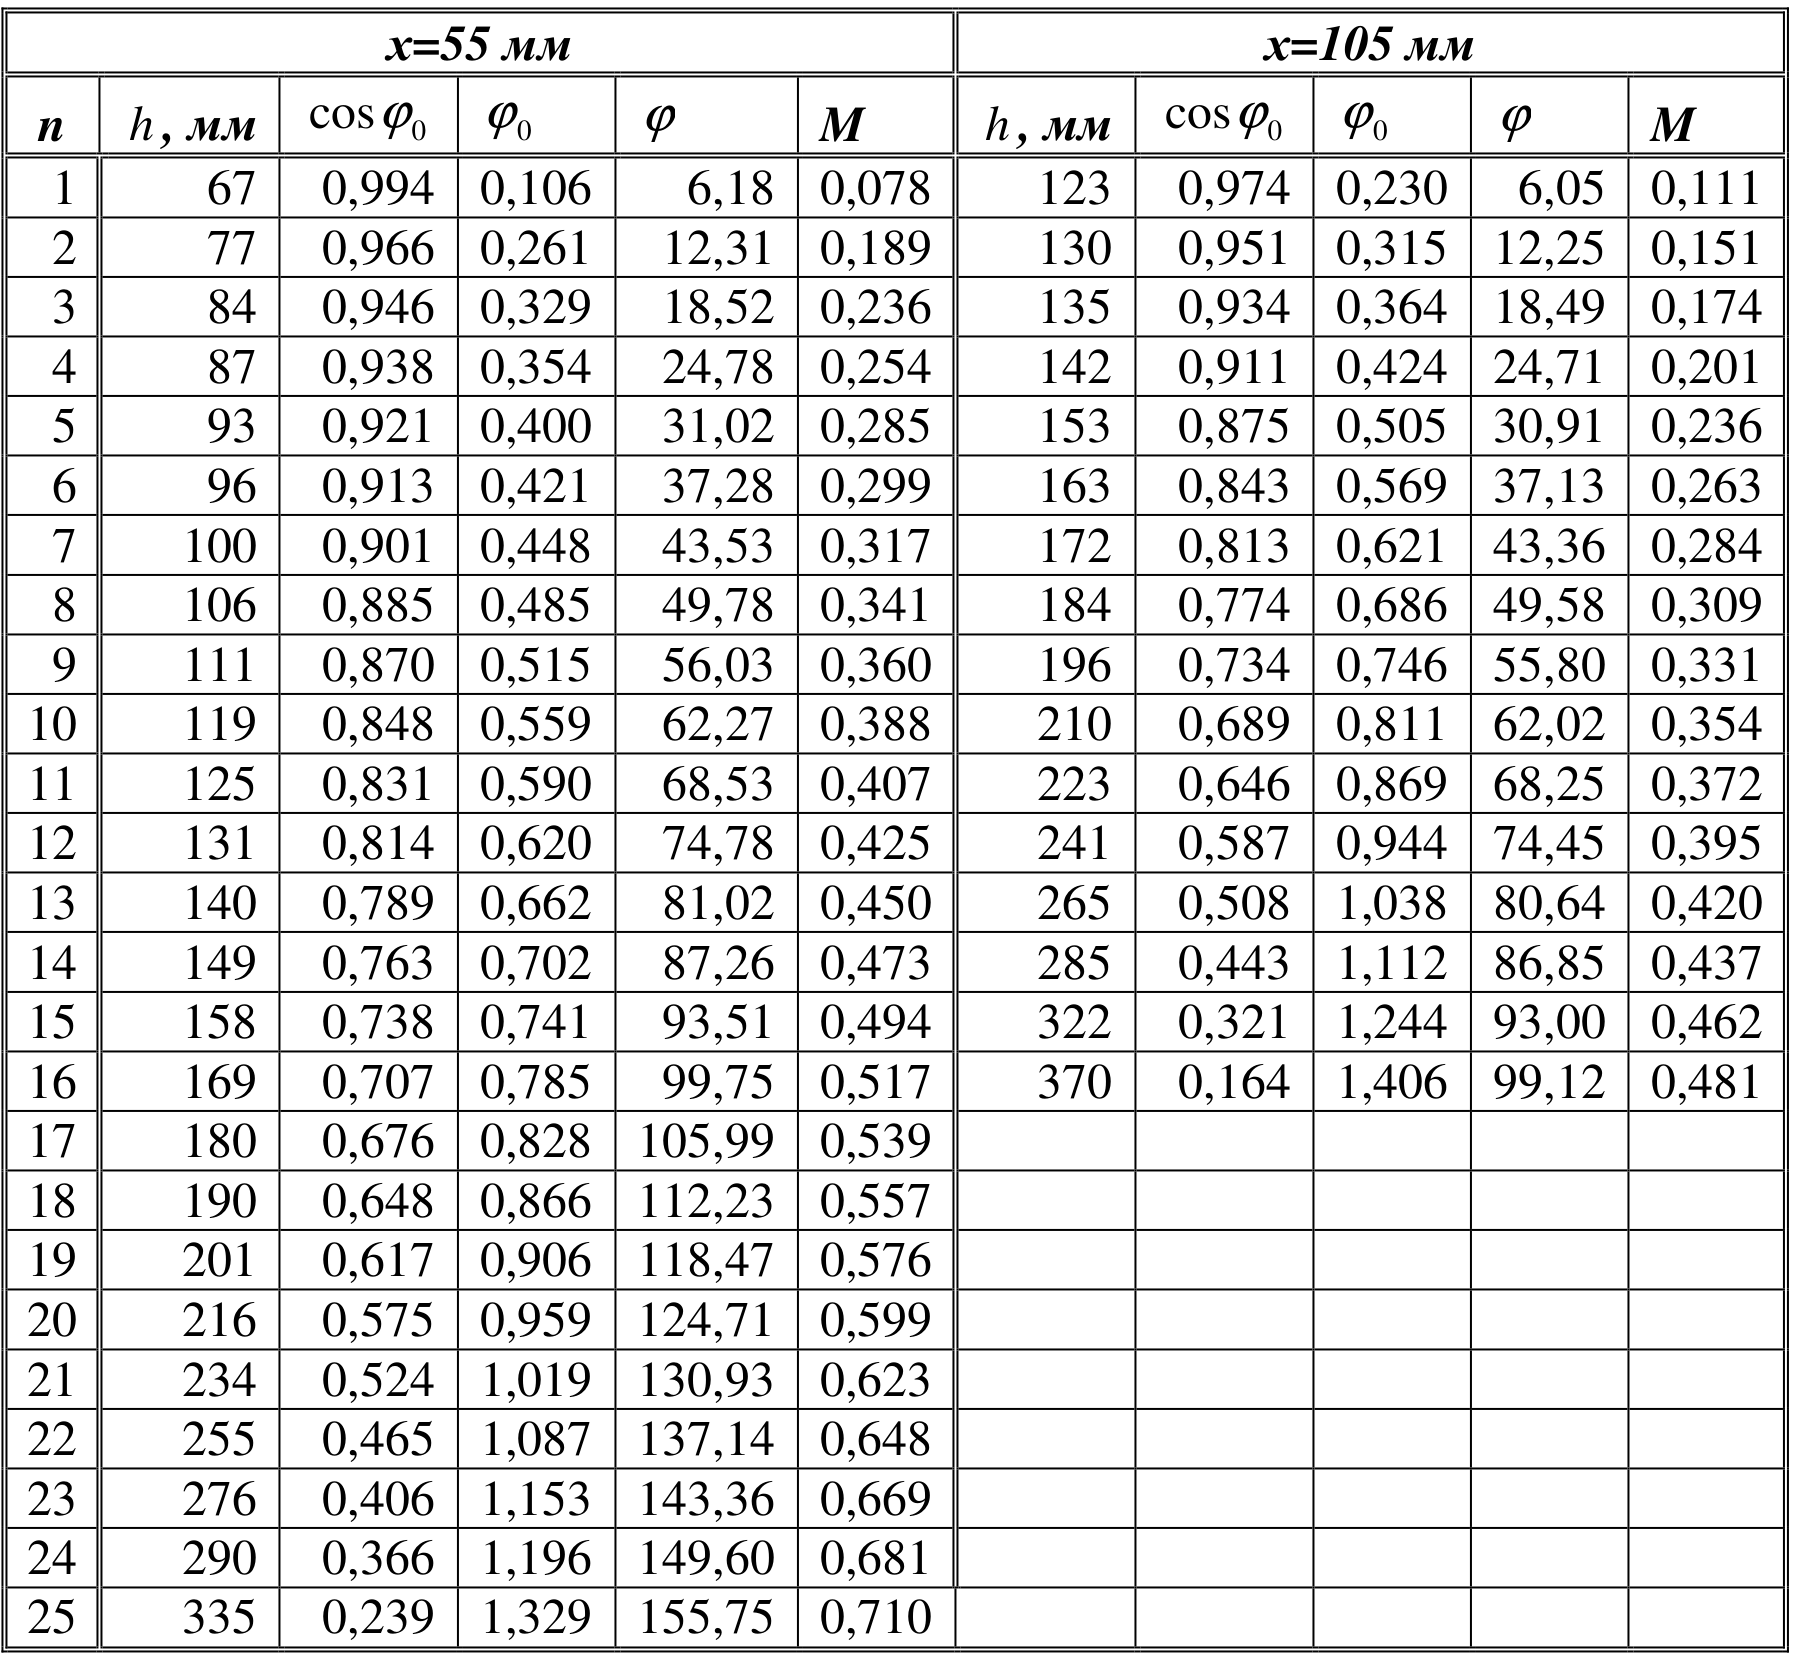
| , мм ( мм) | , мм ( мм) | |||||||||
|---|---|---|---|---|---|---|---|---|---|---|
| 1 | 67 | 0,994 | 0,106 | 6,18 | 0,078 | 123 | 0,974 | 0,230 | 6,05 | 0,111 |
| 2 | 77 | 0,966 | 0,261 | 12,31 | 0,189 | 130 | 0,951 | 0,315 | 12,25 | 0,151 |
| 3 | 84 | 0,946 | 0,329 | 18,52 | 0,236 | 135 | 0,934 | 0,364 | 18,49 | 0,174 |
| 4 | 87 | 0,938 | 0,354 | 24,78 | 0,254 | 142 | 0,911 | 0,424 | 24,71 | 0,201 |
| 5 | 93 | 0,921 | 0,400 | 31,02 | 0,285 | 153 | 0,875 | 0,505 | 30,91 | 0,236 |
| 6 | 96 | 0,913 | 0,421 | 37,28 | 0,299 | 163 | 0,843 | 0,569 | 37,13 | 0,263 |
| 7 | 100 | 0,901 | 0,448 | 43,53 | 0,317 | 172 | 0,813 | 0,621 | 43,36 | 0,284 |
| 8 | 106 | 0,885 | 0,485 | 49,78 | 0,341 | 184 | 0,774 | 0,686 | 49,58 | 0,309 |
| 9 | 111 | 0,870 | 0,515 | 56,03 | 0,360 | 196 | 0,734 | 0,746 | 55,80 | 0,331 |
| 10 | 119 | 0,848 | 0,559 | 62,27 | 0,388 | 210 | 0,689 | 0,811 | 62,02 | 0,354 |
| 11 | 125 | 0,831 | 0,590 | 68,53 | 0,407 | 223 | 0,646 | 0,869 | 68,25 | 0,372 |
| 12 | 131 | 0,814 | 0,620 | 74,78 | 0,425 | 241 | 0,587 | 0,944 | 74,45 | 0,395 |
| 13 | 140 | 0,789 | 0,662 | 81,02 | 0,450 | 265 | 0,508 | 1,038 | 80,64 | 0,420 |
| 14 | 149 | 0,763 | 0,702 | 87,26 | 0,473 | 285 | 0,443 | 1,112 | 86,85 | 0,437 |
| 15 | 158 | 0,738 | 0,741 | 93,51 | 0,494 | 322 | 0,321 | 1,244 | 93,00 | 0,462 |
| 16 | 169 | 0,707 | 0,785 | 99,75 | 0,517 | 370 | 0,164 | 1,406 | 99,12 | 0,481 |
| 17 | 180 | 0,676 | 0,828 | 105,99 | 0,539 | |||||
| 18 | 190 | 0,648 | 0,866 | 112,23 | 0,557 | |||||
| 19 | 201 | 0,617 | 0,906 | 118,47 | 0,576 | |||||
| 20 | 216 | 0,575 | 0,959 | 124,71 | 0,599 | |||||
| 21 | 234 | 0,524 | 1,019 | 130,93 | 0,623 | |||||
| 22 | 255 | 0,465 | 1,087 | 137,14 | 0,648 | |||||
| 23 | 276 | 0,406 | 1,153 | 143,36 | 0,669 | |||||
| 24 | 290 | 0,366 | 1,196 | 149,60 | 0,681 | |||||
| 25 | 335 | 0,239 | 1,329 | 155,75 | 0,710 |
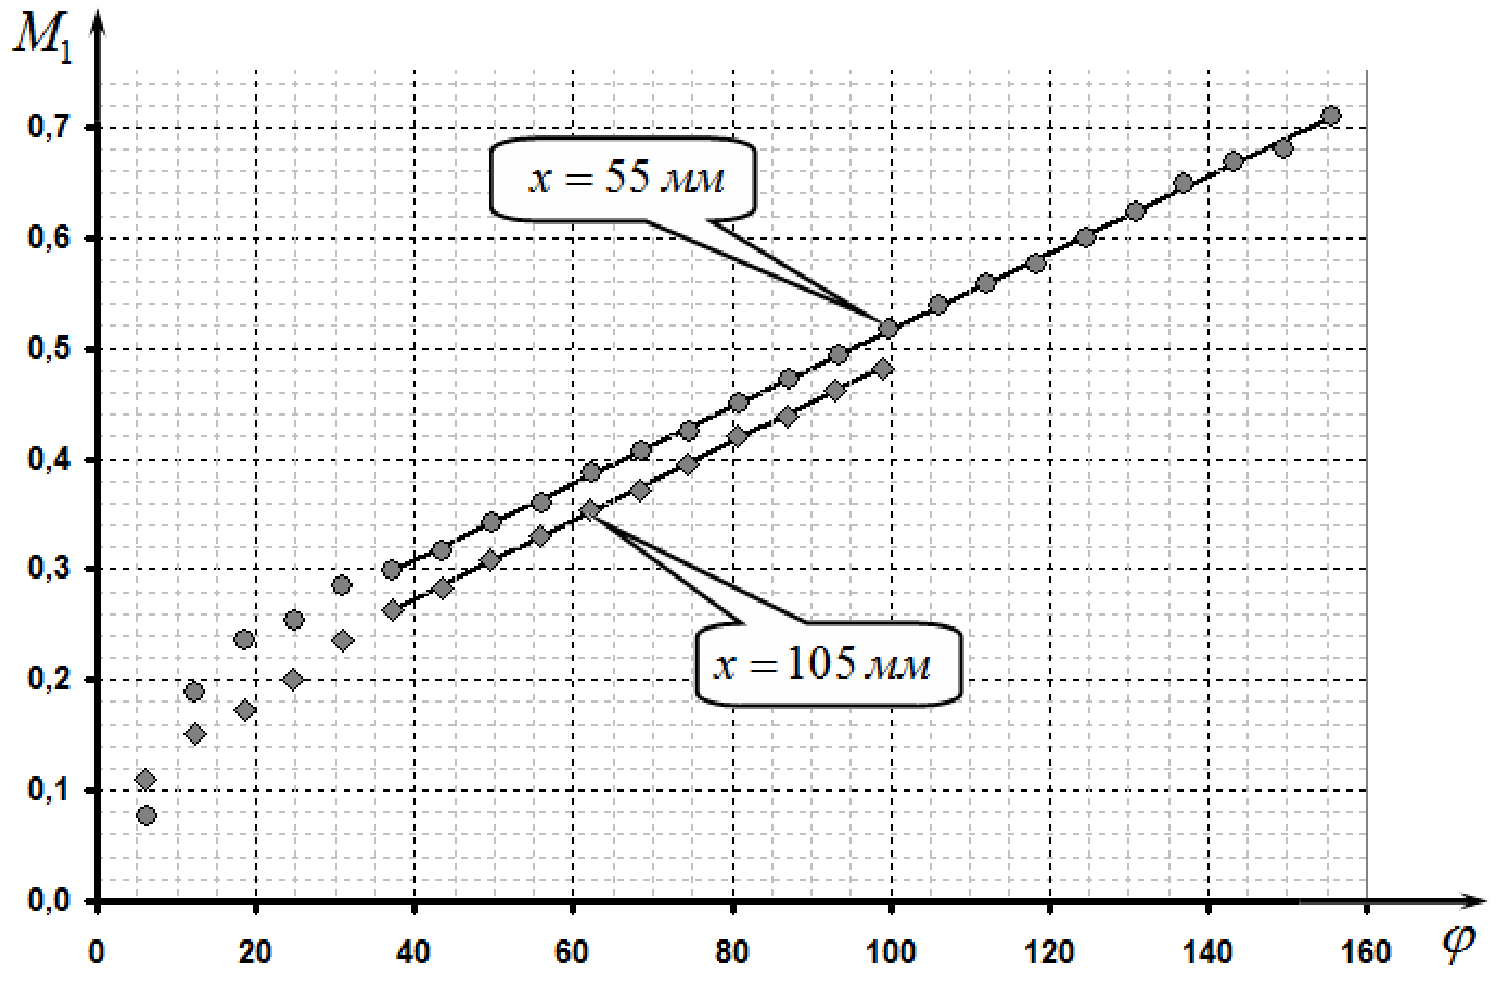
На рисунке показаны графики полученных зависимостей. Видно, что малых углах закрутки зависимости не линейны. Однако уже при экспериментальные точки практически точно ложатся на прямые линии. Это подтверждает применимость закона Гука с некоторой постоянной составляющей к моменту сил упругости. Коэффициенты наклона графиков (т.е. коэффициенты кручения), рассчитанные по МНК, оказались равными:
для мм ,
для мм .
Таким образом, в пределах погрешности полученные значения оказались равными.
Заметим, что оценки числа возможных положений равновесий оказываются завышенными. Однако, если уточнить постоянную составляющую в моменте силы, то оценка дает правильный значения числа возможных состояний.
Часть 2. Колебания.
2.1 Теоретический.
Запишем уравнение динамики для маятника (на основе уравнения (1)):
Здесь - угловое ускорение, - постоянный коэффициент (момент инерции). Так как колебания происходят вблизи положений равновесия, то можно представить
где - угол отклонения в положении равновесия, - малое отклонение от него.
Тогда уравнение (5) преобразуется к виду (с учетом ):
Первая скобка в данном выражении обращается в нуль, так как определяет условие равновесия, поэтому дальнейшие преобразования очевидны:
Это есть уравнение гармонических колебаний, период которых
Эта формула совпадает с формулой, приведенной в условии. Величина имеет смысл периода колебаний маятника без резинки, параметр .
Полученное выражение допускает простую экспериментальную проверку.
2.2 Измерительный.
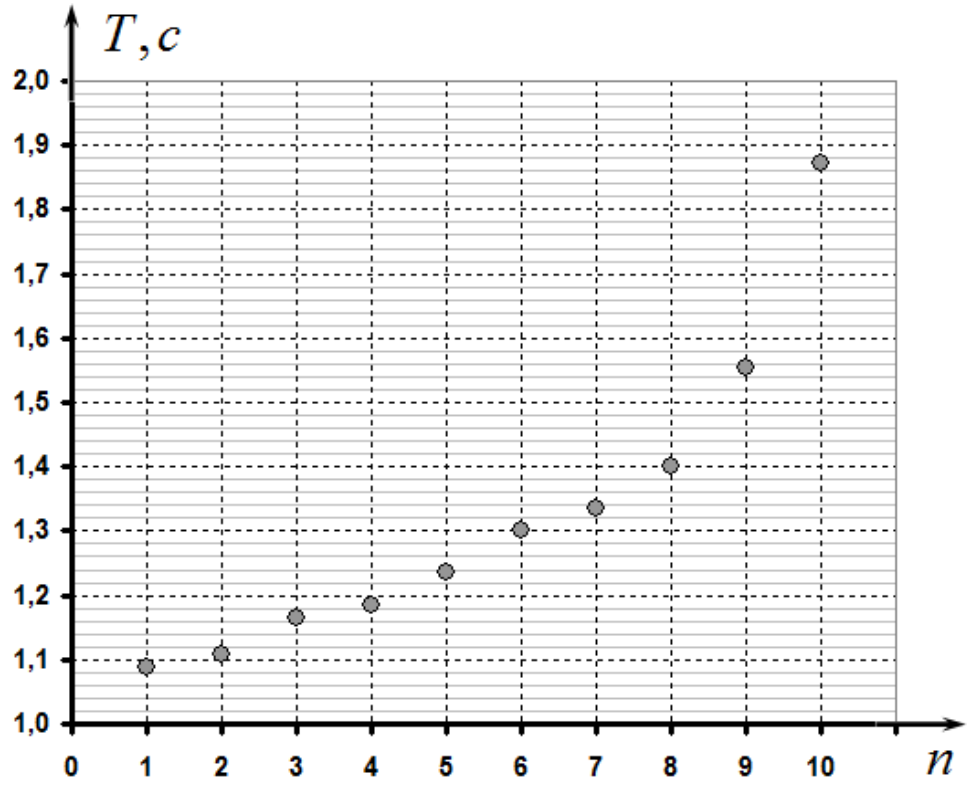
Результаты измерений периодов колебаний от числа оборотов закручивания резинки приведены в таблице 3 и на графике. Отметим, что проводить на этом графике сглаживающую кривую смысла нет, так как аргумент этой функции дискретный.
Таблица 3. Периоды колебаний.
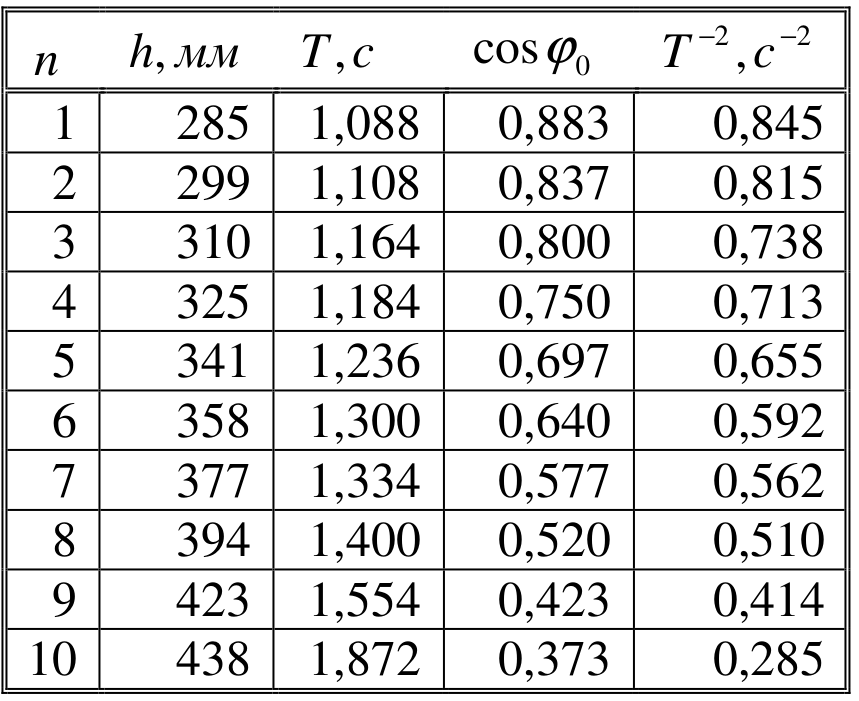
| , мм | , с | , с | ||
|---|---|---|---|---|
| 1 | 285 | 1,088 | 0,883 | 0,845 |
| 2 | 299 | 1,108 | 0,837 | 0,815 |
| 3 | 310 | 1,164 | 0,800 | 0,738 |
| 4 | 325 | 1,184 | 0,750 | 0,713 |
| 5 | 341 | 1,236 | 0,697 | 0,655 |
| 6 | 358 | 1,300 | 0,640 | 0,592 |
| 7 | 377 | 1,334 | 0,577 | 0,562 |
| 8 | 394 | 1,400 | 0,520 | 0,510 |
| 9 | 423 | 1,554 | 0,423 | 0,414 |
| 10 | 438 | 1,872 | 0,373 | 0,285 |
2.3 Расчетный.
Для проверки формулы (2) из условия задачи необходимо построить зависимость величины от . Расчеты этих величин также приведены в Таблице 3. График полученной зависимости показан на рисунке. Действительно, получилась линейная зависимость. Коэффициенты этой зависимости , рассчитанные по МНК оказались равными
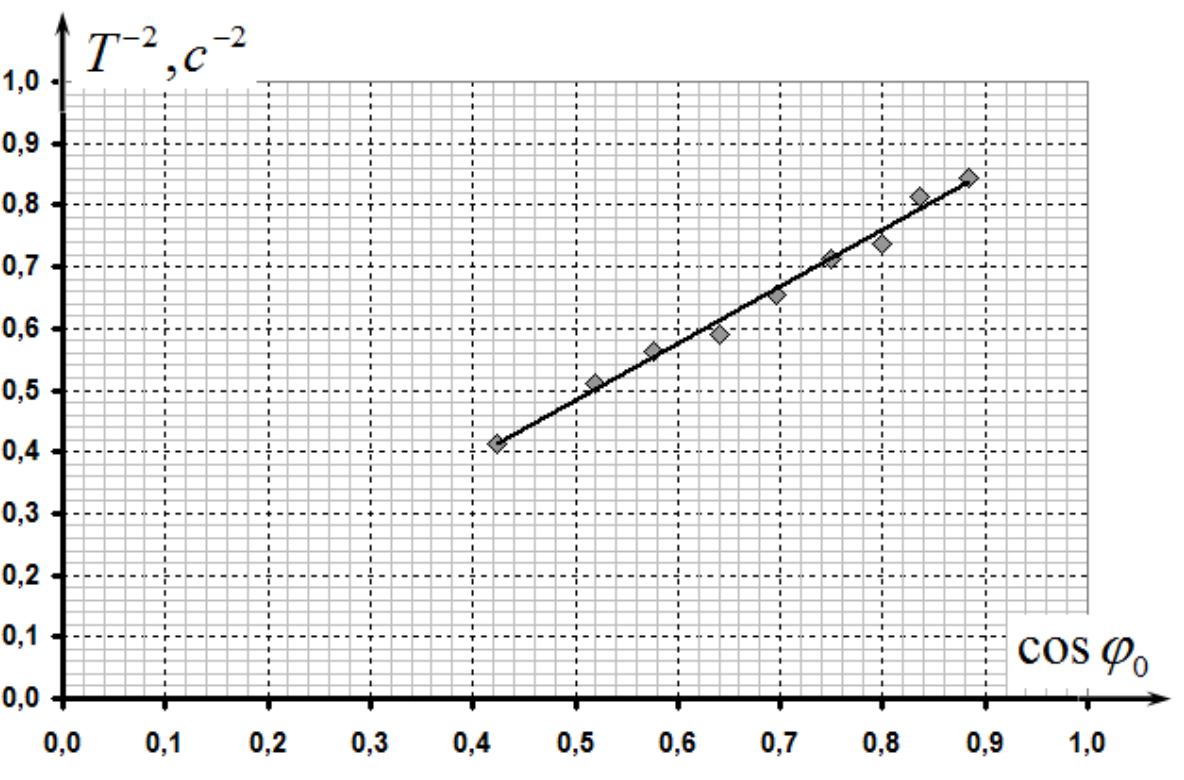
Сравнивая с исходной (не линеаризованной) формой уравнения определим искомые параметры
Отметим, что провести сравнение с теоретическим значением параметра не представляется возможным, из-за большой погрешности его экспериментального значения.
Схема оценивания ЭТ 11-2
Оригинальная схема из отдельного файла 2013_experimental_schemes.pdf, страница 10. Пустая колонка «Оценки» сохранена на исходном изображении.
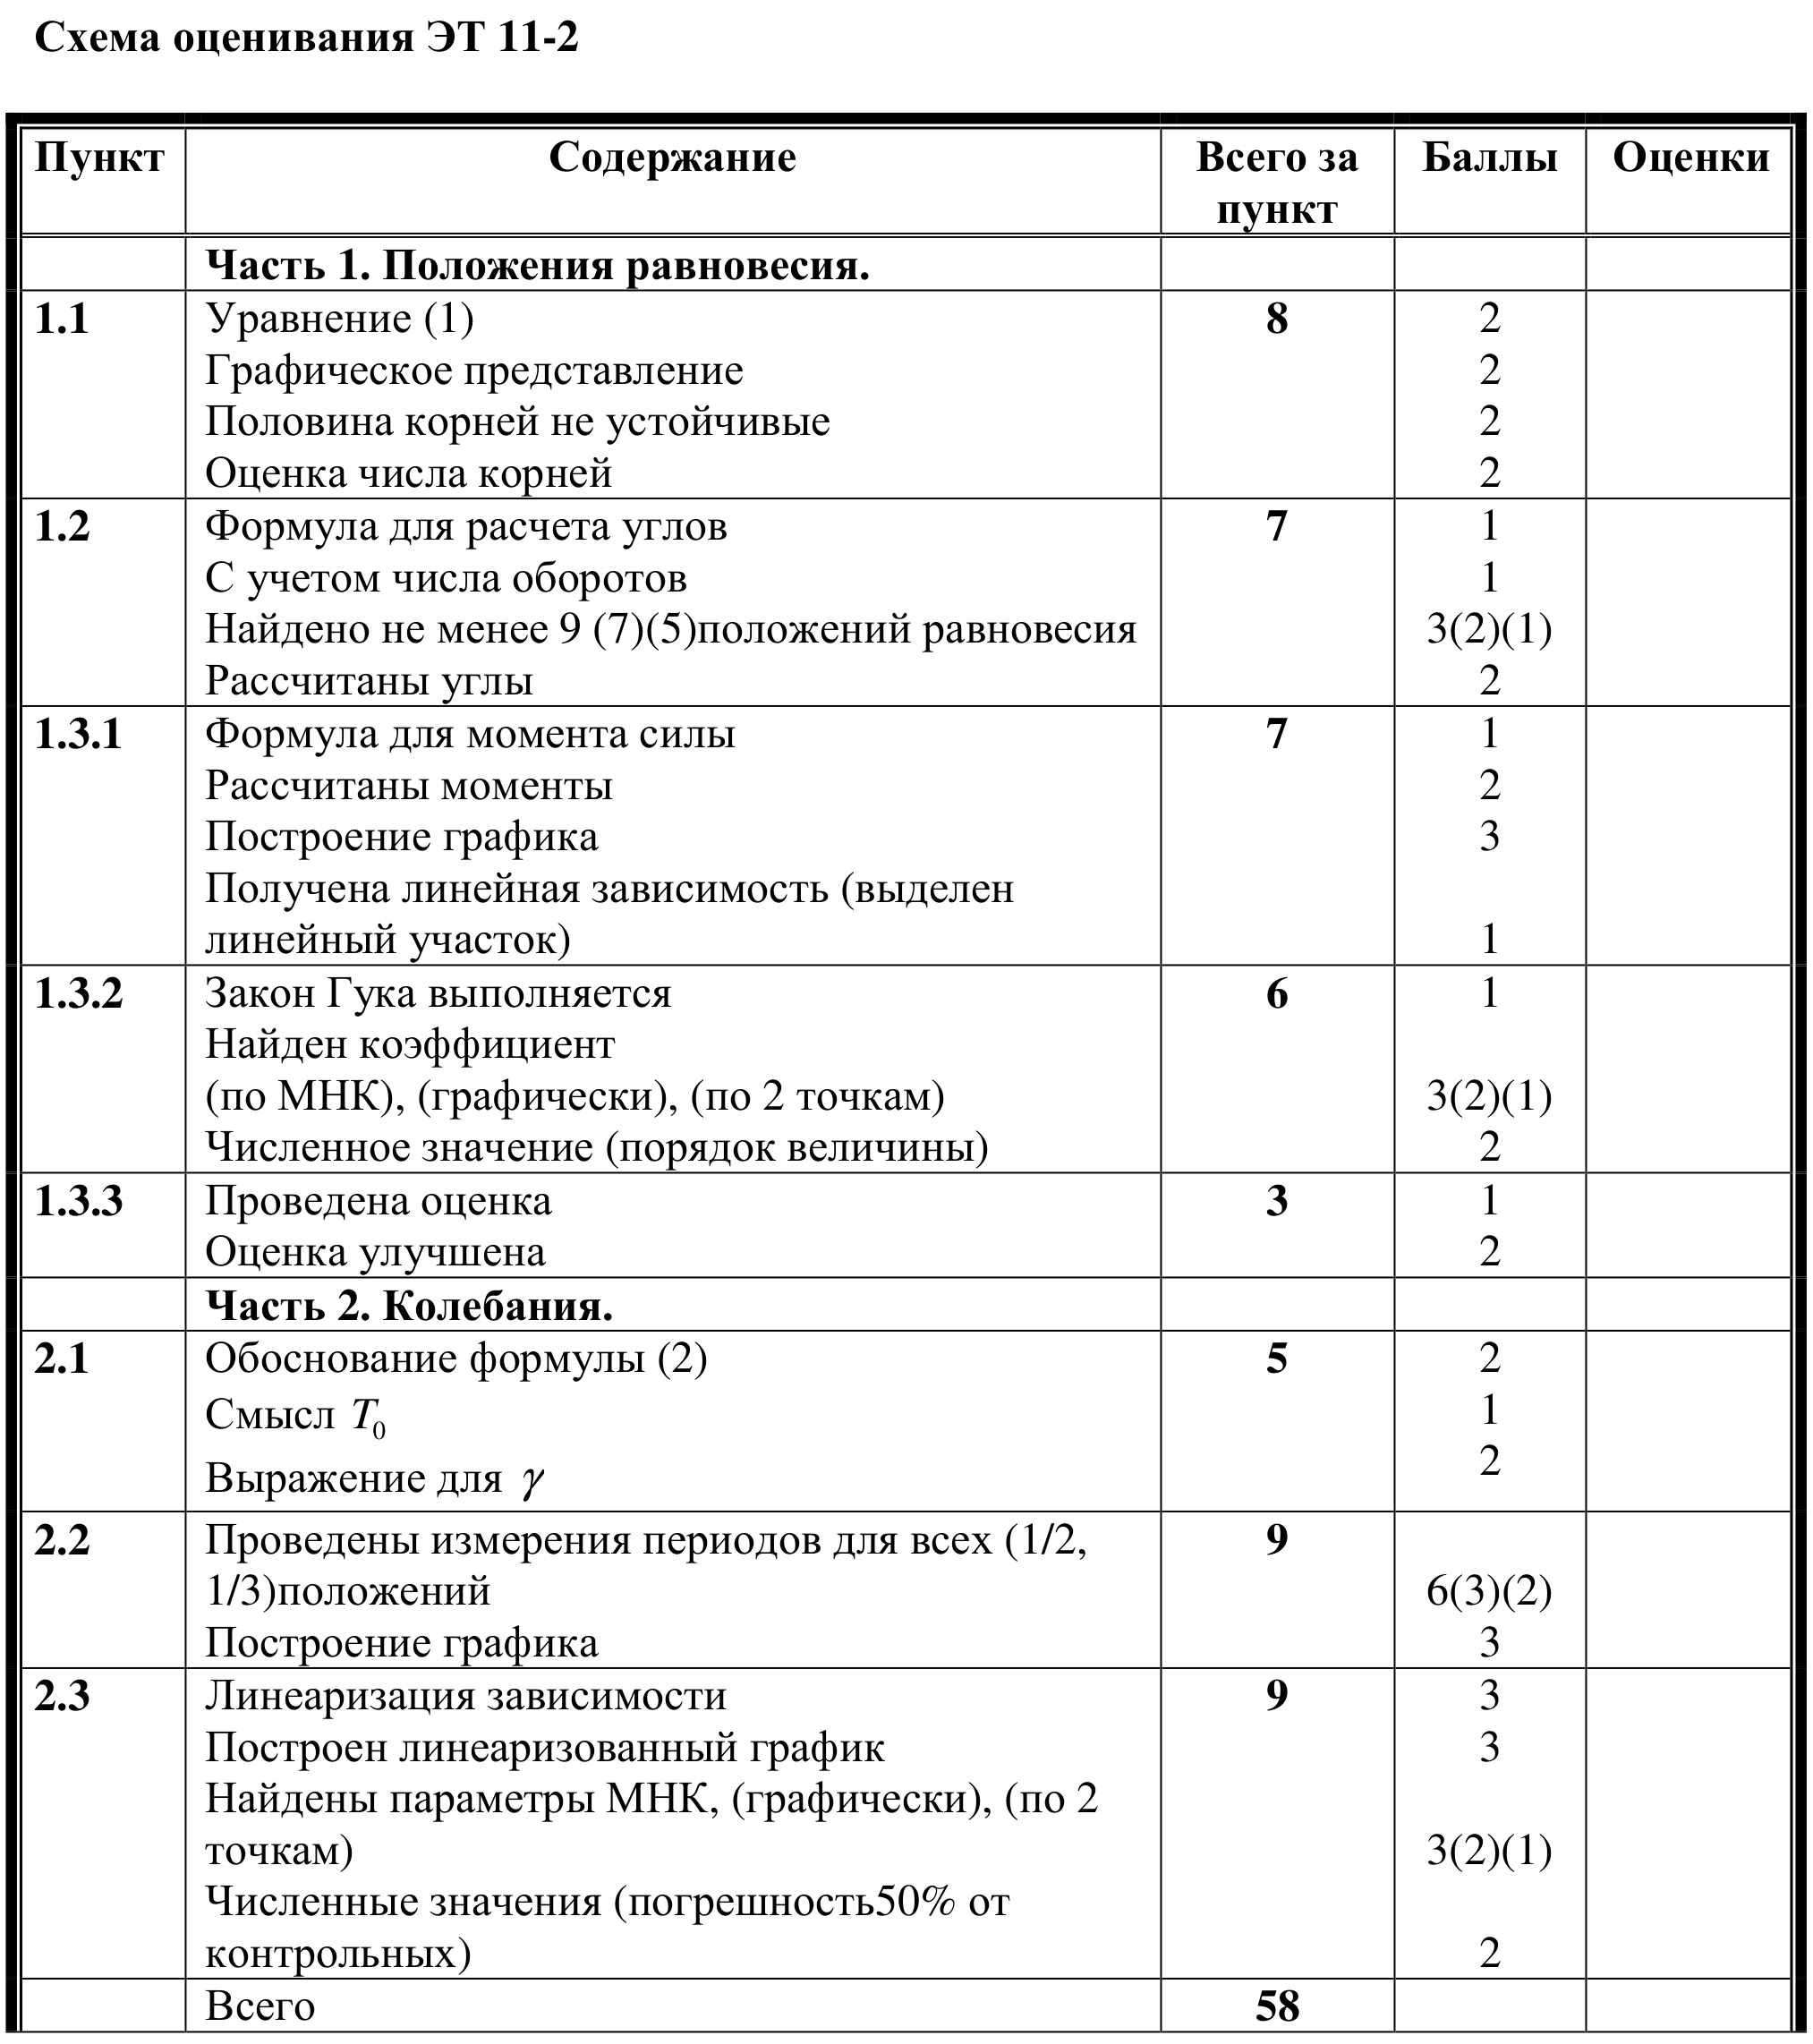
| Пункт | Содержание | Всего за пункт | Баллы | Оценки |
|---|---|---|---|---|
| Часть 1. Положения равновесия. | ||||
| 1.1 | Уравнение (1). | 8 | 2 | |
| Графическое представление. | 2 | |||
| Половина корней не устойчивые. | 2 | |||
| Оценка числа корней. | 2 | |||
| 1.2 | Формула для расчета углов. | 7 | 1 | |
| С учетом числа оборотов. | 1 | |||
| Найдено не менее 9 (7)(5)положений равновесия. | 3(2)(1) | |||
| Рассчитаны углы. | 2 | |||
| 1.3.1 | Формула для момента силы. | 7 | 1 | |
| Рассчитаны моменты. | 2 | |||
| Построение графика. | 3 | |||
| Получена линейная зависимость (выделен линейный участок). | 1 | |||
| 1.3.2 | Закон Гука выполняется. | 6 | 1 | |
| Найден коэффициент: по МНК, графически, по 2 точкам. | 3(2)(1) | |||
| Численное значение (порядок величины). | 2 | |||
| 1.3.3 | Проведена оценка. | 3 | 1 | |
| Оценка улучшена. | 2 | |||
| Часть 2. Колебания. | ||||
| 2.1 | Обоснование формулы (2). | 5 | 2 | |
| Смысл . | 1 | |||
| Выражение для . | 2 | |||
| 2.2 | Проведены измерения периодов для всех (1/2, 1/3)положений. | 9 | 6(3)(2) | |
| Построение графика. | 3 | |||
| 2.3 | Линеаризация зависимости. | 9 | 3 | |
| Построен линеаризованный график. | 3 | |||
| Найдены параметры МНК, графически, по 2 точкам. | 3(2)(1) | |||
| Численные значения (погрешность50% от контрольных). | 2 | |||
| Всего | 58 |
Примечание к оригиналу схемы. В пункте 2.3 напечатан итог 9, хотя максимальные компонентные баллы равны . Сумма напечатанных итогов всех пунктов равна 54, а общий итог напечатан как 58. Эти несогласованности сохранены без изменения баллов.
Примечание к оригиналу
Сохранены шесть отдельно напечатанных экспериментальных задач 9,10 и11 классов:61 пронумерованный запрос и один раздел измерений термопары без нумерации. Каталожное число63 является предварительным. Все доступные23 страницы официального ключа переданы полностью, включая таблицы, пустые клетки и графики. Отдельные инструкции к мультиметру и секундомеру в доступном комплекте отсутствуют. Ключ «Бегающего зайчика» не дает отдельных нормированных графиков и объяснения пункта3.3; ключ гвоздя начинается с1.2 и не содержит отдельной полной схемы пункта1.1. В оригинале сохранены печатные несогласованности: e=2,1828; желтые провода в тексте и синие на схеме; «соленоид» в задаче о гвозде; нановаттная мощность и0,17·10⁻³кВт в расчете стоимости; единицы и подписи строк магнитной таблицы, знаки и26,82/26,86;7мм/14мм в ключе струи; дополнительное I в формуле периода иγ=b/a. Научные формулы, значения и исходные грамматические ошибки не исправлены скрыто.
Отдельные схемы оценивания
Добавлен полный оригинальный файл 2013_experimental_schemes.pdf: 10 страниц схем оценивания шести экспериментальных задач. Каждая схема приведена рядом с соответствующим официальным решением, с исходными изображениями таблиц и незаполненной колонкой «Оценки». Напечатанные критерии, баллы, промежуточные и общие итоги не пересчитаны; их расхождения указаны отдельно. Новые критерии не заменяют отсутствующие ответы или отдельные инструкции к приборам. Числа баллов в исходных данных задач и частей оставлены без изменения.
Оригинал в Архива: 2013_experimental_problems.pdf · официални решения: 2013_experimental_solutions.pdf · допълнителни данни: 2013_experimental_schemes.pdf