International Olympiad of Astronomy and Space Sciences for Juniors — Romania– Câmpulung Moldovenesc — October 31 - November 7 2022 — Theoretical Round — I. Multiple choice problems – 100 points · 31 октомври 2022 г.
I. Multiple choice problems – 100 points For these problems, you have to choose only one correct answer. Please write your answer on answer-sheet. Don’t forget to write the number of the problem, i.e Grid 1. (c).
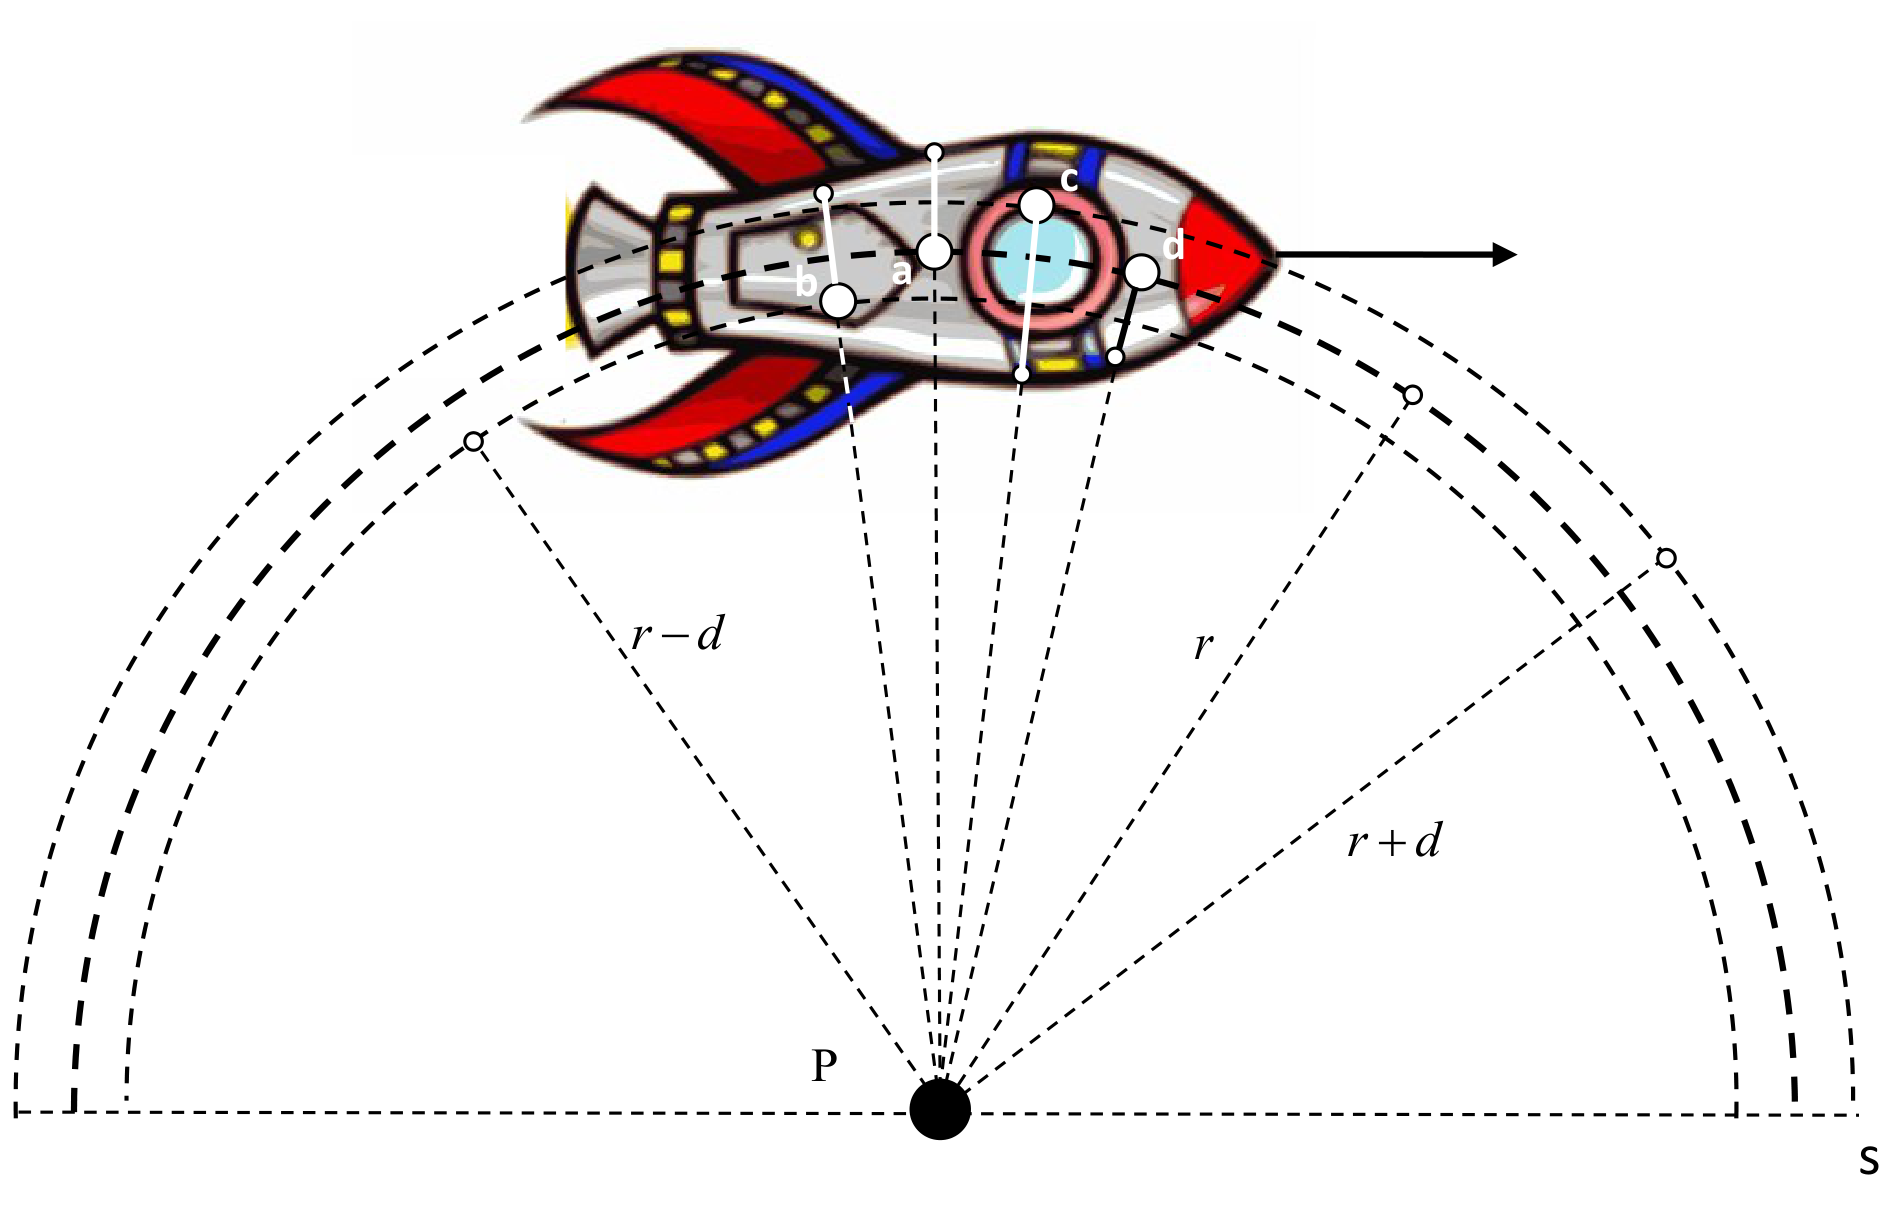
An artificial satellite moves around the Earth in a circular orbit with radius r. We observe the satellite at the position and orientation shown in figure 1. Inside the satellite are suspended, by very light wires, four identical spherical balls, each with mass m , such that the balls (b) and (c) are symmetrical to the ball (a), the balls (a) and (d) are symmetrical to the ball (c), and the difference of their distances to the center of the Earth is Δ r = 2 d \Delta r = 2d Δ r = 2 d
It is given: M − M - M − G − G- G −
Fig. 1 The tension in each suspension wire, is:
a) T ( a ) = 0 ; T ( b ) = 3 G m M d r 3 > 0 ; T ( c ) = 3 G m M d r 3 > 0 ; T ( d ) = 0 T_{(\mathrm{a})} = 0; T_{(b)} = 3G\,\frac{mMd}{r^3} > 0; T_{(c)} = 3G\,\frac{mMd}{r^3} > 0;\ T_{(d)} = 0 T ( a ) = 0 ; T ( b ) = 3 G r 3 m M d > 0 ; T ( c ) = 3 G r 3 m M d > 0 ; T ( d ) = 0
b) T ( a ) = G m M d r 3 ; T ( b ) = G m M d r 3 > 0 ; T ( c ) = G m M d r 3 > 0 ; T ( d ) = G m M d r 3 T_{(a)} = G\,\frac{mMd}{r^3};\ T_{(b)} = G\,\frac{mMd}{r^3} > 0;\ T_{(c)} = G\,\frac{mMd}{r^3} > 0;\ T_{(d)} = G\,\frac{mMd}{r^3} T ( a ) = G r 3 m M d ; T ( b ) = G r 3 m M d > 0 ; T ( c ) = G r 3 m M d > 0 ; T ( d ) = G r 3 m M d
c) T ( a ) = 3 G m M d r 3 > 0 ; T ( b ) = 0 ; T ( c ) = 0 ; T ( d ) = 3 G m M d r 3 > 0 T_{(a)} = 3G\,\frac{mMd}{r^3} > 0;\ T_{(b)} = 0;\ T_{(c)} = 0;\ T_{(d)} = 3G\,\frac{mMd}{r^3} > 0 T ( a ) = 3 G r 3 m M d > 0 ; T ( b ) = 0 ; T ( c ) = 0 ; T ( d ) = 3 G r 3 m M d > 0
d) T ( a ) = 2 G m M d r 3 > 0 ; T ( b ) = 2 G m M d r 3 > 0 ; T ( c ) = 2 G m M d r 3 > 0 ; T ( d ) = 2 G m M d r 3 > 0 T_{(a)} = 2G\,\frac{mMd}{r^3} > 0; T_{(b)} = 2G\,\frac{mMd}{r^3} > 0;\ T_{(c)} = 2G\,\frac{mMd}{r^3} > 0;\ T_{(d)} = 2G\,\frac{mMd}{r^3} > 0 T ( a ) = 2 G r 3 m M d > 0 ; T ( b ) = 2 G r 3 m M d > 0 ; T ( c ) = 2 G r 3 m M d > 0 ; T ( d ) = 2 G r 3 m M d > 0
Покажи официалното решение The orientation of the spacecraft being constant, and it is, as a whole, a rigid solid body, means that all points belonging to the spacecraft move around the Earth at the same angular velocity, ω \omega ω
F a g ( N C ) = K m ( N C ) M r 2 = m ( N C ) ω 2 r ; ω 2 = K M r 3 . F_{\mathrm{ag(NC)}}=K\frac{m_{(NC)}M}{r^2}=m_{(NC)}\omega^2r;\qquad\omega^2=K\frac M{r^3}. F ag ( NC ) = K r 2 m ( NC ) M = m ( NC ) ω 2 r ; ω 2 = K r 3 M . The centripetal accelerations of the three suspended balls are:
a c p ( a ) = ω 2 r ; a c p ( b ) = ω 2 ( r − d ) ; a c p ( c ) = ω 2 ( r + d ) ; a c p ( d ) = ω 2 r = a c p ( a ) . a_{\mathrm{cp(a)}}=\omega^2r;\quad a_{\mathrm{cp(b)}}=\omega^2(r-d);\quad a_{\mathrm{cp(c)}}=\omega^2(r+d);\quad a_{\mathrm{cp(d)}}=\omega^2r=a_{\mathrm{cp(a)}}. a cp ( a ) = ω 2 r ; a cp ( b ) = ω 2 ( r − d ) ; a cp ( c ) = ω 2 ( r + d ) ; a cp ( d ) = ω 2 r = a cp ( a ) . Assuming that all the suspension wires are tensioned, then, for each ball, the resultant of the gravitational pull force with the tension in the respective suspension wire is the centripetal force responsible for the circular motion of each ball.
Results that:
F ⃗ c p ( a ) = F ⃗ a g ( a ) + T ⃗ ( a ) ; F c p ( a ) = F a g ( a ) − T ( a ) ; T ( a ) = F a g ( a ) − F c p ( a ) ; \vec F_{\mathrm{cp(a)}}=\vec F_{\mathrm{ag(a)}}+\vec T_{(a)};\quad F_{\mathrm{cp(a)}}=F_{\mathrm{ag(a)}}-T_{(a)};\quad T_{(a)}=F_{\mathrm{ag(a)}}-F_{\mathrm{cp(a)}}; F cp ( a ) = F ag ( a ) + T ( a ) ; F cp ( a ) = F ag ( a ) − T ( a ) ; T ( a ) = F ag ( a ) − F cp ( a ) ; F a g ( a ) = K m M r 2 ; F c p ( a ) = m a c p ( a ) = m ω 2 r ; ω 2 = K M r 3 ; F c p ( a ) = m a c p ( a ) = K m M r 2 ; F_{\mathrm{ag(a)}}=K\frac{mM}{r^2};\quad F_{\mathrm{cp(a)}}=ma_{\mathrm{cp(a)}}=m\omega^2r;\quad\omega^2=K\frac M{r^3};\quad F_{\mathrm{cp(a)}}=ma_{\mathrm{cp(a)}}=K\frac{mM}{r^2}; F ag ( a ) = K r 2 m M ; F cp ( a ) = m a cp ( a ) = m ω 2 r ; ω 2 = K r 3 M ; F cp ( a ) = m a cp ( a ) = K r 2 m M ; T ( a ) = K m M r 2 − K m M r 2 ; T_{(a)}=K\frac{mM}{r^2}-K\frac{mM}{r^2}; T ( a ) = K r 2 m M − K r 2 m M ; T ( a ) = 0 , T_{(a)}=0, T ( a ) = 0 , which means that the suspension wire of the ball (a) is not tensioned, so that the ball (a) is in a weightless state;
F ⃗ c p ( b ) = F ⃗ a g ( b ) + T ⃗ ( b ) ; F c p ( b ) = F a g ( b ) − T ( b ) ; T ( b ) = F a g ( b ) − F c p ( b ) ; \vec F_{\mathrm{cp(b)}}=\vec F_{\mathrm{ag(b)}}+\vec T_{(b)};\quad F_{\mathrm{cp(b)}}=F_{\mathrm{ag(b)}}-T_{(b)};\quad T_{(b)}=F_{\mathrm{ag(b)}}-F_{\mathrm{cp(b)}}; F cp ( b ) = F ag ( b ) + T ( b ) ; F cp ( b ) = F ag ( b ) − T ( b ) ; T ( b ) = F ag ( b ) − F cp ( b ) ; F a g ( b ) = K m M ( r − d ) 2 = K m M r 2 ( 1 − d / r ) 2 = K M r 2 ( 1 − d r ) − 2 ; F_{\mathrm{ag(b)}}=K\frac{mM}{(r-d)^2}=K\frac{mM}{r^2(1-d/r)^2}=K\frac M{r^2}\left(1-\frac dr\right)^{-2}; F ag ( b ) = K ( r − d ) 2 m M = K r 2 ( 1 − d / r ) 2 m M = K r 2 M ( 1 − r d ) − 2 ; d ≪ r ; ( 1 − d r ) − 2 ≈ 1 + 2 ⋅ d r ; d\ll r;\qquad\left(1-\frac dr\right)^{-2}\approx1+2\cdot\frac dr; d ≪ r ; ( 1 − r d ) − 2 ≈ 1 + 2 ⋅ r d ; F a g ( b ) = K M r 2 ( 1 + 2 ⋅ d r ) ; F_{\mathrm{ag(b)}}=K\frac M{r^2}\left(1+2\cdot\frac dr\right); F ag ( b ) = K r 2 M ( 1 + 2 ⋅ r d ) ; F c p ( b ) = m a c p ( b ) ; a c p ( b ) = ω 2 ( r − d ) ; F c p ( b ) = m ω 2 ( r − d ) ; F_{\mathrm{cp(b)}}=ma_{\mathrm{cp(b)}};\quad a_{\mathrm{cp(b)}}=\omega^2(r-d);\quad F_{\mathrm{cp(b)}}=m\omega^2(r-d); F cp ( b ) = m a cp ( b ) ; a cp ( b ) = ω 2 ( r − d ) ; F cp ( b ) = m ω 2 ( r − d ) ; ω 2 = K M r 3 ; F c p ( b ) = K m M r 3 ( r − d ) ; \omega^2=K\frac M{r^3};\qquad F_{\mathrm{cp(b)}}=K\frac{mM}{r^3}(r-d); ω 2 = K r 3 M ; F cp ( b ) = K r 3 m M ( r − d ) ; T ( b ) = K M r 2 ( 1 + 2 ⋅ d r ) − K m M r 3 ( r − d ) = K m M r 2 + 2 K m M d r 3 − K m M r 2 + K m M d r 3 ; \begin{aligned}T_{(b)}&=K\frac M{r^2}\left(1+2\cdot\frac dr\right)-K\frac{mM}{r^3}(r-d)\\&=K\frac{mM}{r^2}+2K\frac{mMd}{r^3}-K\frac{mM}{r^2}+K\frac{mMd}{r^3};\end{aligned} T ( b ) = K r 2 M ( 1 + 2 ⋅ r d ) − K r 3 m M ( r − d ) = K r 2 m M + 2 K r 3 m M d − K r 2 m M + K r 3 m M d ; T ( b ) = 3 K m M d r 3 ≠ 0 ; T ( b ) = 3 K m M d r 3 > 0 , T_{(b)}=3K\frac{mMd}{r^3}\ne0;\qquad T_{(b)}=3K\frac{mMd}{r^3}>0, T ( b ) = 3 K r 3 m M d = 0 ; T ( b ) = 3 K r 3 m M d > 0 , which means that the ball suspension wire (b) is tensioned so that the ball (b) is not weightless;
F ⃗ c p ( c ) = F ⃗ a g ( c ) + T ⃗ ( c ) ; F c p ( c ) = F a g ( c ) + T ( c ) ; T ( c ) = F c p ( c ) − F a g ( c ) ; \vec F_{\mathrm{cp(c)}}=\vec F_{\mathrm{ag(c)}}+\vec T_{(c)};\quad F_{\mathrm{cp(c)}}=F_{\mathrm{ag(c)}}+T_{(c)};\quad T_{(c)}=F_{\mathrm{cp(c)}}-F_{\mathrm{ag(c)}}; F cp ( c ) = F ag ( c ) + T ( c ) ; F cp ( c ) = F ag ( c ) + T ( c ) ; T ( c ) = F cp ( c ) − F ag ( c ) ; F a g ( c ) = K m M ( r + d ) 2 = K m M r 2 ( 1 + d / r ) 2 = K m M r 2 ( 1 + d r ) − 2 ; F_{\mathrm{ag(c)}}=K\frac{mM}{(r+d)^2}=K\frac{mM}{r^2(1+d/r)^2}=K\frac{mM}{r^2}\left(1+\frac dr\right)^{-2}; F ag ( c ) = K ( r + d ) 2 m M = K r 2 ( 1 + d / r ) 2 m M = K r 2 m M ( 1 + r d ) − 2 ; d ≪ r ; ( 1 + d r ) − 2 ≈ 1 − 2 ⋅ d r ; d\ll r;\qquad\left(1+\frac dr\right)^{-2}\approx1-2\cdot\frac dr; d ≪ r ; ( 1 + r d ) − 2 ≈ 1 − 2 ⋅ r d ; F a g ( c ) = K m M r 2 ( 1 − 2 ⋅ d r ) ; F_{\mathrm{ag(c)}}=K\frac{mM}{r^2}\left(1-2\cdot\frac dr\right); F ag ( c ) = K r 2 m M ( 1 − 2 ⋅ r d ) ; F c p ( c ) = m a c p ( c ) ; a c p ( c ) = ω 2 ( r + d ) ; F c p ( c ) = m ω 2 ( r + d ) ; F_{\mathrm{cp(c)}}=ma_{\mathrm{cp(c)}};\quad a_{\mathrm{cp(c)}}=\omega^2(r+d);\quad F_{\mathrm{cp(c)}}=m\omega^2(r+d); F cp ( c ) = m a cp ( c ) ; a cp ( c ) = ω 2 ( r + d ) ; F cp ( c ) = m ω 2 ( r + d ) ; ω 2 = K M r 3 ; F c p ( c ) = K m M r 3 ( r + d ) ; \omega^2=K\frac M{r^3};\qquad F_{\mathrm{cp(c)}}=K\frac{mM}{r^3}(r+d); ω 2 = K r 3 M ; F cp ( c ) = K r 3 m M ( r + d ) ; T ( c ) = K m M r 3 ( r + d ) − K m M r 2 ( 1 − 2 ⋅ d r ) = K m M r 2 + K m M d r 3 − K m M r 2 + 2 K m M d r 3 ; \begin{aligned}T_{(c)}&=K\frac{mM}{r^3}(r+d)-K\frac{mM}{r^2}\left(1-2\cdot\frac dr\right)\\&=K\frac{mM}{r^2}+K\frac{mMd}{r^3}-K\frac{mM}{r^2}+2K\frac{mMd}{r^3};\end{aligned} T ( c ) = K r 3 m M ( r + d ) − K r 2 m M ( 1 − 2 ⋅ r d ) = K r 2 m M + K r 3 m M d − K r 2 m M + 2 K r 3 m M d ; T ( c ) = − 3 K m M d r 3 ≠ 0 ; T ( c ) = 3 K m M d r 3 > 0 , T_{(c)}=-3K\frac{mMd}{r^3}\ne0;\qquad T_{(c)}=3K\frac{mMd}{r^3}>0, T ( c ) = − 3 K r 3 m M d = 0 ; T ( c ) = 3 K r 3 m M d > 0 , which means that the ball suspension wire (c) is tensioned so that the ball (c) is not weightless;
F ⃗ c p ( d ) = F ⃗ a g ( d ) + T ⃗ ( d ) ; F c p ( d ) = F a g ( d ) + T ( d ) ; T ( d ) = F c p ( d ) − F a g ( d ) ; \vec F_{\mathrm{cp(d)}}=\vec F_{\mathrm{ag(d)}}+\vec T_{(d)};\quad F_{\mathrm{cp(d)}}=F_{\mathrm{ag(d)}}+T_{(d)};\quad T_{(d)}=F_{\mathrm{cp(d)}}-F_{\mathrm{ag(d)}}; F cp ( d ) = F ag ( d ) + T ( d ) ; F cp ( d ) = F ag ( d ) + T ( d ) ; T ( d ) = F cp ( d ) − F ag ( d ) ; F a g ( d ) = K m M r 2 ; F c p ( d ) = m a c p ( d ) = m ω 2 r ; ω 2 = K M r 3 ; F c p ( d ) = m a c p ( d ) = K m M r 2 ; F_{\mathrm{ag(d)}}=K\frac{mM}{r^2};\quad F_{\mathrm{cp(d)}}=ma_{\mathrm{cp(d)}}=m\omega^2r;\quad\omega^2=K\frac M{r^3};\quad F_{\mathrm{cp(d)}}=ma_{\mathrm{cp(d)}}=K\frac{mM}{r^2}; F ag ( d ) = K r 2 m M ; F cp ( d ) = m a cp ( d ) = m ω 2 r ; ω 2 = K r 3 M ; F cp ( d ) = m a cp ( d ) = K r 2 m M ; T ( d ) = K m M r 2 − K m M r 2 ; T_{(d)}=K\frac{mM}{r^2}-K\frac{mM}{r^2}; T ( d ) = K r 2 m M − K r 2 m M ; T ( d ) = 0 , T_{(d)}=0, T ( d ) = 0 , which means that the suspension wire of the ball (d) is not tensioned, so that the ball (d) is in a weightless state.
Оригинал в Архива: Multiple_Choice.pdf
· официални решения: Grid_1.pdf
· допълнителни данни: Grid_2.pdf
· допълнителни данни: Grid_3.pdf
· допълнителни данни: Grid_4.pdf
· допълнителни данни: Grid_5.pdf
· допълнителни данни: Grid_6.pdf
· допълнителни данни: Grid_7.pdf
· допълнителни данни: Grid_8.pdf
· допълнителни данни: Grid_9.pdf
· допълнителни данни: Grid_10.pdf