X-ENS 2022, Приемен изпит, математика и физика, математика и физика — Задача 1. Chaîne d’aimants en interaction magnétique
ÉCOLE POLYTECHNIQUE – ÉCOLES NORMALES SUPÉRIEURES — CONCOURS D’ADMISSION 2022 — MERCREDI 27 AVRIL 2022, 08h00 – 12h00 — FILIÈRE MP – Épreuve n°5 — PHYSIQUE (XULSR) · 27 април 2022 г.
Consignes
Durée : 4 heures
L’utilisation de calculatrices n’est pas autorisée pour cette épreuve.
Flexion et flambage de systèmes mécaniques
Nous nous proposons d’étudier quelques phénomènes mettant en œuvre les propriétés d’élasticité de flexion de systèmes mécaniques particuliers. Dans une première partie, le système mécanique est une chaîne formée par un chapelet d’aimants sphériques. La cohésion de la chaîne est assurée par l’attraction magnétique que les aimants exercent les uns sur les autres. Dans une deuxième partie, la chaîne d’aimants est remplacée par une lame flexible. Dans ces deux situations, il s’agira de relier la hauteur maximale que peuvent atteindre la chaîne et la lame, érigées en édifice vertical, à leurs caractéristiques géométriques et mécaniques. La dernière partie est consacrée à la caractérisation des modes de vibration d’un verre apparaissant lors du passage d’un doigt humide sur son bord. Ces trois parties sont, en grande partie, indépendantes.
➞ Les applications numériques seront effectuées avec la précision qu’un calcul à la main permet aisément, et sans excéder deux chiffres significatifs. Les ordres de grandeur seront donnés avec un seul chiffre significatif.
➞ Les réponses aux questions relevant de considérations qualitatives devront être systématiquement argumentées.
➞ Les références des questions abordées devront être indiquées de façon claire.
Условие
Nous disposons d’un ensemble de billes sphériques aimantées identiques telles que celles représentées sur la figure (1) (a) (leur moment magnétique est représenté par une flèche). Posées sur une table, si elles sont assez proches les unes des autres, elles s’attirent en alignant chacune leur moment magnétique selon une direction commune et forment ainsi une chaîne flexible illustrée par la figure (1) (b).
Si l’on cherche à placer la chaîne en position verticale, l’aimant inférieur étant maintenu fixe par un support rigide (amagnétique), on constate qu’il existe un nombre maximal d’aimants en dessous duquel la chaîne reste rectiligne, verticalement, dans le champ de gravité . Légèrement perturbée, elle oscille alors autour de cette configuration stable, comme l’illustre la figure (1) (c). Au-delà de cette limite, la situation verticale devient instable et la chaîne fléchit, atteignant une nouvelle situation d’équilibre, comme le représente la figure (1) (d).
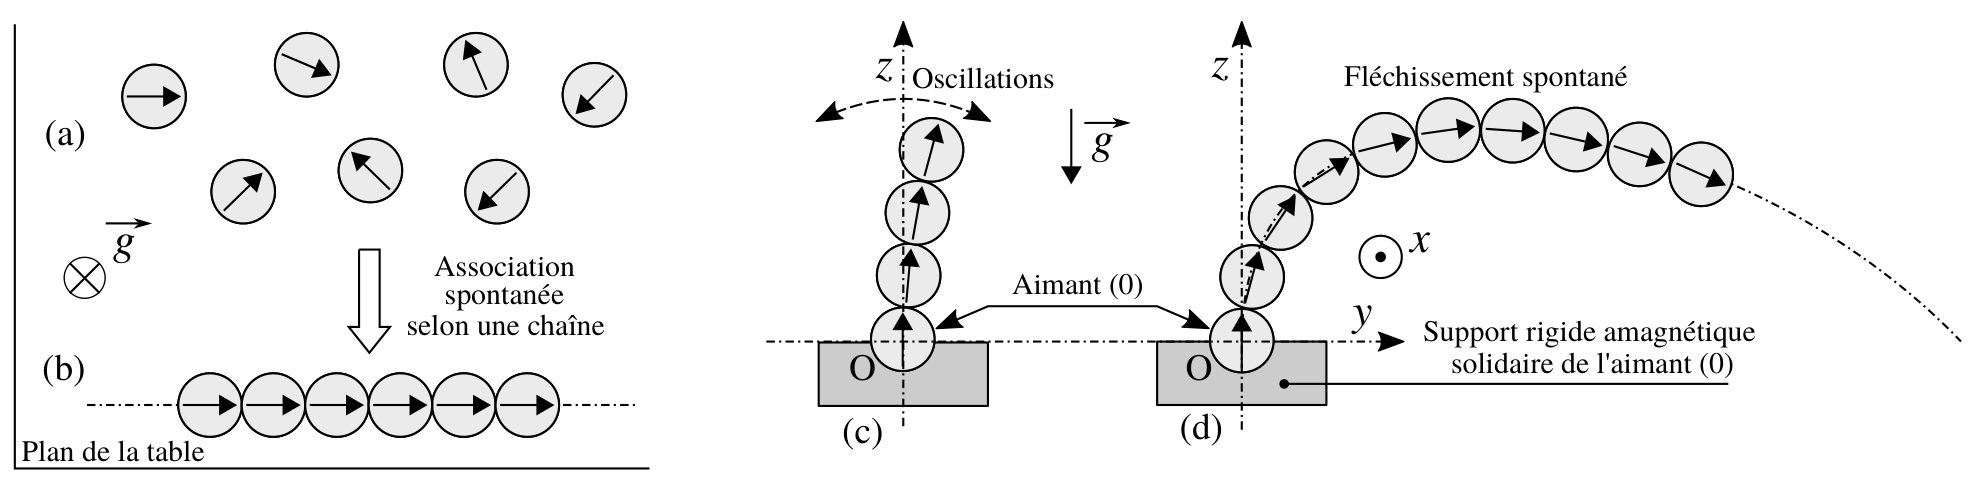
Les billes (ou aimants) sont numérotées de 0 à . Nous notons le moment magnétique de la bille . Nous supposons, d’une part que , d’autre part que le vecteur unitaire conserve une direction fixe, relativement à la bille . La bille (0) est fixée sur un support rigide amagnétique de telle manière que son moment magnétique reste orienté selon l’axe vertical ascendant . Nous considérons que la chaîne se déforme en restant dans le plan , comme l’illustrent les figures (1) (c) et (d). Enfin, aucune cause de dissipation de l’énergie mécanique n’est prise en compte.
Cette situation fortement fléchie sort du cadre de la réponse linéaire que nous nous fixerons.
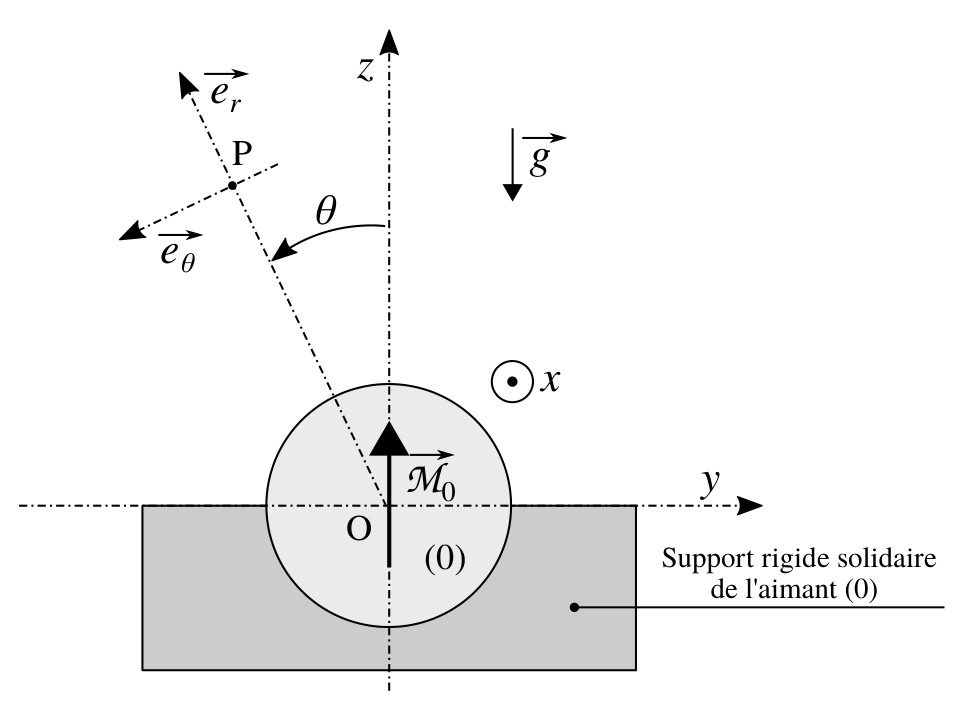
La figure (2) représente le système de coordonnées polaire permettant le repérage d’un point du plan .
Notations, données et formulaire.
❍ Pour les applications numériques, nous adopterons les valeurs suivantes :
- Perméabilité magnétique du vide :
- Module de l’accélération de la pesanteur :
- Diamètre d’une bille :
- Densité volumique de moment magnétique du matériau (ce matériau est du néodyme) constituant les aimants :
- Masse volumique des billes :
- Masse d’une bille :
❍ Le développement à l’ordre , au voisinage de zéro, de la fonction exponentielle s’exprime par la relation suivante :
❍ Le moment d’inertie d’une bille homogène de masse et de diamètre , autour d’un axe passant par son centre, s’exprime selon la relation suivante :
❍ Le champ magnétique créé par une bille sphérique uniformément magnétisée est, dans tout l’espace extérieur à la bille, celui d’un dipôle magnétique ponctuel placé en son centre. En particulier, pour la bille (0) représentée sur la figure (2), portant le moment magnétique , il s’exprime selon la relation suivante :
Nous considérerons toutefois que cette expression reste valable pour toute distance (non nulle). Ce qui revient à considérer que, d’un point de vue magnétique, le rayon des billes tend vers zéro.
1.1 Caractérisation du champ magnétique créé par un aimant.
1. Représenter l’allure des lignes de champ (orientées) de l’aimant (0).
2. Exprimer, dans le repère , le champ correspondant à chacun des points suivants : , , et .
3. Exprimer la composante en fonction de et . Estimer sa valeur et la commenter brièvement.
1.2 Maillon formé de deux billes.
Nous plaçons la bille (1) sur la bille fixe (0), comme le représente la figure (3) (a). Par interaction magnétique, l’aimant (0) exerce alors sur l’aimant (1) une force ainsi qu’un moment. Ce dernier tend à aligner selon . La force d’attraction entre les aimants est suffisamment forte pour que nous puissions considérer, d’une part que les aimants restent toujours en contact , d’autre part que le roulement de l’aimant (1) sur l’aimant (0), lorsqu’il se produit, s’effectue sans glissement. L’angle suffit alors à caractériser la situation de la bille (1) (se reporter la figure (3) (b)).
❒ Nous associons l’origine des énergies potentielles à la configuration représentée sur la figure (3) (a), choisie comme référence.
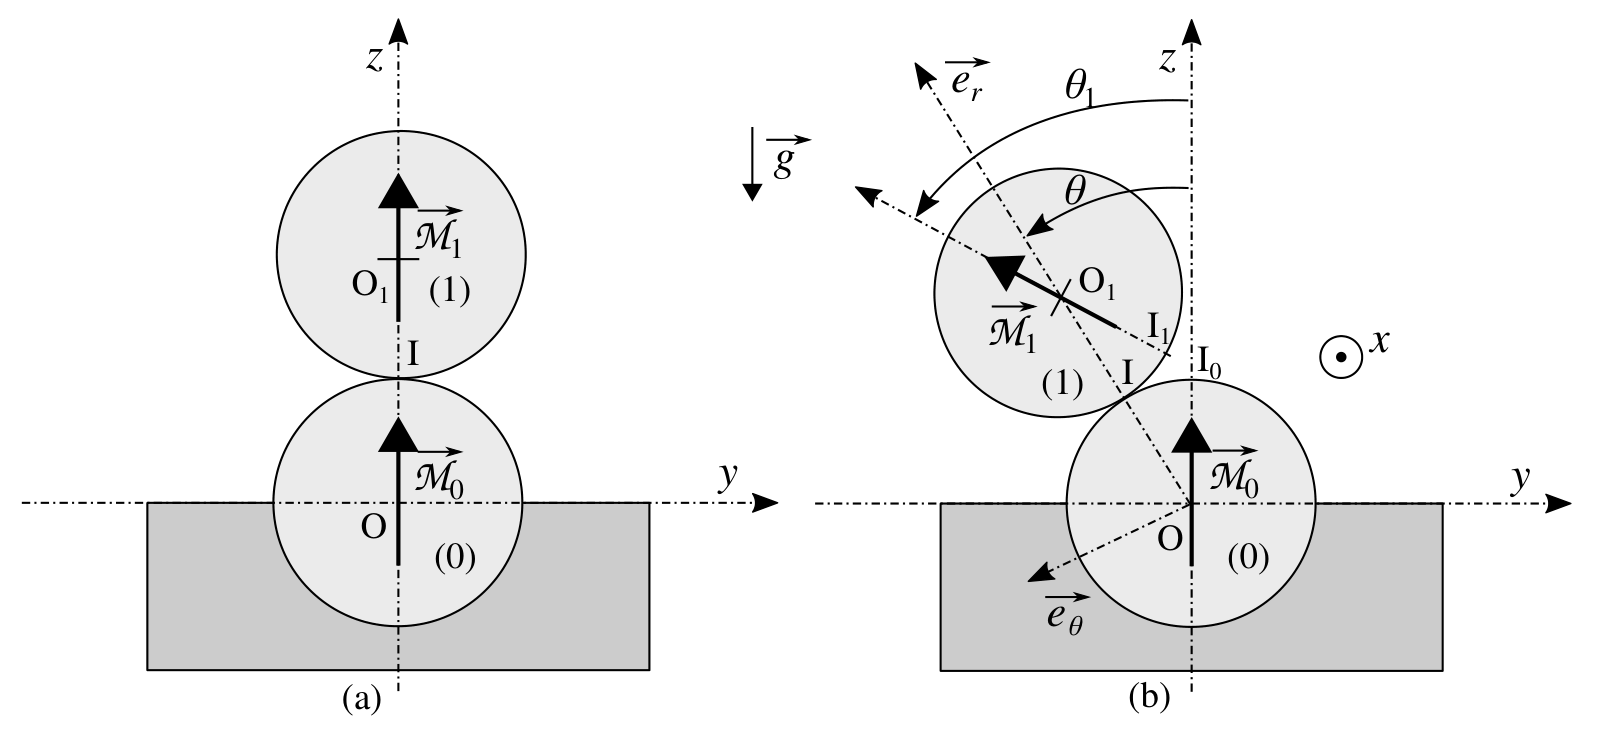
4. En remarquant que les points et , représentés sur la figure (3) (b), étaient initialement confondus (c’est-à-dire pour ), justifier que .
5. Établir l’inventaire des actions mécaniques qui s’exercent sur l’aimant (1). Il ne s’agit que d’un inventaire, on ne cherchera donc pas à expliciter chacune de ces actions mécaniques.
6. Justifier que l’énergie mécanique du système (en interaction gravitationnelle avec la Terre) est conservée.
7. Exprimer, en fonction de et de l’angle , le moment magnétique , dans la base polaire .
8. Exprimer l’énergie potentielle magnétique de couplage entre les dipôles et . Nous l’écrirons sous la forme suivante :
Le paramètre est une constante positive que l’on exprimera en fonction de , et .
9. Lors du roulement de la bille (1) sur la bille (0) (fixe), le centre de masse de la bille (1) décrit un arc de cercle de rayon et d’angle au centre égal à (se reporter à la figure (3) (b)). Ce mouvement s’accompagne, parallèlement, de la rotation de l’angle de la bille (1), déterminé en réponse à la question (4).
Exprimer l’énergie cinétique de la bille (1), somme des énergies cinétiques associées à chacune des composantes de mouvement que nous venons de présenter. On exprimera ce résultat en fonction de , , , et .
10. Nous écrivons l’énergie sous la forme suivante :
Exprimer en fonction de la masse et du diamètre .
11. Exprimer, en fonction des paramètres , , et de l’angle , l’énergie potentielle gravitationnelle de la bille (1) dans la situation représentée sur la figure (3) (b).
12. Représenter, sur un graphe commun, l’allure graphique de la dépendance (qualitativement), vis-à-vis de l’angle , de chacune des énergies potentielles et , pour (c’est-à-dire sans tenir compte de la présence du support maintenant la bille (0)). Analyser ces résultats.
13. Établir l’équation différentielle vérifiée par l’angle . On conservera les paramètres , , , et .
14. Déterminer à quelle condition la configuration correspondant à est stable (ou métastable). On fera porter cette condition sur le paramètre défini par le rapport suivant :
On proposera une interprétation physique de ce rapport.
C’est-à-dire stable que sur un certain intervalle autour de .
15. Pour les valeurs des paramètres adoptées nous obtenons . Conclure quant à l’état de stabilité de la configuration correspondant à .
16. Exprimer, en tenant compte de la valeur du paramètre , la pulsation des oscillations de la bille (1) autour de la configuration correspondant à , dans l’approximation linéaire. On exprimera cette pulsation en fonction de , et .
Estimer la valeur de la fréquence correspondante.
1.3 Édifice formé de N billes.
Nous considérons un édifice, constitué de aimants, reposant sur l’aimant fixe (0), comme le représente la figure (1) (c) pour . Il s’agit d’étudier la stabilité de cet édifice dans la configuration rectiligne verticale.
Cette étude est conduite dans le cadre suivant :
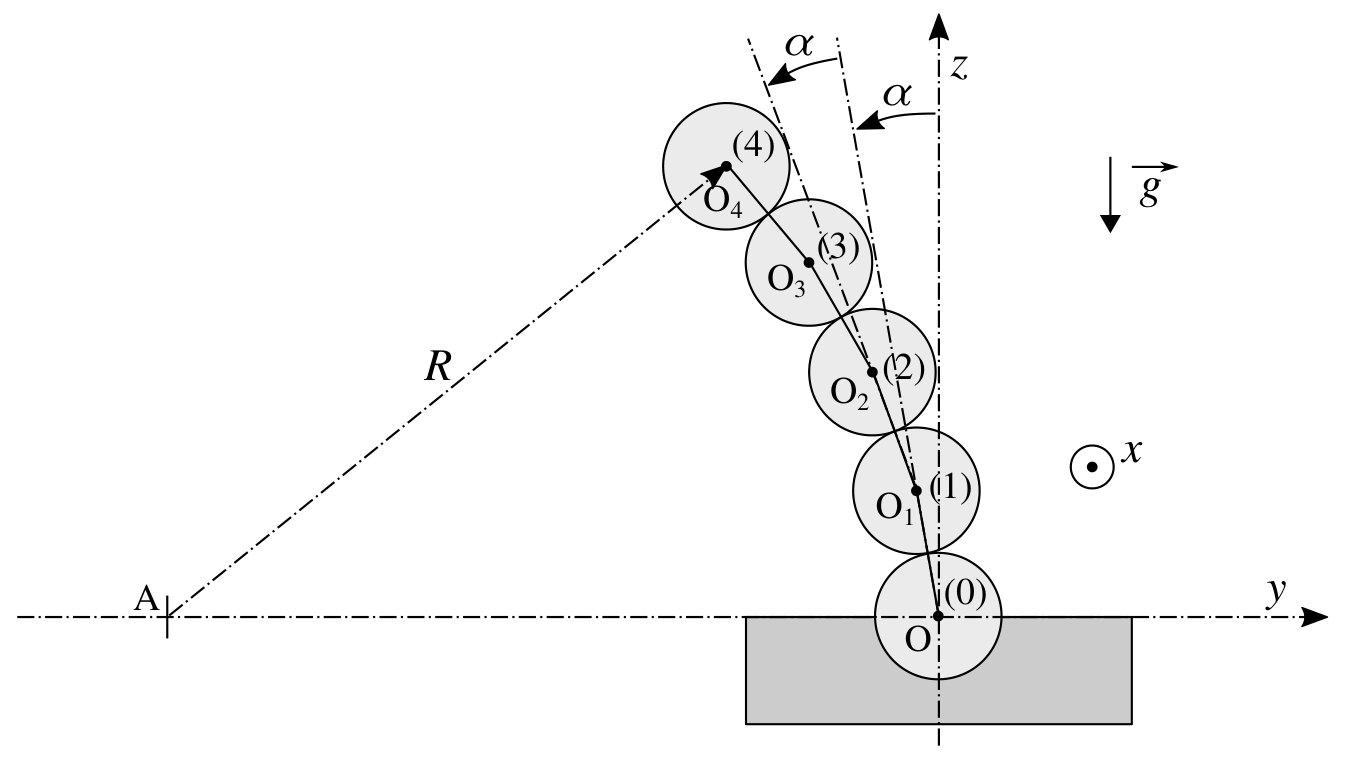
❒ Nous nous plaçons dans des situations nous permettant de considérer que l’angle formé par les deux segments successifs reliant le centre de l’aimant aux centres de ses voisins et ne dépend pas de (hypothèse référencée ). Cet angle, défini sur la figure (4), est noté . Les centres des billes se situent alors sur un arc de cercle de centre A et de rayon noté ( est une grandeur algébrique, du signe de ). Sous l’hypothèse , le problème à solides est réduit à un problème à un seul degré de liberté que l’on peut choisir comme étant l’angle . Naturellement, cet angle et, corrélativement, le rayon , dépendent du temps lorsque l’édifice oscille ou fléchit.
❒ Nous considérons que l’interaction magnétique se limite aux deux plus proches voisins de chaque aimant (hypothèse référencée ).
❒ Comme dans la sous-section (1.2), nous supposons que le roulement de chaque bille sur la bille n’est accompagné d’aucun glissement.
❒ Nous supposons que (hypothèse référencée ). Tous les résultats seront alors donnés à l’ordre le plus bas non nul, vis-à-vis de l’angle .
❒ Nous associons l’origine des énergies potentielles à la configuration de référence correspondant à un édifice rectiligne vertical.
17. Préciser quelle restriction à la généralité de cette étude introduit l’hypothèse . On réfléchira, en particulier, à la situation où l’édifice oscille autour de la verticale. La réponse attendue est brève, il s’agit simplement d’indiquer quelle situation ne peut être décrite, sous cette hypothèse.
18. Indiquer l’argument qui justifie l’hypothèse .
19. Exprimer l’énergie potentielle magnétique de l’édifice en fonction de , et .
On notera que cette énergie peut également s’écrire sous la forme suivante :
Ce résultat n’est pas à établir.
20. Exprimer, en fonction de et , la variation d’altitude de la bille (1), depuis sa situation de référence. Rappelons que l’on se place systématiquement sous l’hypothèse .
21. Exprimer, en fonction de et , la variation d’altitude de la bille (2), depuis sa situation de référence.
22. En généralisant les deux résultats précédents, exprimer, en fonction de , et , la variation d’altitude de la bille , depuis sa situation de référence.
23. En déduire l’expression, en fonction de , , , et , de l’énergie potentielle de pesanteur de l’ensemble de l’édifice formé de billes reposant sur la bille (0). On utilisera l’approximation (grossière) suivante :
Cette approximation ne deviendrait justifiable que dans la limite .
24. Établir la condition de stabilité de l’édifice dans sa configuration de référence, rectiligne verticale. On fera porter cette condition sur et le paramètre introduit dans la question (14) et défini par la relation (6). Commenter brièvement ce résultat vis-à-vis de l’approximation adoptée, définie par la relation (8).
25. Estimer la valeur du nombre critique d’aimants, , correspondant à la hauteur maximale d’un édifice vertical stable.
Решение
Внимание: Непълно решение
В архива няма официално решение на тази задача.
Оригинал в Архива: MP_2022.pdf